英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语
筒仓内有多少物料,可以用两种不同单位回答,而选择哪种方式,就决定了要面对哪类误差。称重传感器或称重模块直接给出质量,却会受所有与筒仓机械连接的部件影响。雷达物位传感器给出到料面的距离,只有假定堆积密度后才能换算质量。本文将两种方法统一到质量误差基础上比较,并给出选择规则。
了解筒仓库存的两种方法
称重传感器安装在筒仓支撑下,测量总竖向力,按当地重力换算为质量,与仓内料形无关。仓顶雷达测量到料面的空距,换算充填高度,再根据筒仓几何形状计算体积。只有换算使用的堆积密度等于当前物料真实堆积密度,两种读数才会一致。两者的失效原因也不同:称重受连接管道、楼梯和结构热应变影响;雷达则受粉尘、积料和不平整料面影响。没有哪种方法普遍正确,因此应按工厂实际交易或控制的单位,即质量,进行比较。
同一库存的质量与体积表示
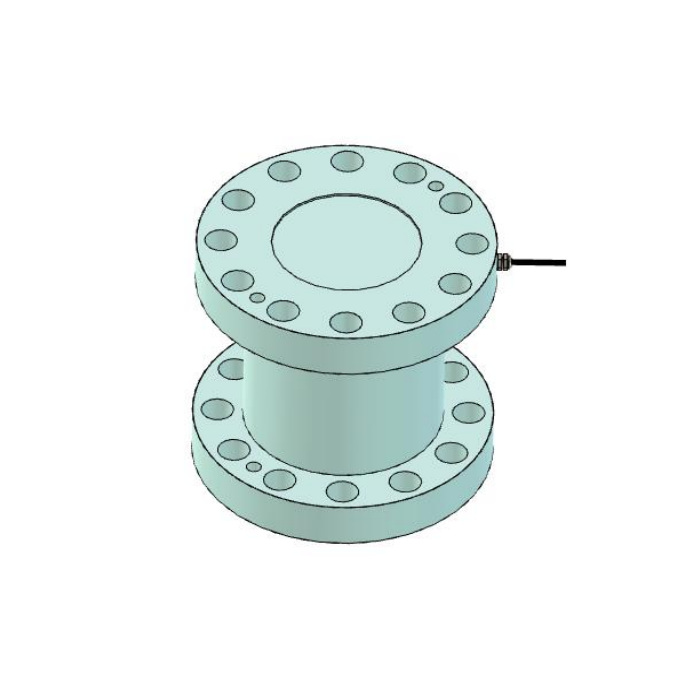
下表按库存测量的重要指标比较两种原理。这是原理比较,不是具体产品选型;数值属于典型工程参考值,须按实际筒仓所用设备数据表确认。
| 比较项目 | 称重传感器/称重模块 | 雷达物位传感器 |
|---|---|---|
| 被测量 | 质量(力) | 到料面的距离 |
| 换算库存所需关系 | 无需另作体积换算 | 筒仓内物料体积 × 堆积密度 |
| 主要误差源 | 支撑反力、管道推力 | 堆积密度假定、料面形状 |
| 不受其影响的因素 | 粉尘、泡沫、介电常数 | 连接管道、支腿热应变 |
| 典型库存精度 | 质量的 ±0.5 % 至 ±2 %;本例 3.2 t 推力使称重误差为 1.6 %,处于该范围中部 | 密度换算后为质量的 ±1 % 至 ±5 % |
右栏说明雷达库存计量为何实质上隐含着密度问题:其精度受所赋予的当前仓内物料堆积密度限制。
同一筒仓、两种误差源的比较算例
设筒仓内径 6.0 m、高 18 m,存有 200 t 物料,实际堆积密度为 864 kg/m³,即 231.5 m³,在 6 m × 18 m 筒仓内对应约 8.2 m 料高。变送器按产品目录值 800 kg/m³ 换算。本例采用假定现场数值,仅作计算说明,并非 METRAVON 实测数据。雷达正确读取物位,得到 231.5 m³,按假定 800 kg/m³ 换算,估计质量为 185.2 t,误差 −7.4 %。再假定称重系统已独立按满载总重和支撑反力完成选型。连接的输送机施加相当于 3.2 t 的额外竖向载荷,使总示值达到 203.2 t,误差 +1.6 %。输入(密度变化、管道载荷的竖向等效值)→ 换算(体积×密度、力的求和)→ 结果(雷达质量误差 −7.4 %、称重质量误差 +1.6 %)。边界:雷达误差随密度变化增大,称重误差则随结构机械耦合增大。
雷达物位测量何时损失精度
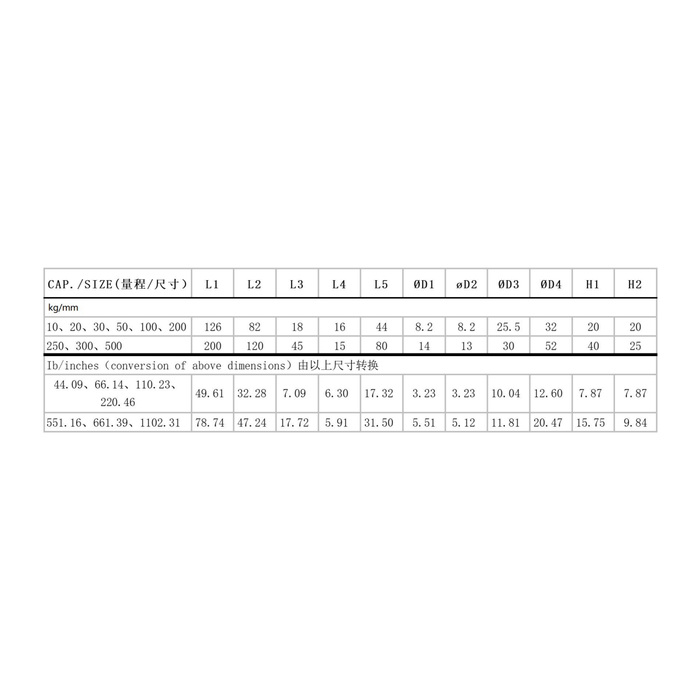
堆积密度不稳定或料面不是清晰平面时,雷达库存测量精度就会下降。水泥、粉煤灰和谷物都会压实或充气,松散充填与沉降状态之间的堆积密度可变化几个百分点,几何计算无法识别。锥形料堆还会产生由安息角决定的体积偏差,另文已作量化;此处将其视为第二个独立于密度的误差项。天线表面厚重粉尘和仓壁积料,也会削弱回波或产生假回波。若报告质量须保持在约 ±2 % 内,而物料密度变化较大,仅靠雷达无法满足偏差要求,需要密度输入或称重后备。
密度假定也必须明确责任人,因为物位读数本身不能显示密度参数已过时。应在物料不同位置取三个 1 L 样本,以 ±1 % 精度称重,记录其为压实还是充气状态,并将月度库存与进出料质量平衡核对。质量平衡与物位换算库存持续相差 2–3 %,通常意味着输入密度已偏移,而非雷达故障。
称重传感器何时损失精度
筒仓自重以外的力传至传感器时,称重精度就会下降。刚性连接的进出料管、悬挂在筒仓上的楼梯或平台,以及受日照支腿的热膨胀,都会增加或减少表观质量。柔性连接和膨胀节正是为隔离这些反力而设置,却常因后续现场改管而失效。基础不坚实或不水平,也会使传感器求和产生偏差。法定交接计量需要质量结果有据可查,因此称重传感器安装应作为结构问题评审,不能只当作仪表问题;验收加载测试时必须验证柔性连接。
选型规则与工况检查清单
选择规则只有一个问题:对这个筒仓,哪类误差源更小?只有密度变化小于推力与质量之比时,雷达才能获得更小误差。本例为 1.6 %,因此可将 ±2 % 作为一般初筛限值,但应逐仓计算实际两者误差相等的临界点。密度稳定、料面较平整时,雷达以较低安装成本提供体积库存,无须结构改造;密度变化大或需要质量交接计量时,只要机械隔离正确,称重传感器更有优势。
两类误差源可直接比较,使选择规则成为计算。雷达质量误差约为堆积密度误差加上物位与几何误差;称重质量误差则为附加力之和除以真实质量。密度变化百分比等于推力与质量之比时,两者达到临界平衡。200 t 筒仓上,3.2 t 推力相当于 1.6 %,而观测密度变化为 8 %,因此应倾向称重。输入(3.2 t 推力、200 t 质量、8 % 密度变化)→ 换算(F/m 与 Δρ/ρ 比较)→ 结果(1.6 % 对 8 %)。边界:比较是否可靠取决于推力估计,订购称重传感器前必须调查所有连接。
下列清单将其转为现场决策。
| 现场条件 | 优选方法 | 原因 |
|---|---|---|
| 堆积密度稳定,筒仓无连接管道 | 雷达物位测量 | 成本低,无须结构改动 |
| 密度变化超过所算临界点 | 称重传感器 | 质量测量不依赖密度 |
| 刚性连接管道 | 雷达物位测量 | 避开管道推力误差 |
| 法定质量交接计量 | 称重传感器 | 直接测力,结果有据可查 |
| 仓顶危险或无法到达 | 称重传感器 | 无法登顶维护雷达;称重模块位于支撑处,在筒仓内部之外工作。 |
若两类需求同样重要,可采用雷达负责物位报警、称重传感器负责库存的混合方案,但调试时必须在同一质量基础上核对两者。
常见问题
问题 1:雷达筒仓库存测量为何实质上是密度问题?
因为雷达测量到料面的距离,只有体积乘以堆积密度后才得到质量。真实密度与假定值不同,即使物位正确,质量也会错误。算例中,密度较假定值高 +8 %,使质量误差达到 −7.4 %,因此密度稳定性决定雷达是否适用。
问题 2:称重传感器始终比雷达更准确吗?
不是。称重避开密度问题,却会接收通过管道、平台或热应变耦合至筒仓的力。算例中,200 t 筒仓上的 3.2 t 管道推力产生 +1.6 % 误差。正确的柔性连接才是称重准确的关键,不能只看传感器本身。
问题 3:能用雷达进行固体交接计量吗?
只有堆积密度稳定且有记录、料面形状受控时才可考虑,因为雷达报告的体积还须换算质量。法定交接要求质量有据可查,通常选择称重传感器或进料线皮带秤,雷达保留用于物位报警。
问题 4:哪种料面形状对雷达影响最大?
中心天线下方陡峭锥形料堆,会使平均体积被高估或低估,大小取决于安息半角和充填高度。侧装或多波束可减小偏差,但安息角剧烈变化时,单点读数仍不足,需结合密度核对。
问题 5:怎样避免管道干扰称重传感器?
所有连接筒仓的管道都应设置柔性连接和膨胀节,楼梯、平台应保持结构独立。验收加载测试时,应验证拆除或挠动连接造成的示值变化小于允许偏差,因为后续现场改造常会破坏原有隔离。
问题 6:雷达加称重传感器的混合系统值得采用吗?
当物位报警与质量库存的精度要求不同,值得采用。雷达以较低成本提供高高位报警及连续物位,称重传感器提供有据可查的质量。调试时须将两者按共同质量基准核对,避免运行中报警和库存数字互相矛盾。
总结
筒仓库存计量是在误差源之间作选择:算例中,堆积密度增加 +8 % 使雷达质量误差为 −7.4 %,而 3.2 t 管道推力使称重质量误差为 +1.6 %。请提供筒仓直径、物料堆积密度范围及管道是否刚性连接,我们的工程师将说明哪种方法能满足库存允许偏差。
与 METRAVON 工程师讨论此应用
若正在筒仓称重与雷达传感器之间选择,请提供筒仓尺寸、物料及其堆积密度范围,并说明连接管道情况。我们的工程师将比较实际工况中的两类误差源,建议能使库存保持在允许偏差内的方法。