


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


雷达与超声波液位变送器:哪种适合您的储罐
两种仪表均利用返回信号测量距离,但超声波依赖气体传播路径上的声学条件。雷达使用电磁波,传播不需要气体介质。应比较具体型号、运行气氛、物料表面和安装条件;固定的价格折扣或频率标识都不能决定哪种仪表适用。
两种仪表,共同的测量思路
超声波变送器发出声波,并分析声波从表面的返回信号。许多设计采用同一换能器收发信号,因此存在近端测量限制。频率、盲区距离和运行极限均取决于具体型号。
雷达变送器采用电磁信号;脉冲式和 FMCW 设计以不同方式处理返回信号。自由空间雷达的天线向容器内辐射信号,导波雷达则采用与介质接触的传输线探头。性能取决于所选组件及工艺条件。
| 特性 | 超声波 | 雷达 |
|---|---|---|
| 载波 | 在测量气氛中传播的声波 | 电磁信号 |
| 气体条件 | 需评估声速和衰减 | 高密度蒸气和沉积物仍可能产生影响 |
| 真空 | 需要适宜的声学介质,并满足允许压力条件 | 传播不需要气体;组件仍须具备相应真空额定能力 |
| 物料表面 | 检查声波返回信号、泡沫和湍流 | 检查反射、泡沫和目标跟踪 |
| 精度与近端区域 | 以具体型号及其参考条件为准 | 以具体型号及其参考条件为准 |
| 成本 | 取得当前符合要求的报价 | 纳入安装和服务范围 |
超声波不像雷达那样依赖液体介电常数。不过,适用的非接触式雷达也能测量某些低介电常数液体。仅凭静态介电常数,既不能断定雷达无法测量某种烃类,也不能断定超声波适合该介质的气体和压力条件。
为什么声速才是关键参数
在有限温度范围内,以干空气为例计算时,可取 v 约等于 331.3 + 0.606 T,单位为米每秒,T 以摄氏度计。下表假设真实距离为 6.00 m,仪表仍使用 20 度时的声速。它说明的是未经补偿的距离误差,而非现代补偿型仪表的性能。
| 空气温度 | 声速 | 真实距离为 6.00 m 时的示值距离 | 误差 |
|---|---|---|---|
| 0 °C | 331.3 m/s | 6.22 m | +0.22 m |
| 20 °C | 343.4 m/s | 6.00 m | 0 |
| 40 °C | 355.5 m/s | 5.80 m | −0.20 m |
| 60 °C | 367.7 m/s | 5.60 m | −0.40 m |
| 80 °C | 379.8 m/s | 5.42 m | −0.58 m |
在上述假设下,80 摄氏度时的示值距离约偏短 0.58 m。如果液位按参考高度减去距离计算,该距离误差会导致液位示值偏高。不得将此计算结果作为普遍适用的现场误差。
现代超声波仪表可能采用内置或远程温度检测及其他补偿。应核实温度测量位置,以及测得温度是否代表声波传播路径。即使局部温度补偿已启用,温度分层或气体混合组成变化仍可能留下残余误差。
雷达传播也会随气体性质变化,尤其是在苛刻的高密度蒸气或水蒸气工况中。应采用所选仪表的应用数据及必要补偿;不要根据光学折射率或单一压力阈值推导通用修正值。
气体组成:容易忽视的误差来源
除温度外,气体组成也会改变声速。应将实际工艺气体混合物与仪表支持的补偿方式进行比较,不能假设所有氮气、二氧化碳或沼气环境均与空气相同。
假设实际声速为 269 m/s,而仪表使用 343 m/s,真实的 6.00 m 距离将被显示为约 7.65 m。如果液位按参考高度减去距离计算,液位示值会偏低,而不是偏高。这些假设声速用于说明计算结果的方向和幅度;实际气体数据必须核实。
因此,对采用气封的反应器、消化罐和溶剂回收容器,需审查气体组成、压力及温度变化。示值稳定本身不能独立证明所配置的传播条件假设仍然正确。
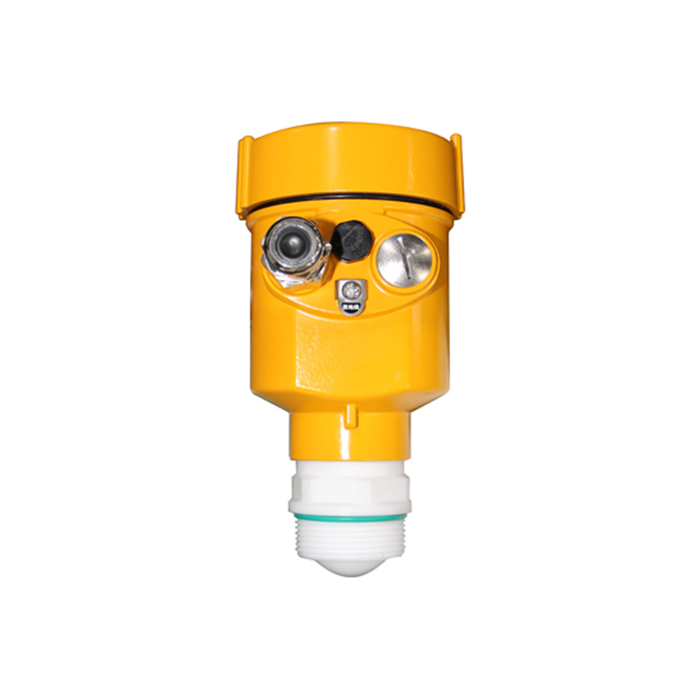
哪些情况下适合选择超声波
只要压力、温度、物料表面和声波路径满足要求,超声波仍是可选方案。应比较当前报价与已安装设备的维护记录,不能假设其总是更便宜或更简单。
- 清水及污水集水井。检查实际泡沫、湍流、温度梯度和检修通道条件。超声波和雷达均可能适用。
- 常温化学品储存。检查化学相容性、蒸气组成、压力以及完整的工艺条件范围,不能只看储存温度。
- 明渠及量水槽测量。超声波传感器从上方非接触测量水面,量水槽则提供稳定且已知的几何条件。
- 低介电常数物料。超声波不要求介电常数达到某个阈值,但声学气氛和工艺额定条件仍然重要。还应比较适用的雷达、导波雷达及其他方案。
- 短量程与报警用途。检查可用测量区域、所需响应和保护架构。小储罐并不必然处于每种雷达的阻塞距离以内。
选型前需要核实的条件
工况说明应明确应用审查和验收试验需要覆盖的条件。以下任何条件都不能使所有型号形成一个通用的合格或不合格排序。
| 条件 | 超声波评估要点 | 雷达评估要点 |
|---|---|---|
| 低压或真空 | 声波传播和允许压力 | 完整组件的压力额定值 |
| 蒸气或温度梯度 | 组成、补偿和传播路径条件 | 气体影响、冷凝和型号限制 |
| 泡沫或漂浮物 | 预期反射表面及返回信号质量 | 目标表面、穿透能力及回波裕量 |
| 悬浮粉尘 | 进料过程中的衰减 | 具体型号、天线及进料条件下的性能 |
| 沉积或冷凝 | 换能器状态及清洁 | 天线/密封状态及获准的清洁方式 |
| 运动表面 | 代表性目标及响应 | 跟踪、滤波和动态响应 |
与进料相关的故障应促使检查进料口干扰、湍流、泡沫、粉尘,以及供电或配置变化。故障出现的时机能缩小调查范围,但不能唯一确定原因。
泡沫:常常影响项目决策的工况
泡沫结构、含水量、导电性和厚度均可能改变这两种技术的返回信号。应先明确需要测量的是泡沫下方液位还是泡沫表面,再在代表性条件下测试拟用仪表。
| 表面状况 | 需要明确的内容 | 所需证据 |
|---|---|---|
| 曝气表面 | 液位或气泡/泡沫表面 | 实际曝气过程中的对比 |
| 持续存在的湿泡沫 | 所需测量界面及预期厚度 | 工艺变化过程中的跟踪情况 |
| 干泡沫或变化中的泡沫 | 衰减及回波丢失时的表现 | 最不利条件下的信号及故障响应 |
| 结壳、油脂或杂物 | 哪个表面代表工艺所需的测量对象 | 独立观察结果及持续可用的检修通道 |
不要依据通用泡沫图表选择 26 GHz 或 80 GHz。运行正常的装置可为该配置及工艺提供有用证据,但任何更换仍需有记录的应用审查和验收审查。

五年使用成本如何计算
比较全生命周期成本时,应采用现场具体的设备、安装、检查、清洁、必要试验及中断假设。相对成本和维护周期并非技术本身固定不变的属性。
| 成本项目 | 两种方案均需掌握的信息 |
|---|---|
| 设备 | 针对具体配置的当前报价 |
| 安装 | 安装固定、供电、电缆及接收系统改造 |
| 维护 | 实际观察到的沉积速率、获准方法及检修通道 |
| 可用性 | 所需运行状态下的证据 |
| 生命周期比较 | 明确的比较周期、假设及对停机时间的敏感性 |
两种方案都不存在普遍适用的两年成本交叉点。接受总成本结论前,应比较符合要求的安装方案,并指出维护或中断假设中的不确定性。
如何利用现有信息做决定
决策需要四项事实,而工厂已经掌握这四项信息。
1. 储罐运行压力是否处于拟用仪表的允许范围内,包括任何真空工况?
2. 哪些气体、温度梯度、水蒸气、粉尘或冷凝液可能影响测量路径?
3. 批次运行的任何阶段是否存在表面泡沫?应询问操作人员,而不是只查数据表。
4. 故障和维护记录说明了什么?哪些原因已得到证实,而非仅为推测?
如果证据表明现有仪表能够满足所需功能,就应保留使用。若某个条件超出其能力,应比较适用的替代方案并明确验收试验;雷达并不能自动解决所有复杂气氛或表面问题。
常见问题
问题1. 超声波变送器能在真空中工作吗?
超声波需要声学介质,并且必须处于允许的压力条件内。不能为所有型号规定统一的最低压力。雷达传播不需要气体,但完整组件必须具备适用于该真空及工艺的额定能力。
问题2. 雷达比超声波更准确吗?
并非一概如此。应比较实际技术指标、安装后的不确定度、参考条件及所需运行状态。适用的超声波安装可以满足任务要求,不适用的雷达安装则可能测到错误目标。
问题3. 雷达变送器需要稳流井吗?
不一定。如有充分依据,两种技术均可采用设计适当的稳流装置。应检查几何形状、液体交换、污垢及所选型号的说明,不能把一根管道当成通用要求或解决办法。
问题4. 超声波能测量料仓中的固体吗?
适用的超声波和雷达型号可以用于特定固体测量任务。需评估表面坡度、粉尘、距离,以及所需的物位或体积结果。仅凭频率不能决定其对散装固体的适用性。
问题5. 哪种更便宜?
应采用当前同等条件的报价和现场维护数据。对于所有超声波与雷达安装,并不存在可靠的全市场统一折扣或固定的生命周期成本交叉点。
问题6. 氮封会影响雷达变送器吗?
可能会,取决于压力、温度、气体组成及仪表。一般气体影响可能较小,但苛刻蒸气条件需进行具体型号评估,并采用必要补偿。
