


 الإنجليزية
 الصينية
 الإسبانية
 الروسية
 البرتغالية
 الفرنسية
 الألمانية
 الإندونيسية
 التايلاندية
 الفيتنامية
 الإيطالية
 التركية
 البولندية
 اليابانية


مستشعرات منسوب المياه بالرادار المليمتري من METRAVON: مبدأ FMCW وخصائص 80GHz والتطبيقات الهيدرولوجية
مستشعر منسوب المياه بالرادار المليمتري جهاز غير تلامسي لقياس المسافة يُركّب فوق سطح الماء. يقيس المسافة من نقطة مرجع الرادار إلى الماء، ثم يحوّلها إلى منسوب أو ارتفاع باستخدام مرجع هندسي محدد.
في محطة منسوب المياه، يصف FMCW كيفية تقدير المسافة، لا عدم اليقين في سجل المنسوب النهائي. يجب التحقق من صدى الماء ومرجع الهوائي المساحي والتحويل إلى ارتفاع والقيمة المرسلة. قد يساعد هوائي مدمج ضيق الحزمة على تجنب الهياكل، لكن نمط الهوائي الفعلي وهندسة الموقع يحددان مساحة الهدف المفيدة.
يقيس الرادار المسافة مباشرة
يقيس الرادار أولًا المسافة D من مستواه المرجعي إلى سطح الماء.
لتحويل تلك المسافة إلى منسوب مياه حقيقي، يجب أن يعرف النظام أيضًا العلاقة بين نقطة التركيب ومرجع منسوب المياه في المشروع.
لذلك قد يقيس الرادار المسافة بصورة صحيحة بينما يظل المنسوب النهائي المعروض خاطئًا إذا كان ارتفاع التركيب أو إعداد المرجع غير صحيح.
كيف يحدد FMCW المسافة إلى سطح الماء؟
يرسل رادار FMCW باستمرار إشارات مسح يتغير ترددها مع الزمن.
يصل الصدى المنعكس من سطح الماء متأخرًا، فينشأ تردد خفق بين الصدى المتأخر والإشارة المرسلة الحالية.
لمسح ترددي خطي مثالي وهدف ساكن، تكون العلاقة المبسطة D = c * f_b / (2 * S)، حيث D هي المسافة وc سرعة الانتشار وf_b تردد الخفق وS ميل المسح. تشرح هذه العلاقة مبدأ قياس المسافة؛ وليست إجراء معايرة أو بيانًا لعرض النطاق المستخدم في طراز METRAVON معين.
يمكن لمعالجة الإشارة فصل الأصداء الآتية من مسافات مختلفة إذا سمحت الأصداء واستبانة النظام بذلك. ومع هذا، يجب أن تميّز المحطة صدى الماء بين الهياكل الثابتة والأهداف المتغيرة. تحقّق من الوصول إلى التشخيص في الإصدار المختار، بدل افتراض أن قيمة منسوب عبر منفذ تسلسلي تتضمن الطيف الكامل أو منحنى الصدى.
لماذا يفيد 80 GHz في مراقبة الجسور والأنهار؟
يمكن لرادار يعمل عند نحو 80 GHz إنتاج حزمة ضيقة بهوائي مدمج نسبيًا.
قد تحتوي المواقع الهيدرولوجية المعتادة على:
- دعامات جسور؛
- عوارض إنشائية؛
- ضفاف أنهار؛
- قاع نهر مكشوف؛
- بوابات؛
- نباتات وحطام عائم.
تقلل الحزمة الأضيق احتمال دخول هذه الأجسام منطقة القياس الرئيسية.
لماذا لا يكون موضع التركيب الأعلى أفضل دائمًا؟
لحزمة الرادار انتشار زاوي محدد. ومع زيادة المسافة إلى سطح الماء، تتسع بصمة الحزمة على سطح الماء عادةً.
لذلك قد تُدخل ظروف انخفاض الماء أهدافًا جديدة، مثل الضفاف والمناطق الضحلة أو القاع المكشوف، لمستشعر مثبت عاليًا على جسر.
استخدم منسوبَي التصميم المرتفع والمنخفض، مسترشدًا بالمشاهدات التاريخية، لتحديد نطاق القياس. فالمسح عند المنسوب الطبيعي لا يثبت الخلوص عن الضفة عند انخفاض الماء أو خلوص المسافة القريبة عند ارتفاعه. احتفظ باتجاه الهوائي وارتفاعه المساحي مع إعدادات المحطة.
هل تعني «الموجات المليمترية» دقة 1 mm؟
تصف الموجات المليمترية نطاق الأطوال الموجية الكهرومغناطيسية، ولا تحدد خطأ قياس الجهاز مباشرة.
يعتمد الأداء النهائي على عرض النطاق الفعّال ومعالجة الإشارة وتصميم الهوائي ونسبة الإشارة إلى الضوضاء والمعايرة وبيئة التركيب.
لذلك يجب تأكيد الدقة من ورقة بيانات طراز الرادار الفعلي.
هل تؤثر حركة سطح الماء في الرادار؟
تغيّر حركة السطح الهدف العاكس. وتعتمد الاستجابة المقبولة على ما يلزم المحطة تسجيله؛ فقد يقلل الترشيح التذبذبات القصيرة لكنه يضيف تأخيرًا ولا يثبت اختيار الهدف الصحيح. تجنب الشلالات والتناثر الشديد وإعادة الدوران المستمرة عند اختيار نقطة قياس ممثلة.
لذلك ينبغي تركيب محطات المراقبة الهيدرولوجية فوق جزء ممثل ومستقر نسبيًا من سطح الماء حيثما أمكن.
كيف ينبغي فهم الرطوبة والضباب والتكاثف؟
لا يعتمد الرادار على سرعة الصوت، لذا لا تكون الرطوبة العادية وتغيرات حرارة الهواء عادةً مصادر رئيسية لخطأ قياس المسافة.
لكن الأغشية المائية والتجمد والتكاثف الشديد مباشرة على الهوائي قد تغيّر البيئة الكهرومغناطيسية للمجال القريب.
افحص وجه الهوائي بحثًا عن أغشية أو تجمد أو رواسب وفق إجراءات الوصول الآمن بالموقع. فالغلاف المقاوم للعوامل الجوية أو تصنيف الرطوبة العادي لا يثبت استمرار الهوائي المبتل أو المغمور في تقديم مسافة صحيحة إلى السطح.
هل تؤثر الرواسب تحت الماء في الرادار؟
يقيس الرادار عادةً سطح الماء ولا يرسل عبره لقياس قاع النهر، لذلك لا تغطي الرواسب المغمورة مستشعر الرادار مباشرة.
قد يولّد الحطام العائم الكبير والنبات المائي والجليد أو طبقة الشوائب الطافية انعكاسات إضافية إذا دخل الحزمة الرئيسية.
تحقّق من سلسلة القياس، لا التردد وحده
| الفحص | الدليل المحفوظ |
|---|---|
| المسافة الخام | المستوى المرجعي للجهاز والوحدات والمقارنة المستقلة |
| المنسوب المشتق | ارتفاع المرجع المساحي وإشارة التحويل |
| هندسة الهدف | رسم مقطعي عند منسوبَي التصميم المرتفع والمنخفض |
| صلاحية القياس المحلي | حالة الجهاز وسلوكه عند عدم توفر صدى صالح |
| السجل المستقبَل | وقت القياس وتحويل قيم جهاز التسجيل ومعالجة البيانات القديمة |
حدّد الاستشعار ونقل البيانات عن بُعد بصورة منفصلة
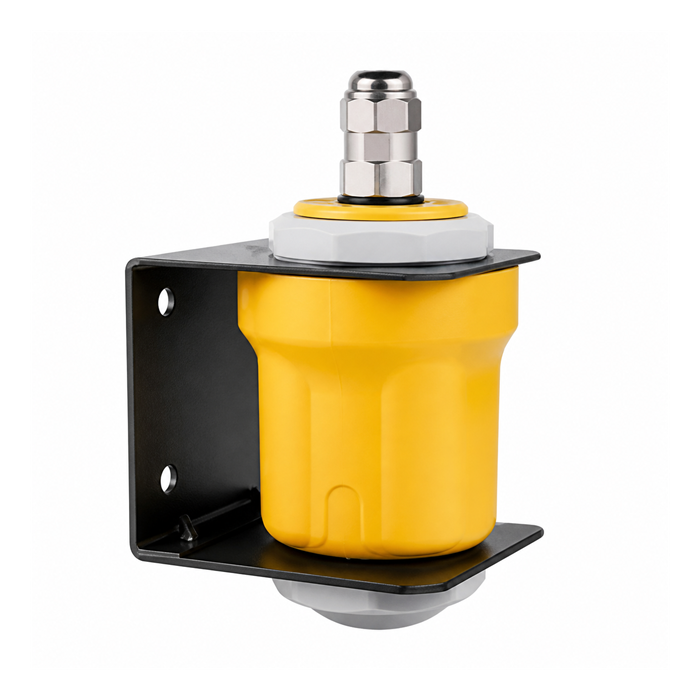
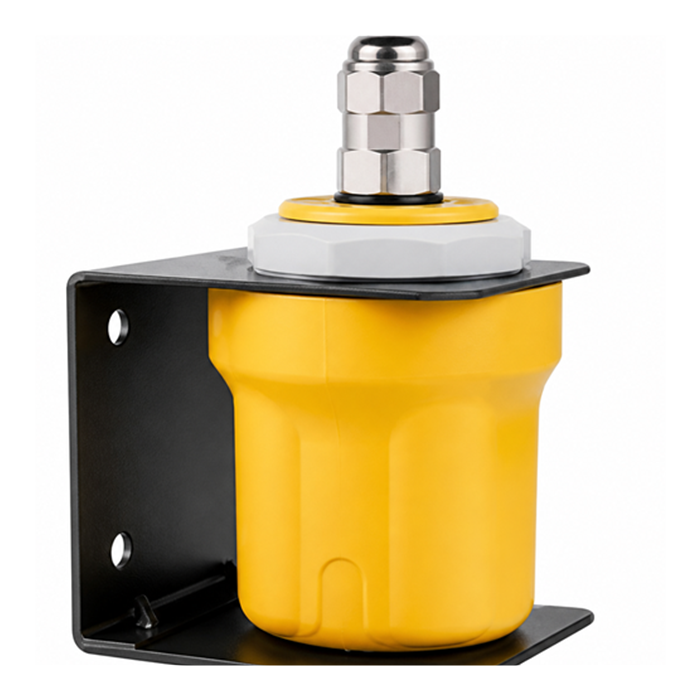
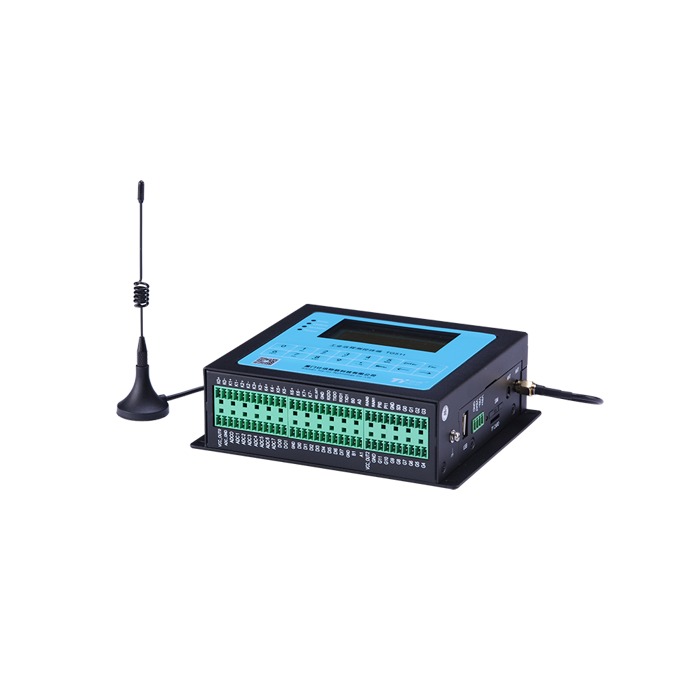
يوفر MV-RD12T خرج المسافة أو المنسوب المختار؛ أما TG511 فهو وحدة جمع بيانات RTU، وليس وحدة قياس المسافة الرادارية. تأكد من الإصدارات الكهربائية المطلوبة وبروتوكول المستشعر وتحويل قيم الدخل وتوقيت القياس ومعالجة البيانات اللازمة. الاتصال الخلوي أو بالخادم جزء من تكوين المحطة الموثق، لا من تسمية FMCW.
للقرار الأشمل بشأن المدى والطاقة والتركيب، استخدم دليل اختيار المحطة.اختيار مستشعر منسوب المياه بالرادار
أسئلة التحقق من منسوب المياه بتقنية FMCW
س1. هل تلغي معالجة FMCW الحاجة إلى مرجع مساحي؟
لا. تقدّر طريقة القياس المسافة بين الهوائي والهدف، بينما يحدد مرجع المحطة الارتفاع المبلّغ للمستخدم. احتفظ بالسجلين وتحقّق من التحويل عبر جهاز التسجيل. وإذا تحرك الحامل، فأعد فحص مرجعه المساحي قبل تطبيق تصحيح؛ فتقدير تردد جيد لا يصلح ارتفاع تركيب خاطئًا.
س2. هل تثبت قراءة الرادار المستقرة استقرار منسوب النهر؟
لا تكفي وحدها. تحقّق مما إذا كان الهدف المختار هو الماء أو هيكلًا ثابتًا أو آخر قيمة محتفظ بها، ثم قارن بمشاهدة مستقلة متزامنة. يحتاج السجل أيضًا إلى طابع زمني للقياس وحالة صلاحية. وقد ينتج المنحنى السلس عن التخميد أو تثبيت البيانات، لذا اختبر الاستجابة ومعالجة القراءات غير الصالحة إلى جانب الاتفاق العددي.
س3. ما الأدلة المطلوبة قبل قبول بيانات منسوب المياه عن بُعد؟
قارن المشاهدة المرجعية والمسافة المحلية والمنسوب المشتق والقيمة المستقبلة في جهاز التسجيل في الوقت نفسه. احتفظ بالوحدات وارتفاع المرجع والإعدادات وظروف العملية. اختبر فقدان الاتصال واستعادته وفق إجراء المحطة، بما فيه كيفية تمييز السجلات المتأخرة أو غير الصالحة. دوّن المناسيب الموسمية أو حالات السطح التي لم تُختبر.
احتفظ بسجل منسوب قابل للتتبع
يربط سجل منسوب المياه المفيد بتقنية FMCW صدى الماء المختار بمرجع موثق وقيمة صحيحة لدى المضيف تحمل طابعًا زمنيًا. عالج عدم الاتساق في موضع ظهوره: المسافة الخام أو تحويل الارتفاع أو الإرسال. وقد يخفي تعديل إزاحة العرض النهائي دون هذه المقارنة السبب الأصلي.
اجعل تغييرات التركيب والإعدادات قابلة للتتبع. أعد فحص المرجع بعد تحرك الحامل أو استبداله، واحتفظ بالمشاهدات الخاصة بحالات السطح والفصول ذات الصلة. دوّن البيانات غير المتاحة أو المشكوك فيها صراحةً بدل تقديم قيمة محتفظ بها على أنها قياس جديد.
أرسل مقطع المحطة ونطاق مناسيب التصميم والمرجع المساحي، إضافة إلى قراءات محلية وقراءات المضيف المتزامنة إذا وُجد اختلاف بالفعل. حدّد خرج المستشعر المطلوب ودخل جهاز التسجيل وفاصل الإبلاغ ومتطلبات البيانات غير الصالحة لتشمل المراجعة سلسلة القياس كاملة.اطلب مراجعة سلسلة إشارة منسوب المياه بتقنية FMCW
