


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Yüzey hızından ortalama hıza dönüşüm sahada kalibrasyon gerektirir. Radar su yüzeyinin bir bölgesindeki hareketi gözler; debi ise ıslak kesitin tamamındaki hız dağılımına bağlıdır. Her okumayı alışılmış bir sabitle çarpmak, kalıcı debi sapması içeren inandırıcı bir eğilim üretebilir.
Yüzey Hızından Ortalama Hıza: Büyüklükleri Tanımlayın
Vs radarın yüzey hızı okuması, Aref referans su seviyesinde ölçülmüş ıslak alan, Qref bağımsız ölçülmüş debi olsun. Karşılık gelen kesit ortalama hızı Vmean = Qref / Aref olur. Vs geçerli ve karşılaştırmanın anlamlı olması için sıfırdan yeterince uzaksa olası çarpan k = Vmean / Vs olur.
Bu cebir bir karşılaştırmayı tanımlar; derinlik veya kapak konumu değişirken k değerinin sabit kaldığını kanıtlamaz. Kalibrasyon, çalışma koşullarına bağlı bir ilişki gerektirebilir. Biçimini saha kanıtlarından seçin ve dönüşümün geçerli olmadığı koşulları kaydedin.
İlişkisiz Anlık Okumalar Yerine Eşleştirilmiş Gözlemler Toplayın
| Kayıt | Dâhil edin | Amaç |
|---|---|---|
| Hidrolik | Seviye, kapaklar, pompalar, kabarma etkisi ve görünen yüzey durumu. | Hız dağılımı veya radar hedefindeki değişimleri belirleyin. |
| Referans | Debi yöntemi, ıslak kesit ve ölçüm belirsizliği. | Kalibrasyonun neyle karşılaştırıldığını belirleyin. |
| Radar verisi | Hız, durum, yöneltme geometrisi ve ortalama alma süresi. | Aynı ölçüm aralığını temsil eden geçerli okumalar kullanın. |
| Doğrulama | İlişkinin belirlenmesinde kullanılmamış bağımsız gözlemler. | Yalnızca kalibrasyon noktalarını yeniden üretmek yerine tahmin yeteneğini test edin. |
Radarı kesit boyunca hız ölçümü veya başka debi referansıyla karşılaştırırken zaman aralıklarını eşitleyin. Değişen akışta tek radar anlık görüntüsü, referans ölçümün ortalamasını aldığı koşulları temsil etmeyebilir. Saat temelini kaydedin ve zamanları uzlaştırılamayan karşılaştırmaları reddedin.
Sensör Sınırlarını Dönüşüm Hatasından Ayırın
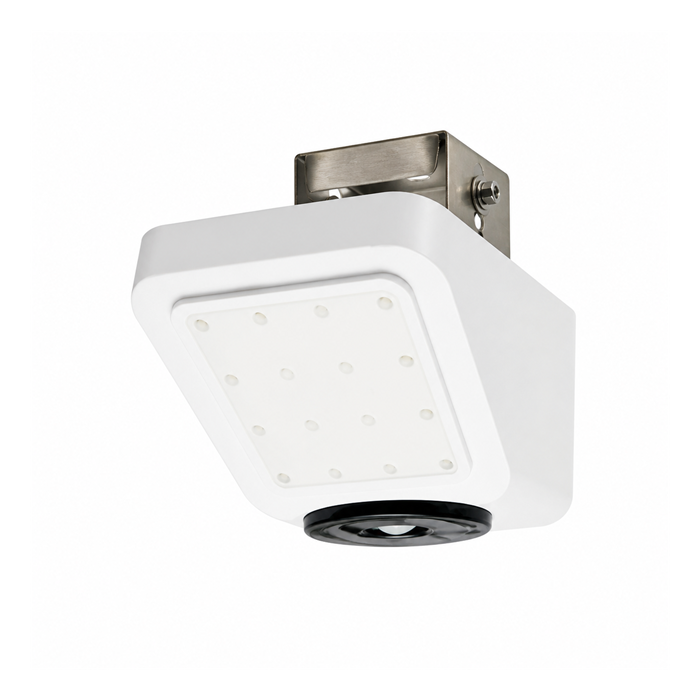
Model MV-RD2480 için yayımlanan yüzey hızı aralığı 0.10-25 m/s değerindedir. Geçerli okumalara uydurulmuş dönüşüm bu ölçüm aralığını genişletmez. Uyumsuzluğu katsayıya bağlamadan önce montajdaki yöneltme düzenini ve cihaz ayarlarını doğrulayın.
Hız karşılaştırmasının yanında nihai debi hatasını da değerlendirin. Yanlış alan modeli Qref / Aref oranını bozabilir ve dönüşümün geometri hatasını içine almasına neden olabilir. Önce kesit ölçümünü ve su seviyesi kot referansını inceleyin, ardından geometri revizyonlarını hız kalibrasyonu revizyonlarından ayrı tutun.
Kalibrasyon Soruları
S1. Başka kanalın çarpanı yeniden kullanılabilir mi?
Test edilecek varsayım olabilir; kabul edilmiş ayar sayılamaz. Taban pürüzlülüğü, kesit şekli, örneklenen yüzey bölgesi ve mansap kontrol yapıları karşılaştırmayı etkiler. Hesaplanan debiye güvenmeden önce yeni sahada bağımsız ölçümler kullanın.
S2. Mevcut dönüşüm ne zaman incelenmeli?
Sensör konumu, kanal tabanı, kapak işletimi veya hidrolik rejim değiştiğinde ve referans kontrolleri açıklanamayan sürüklenme gösterdiğinde inceleyin. Taşkın veya kabarma durumlarında sessizce ekstrapolasyon yapmak yerine doğrulanmış koşulların dışındaki veriyi işaretleyin.
Özet
Yararlı dönüşüm eşleştirilmiş saha gözlemlerine, bağımsız doğrulamaya ve belirtilen sınırlara dayanır. Kesit ölçümünü, radar montaj düzenini ve mevcut referans kayıtlarını debi ölçüm talebiyle birlikte gönderin; genel bir yüzeyden ortalamaya dönüşüm katsayısı bu kanıtların yerini alamaz.
