


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Sıçrayan veya takılı kalan radar okuması, hangi katmandan kaynaklandığını nadiren belli eder. Pahalı hata, arızanın yeri bulunmadan kazanç, haritalama ve boş mesafe ayarlarını değiştirmektir. En güvenilir tanılama; sensörden başlayıp montaj, proses, yapılandırma ve son olarak PLC’ye ilerleyen, katman belirlenene kadar hiçbir ayarı değiştirmeyen karar ağacıdır. Sıra önemlidir: yapılandırmayla “düzeltilen” proses köpüğü sorunu sonraki partide geri döner.
Ayarlamadan Önce Arızanın Yerini Belirleyin
Yankı eğrisi cihazın gördüğü bütün yansımaları gösterir, ancak etiketlemez. Ayarlara dokunmadan önce eğriyi gerçek kurulumla karşılaştırın: sıvı yüzeyi, nozul, tank duvarı, iç borular ve dip. Doğru yükseklikte güçlü ve kararlı tepe geçerli yüzeydir. Yalnızca dolumda çıkan veya seviyeden bağımsız sabit yükseklikte kalan tepe başka bir nesneye aittir. Önce katmanı adlandırmak, karmaşık eğriyi kısa şüpheli listesine dönüştürür.
Her katmanda bir test noktasını sabit tutarak ilerleyin; körlemesine ayar yapmayın. Her adımda okumayı, eğriyi ve proses durumunu kaydedin. Böylece arıza yer değiştirirse hangi eylemin buna yol açtığını görürsünüz. Sabit test noktası olmadan yapılan değişiklikler, birçok sahada “çalışana kadar ayarlandı” denilen ve kimsenin gerekçesini yeniden kuramadığı transmitterlere yol açar.
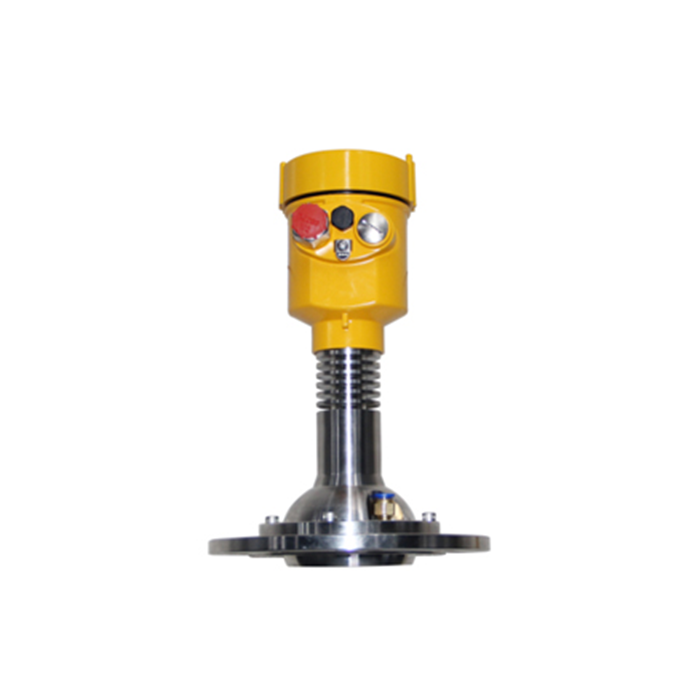
Radar Arızasının Beş Katmanı
Her radar yankı arızası beş katmandan birindedir. Tablo yaygın belirtileri ilgili katmanla eşleştirir; bu, karar ağacının ilk dalıdır. En yaygın yanlış tanı, belirtiyi yanlış katmana atamaktır: proses köpüğünü sensör arızası veya PLC ölçekleme hatasını kötü yankı sanmak.
| Belirti | İlgili katman | İlk kontrol |
|---|---|---|
| Yankı yok, sinyal kalitesi düşük | Sensör | Anten temizliği, elektronik durumu |
| Okuma tam skalaya takılı | Montaj / yapılandırma | Nozul uzunluğu, hüzme engeli, boş mesafe ayarı |
| Kararlı tepe, yanlış yükseklik | Montaj / proses | İç borular, köpük, birikinti |
| Değer yalnızca dolumda sıçrıyor | Proses | Giriş sıçraması, karıştırma, buhar |
| Doğru eğri, yanlış PLC değeri | Yapılandırma / PLC | Boş mesafe, kazanç, ölçekleme |
| Güncel veri, yanlış sayı | PLC | Ölçekleme, yuvarlama, eski veri bayrağı |
Katman tek okumadan değil belirti örüntüsünden belirlenir. Ayar değiştirmeden önce her katmanda sabit tutulan test noktasıyla doğrulayın.
Sensör ve Montaj Dallarını İzleme
En düşük maliyetle elenebildiği için önce sensör dalı kontrol edilir. Kirli anten, lens üzerindeki yoğuşma veya arızalı transmitter modülü sinyal kalitesini düşürür; proses sorununa benzeyen zayıf ve gürültülü eğri üretir. Anteni temizlemek veya elektroniği değiştirmek bütün dalı dakikalar içinde eleyebilir ve haritalamadan önce mutlaka yapılmalıdır.
Montaj dalı antenle sıvı arasındaki her şeyi kapsar: nozul uzunluğu, merdiven veya karıştırıcı kaynaklı hüzme engelleri ve eğim. Boş olduğu bilinen tankta tam skala okuma çoğunlukla buradan gelir; hüzme yakın engele çarpar veya boş mesafe ayarı yüzeyi ölü bölgeye koyar. Bu dal kazançla değil geometri ve haritalama pencereleriyle çözülür; bu nedenle yapılandırmadan önce incelenir.
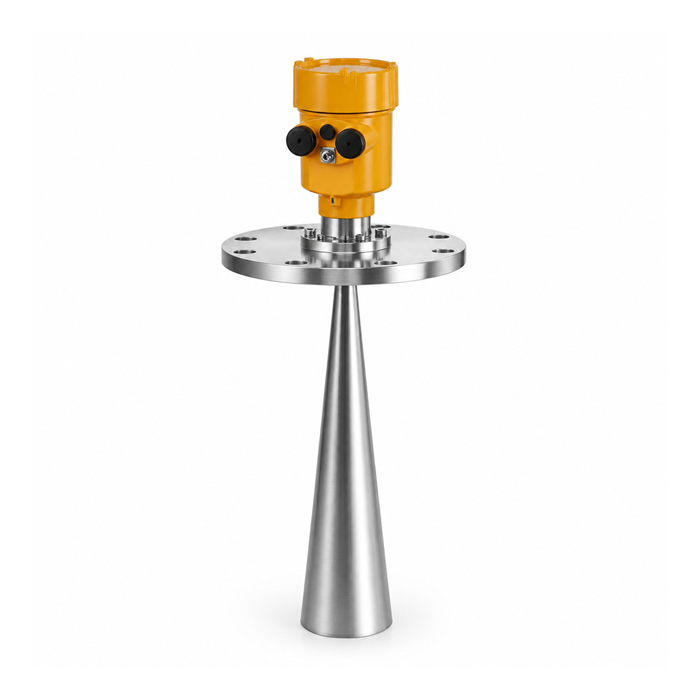
Proses ve Yapılandırma Dalları
Köpük, buhar, karıştırma, kaplanma ve arayüz karışıklığı proses dalındadır. Gerçek ama kesintili oldukları için sıkça sensör sürüklenmesi sanılırlar. Yalnızca dolumda sıçrayan değer veya ürün birikimiyle ikinci tepesi büyüyen eğri buraya aittir. Karar ağacı, kazançla yankıyı kovalamak yerine fiziksel ya da çalışma koşulunu değiştirir veya doğrulanmış sınırlı aralığı kabul eder.
Yapılandırmaya ancak sensör, montaj ve proses sorunsuz bulununca geçilir. Boş mesafe, kazanç, sahte yankı haritalama ve malzeme katsayısı buradadır. Yanlış değer, doğru görünen eğriyle yanlış sayı üretebilir. Tuzak, proses arızasını yapılandırmayla düzeltmektir: temel neden giderilmediğinden bir partide düzelen okuma sonrakinde bozulabilir.
Yankı Penceresi Kontrol Örneği
Algılanan tepenin geçerli ölçüm penceresinde olup olmadığını kontrol etmek karar ağacını sayısallaştırır. Örnek varsayılan değerlerle hesap yöntemidir, METRAVON saha verisi değildir.
Açıklayıcı hesap, varsayılan saha değerleri:
Nozul ölü bölgesi (blokaj mesafesi): 0.3 m
Azami ölçülebilir mesafe: 15 m
Yankı eğrisi görüntüleme aralığı: 18 m
Ölçüm penceresi: 0.3 m ile 15 m
Algılanan tepenin antenden mesafesi: 16.2 m
İkinci tepenin mesafesi: 9.4 m
Görüntüleme 18 m’ye, yani 15 m ölçüm penceresinin ötesine uzanır. Bu nedenle eğride görülen tepe ölçüm açıklığının dışında olabilir. 16.2 m tepesi 15 m sınırını aşar ve yüzey olarak kabul edilemez. 9.4 m tepesi pencerenin içindedir ve aday yüzeydir; henüz doğrulanmış değildir. Kabul etmeden önce manuel seviye ölçümüyle karşılaştırın. Sınır koşulu: gerçek yüzey konumu 16 m olsaydı tank sipariş edilen aralığı aşar, yankı kalitesi ne olursa olsun okuma geçersiz olurdu. Herhangi bir tepeye güvenmeden açıklığı gerçek dolum yüksekliğiyle doğrulayın.
Dikkate Alınmaması Gereken Yankı Değerleri ve Ağacın Bittiği Nokta
Yaygın hata, daha büyük rakamın daha iyi sensör olduğunu varsayarak üreticiler arasında sinyal kalitesi veya genliği karşılaştırmaktır. Bu değerler her üreticinin kendi yazılımı ve ölçeklemesi içinde tanımlıdır. Bir markadaki 60% kalite diğeriyle karşılaştırılamaz. Üreticiler arası sıralamada kullanmak yanlış sonuca götürür; seçim ve arıza karşılaştırmalarında bundan kaçınılmalıdır.
Eğri temiz ve doğruyken sayı yanlışsa ayarlamayı bırakın; arıza radarda değil PLC veya ölçeklemededir. Kontrolöre geçip 4–20 mA ölçeklemeyi, mühendislik birimi dönüşümünü, yuvarlamayı ve eski veri bayrağını kontrol edin. Transmitteri ayarlamayı sürdürmek aşağı yöndeki yapılandırma hatasını gizler ve sonraki uzmanın bozulmuş başlangıçtan çalışmasına neden olur. Bütün katmanlar temizken kararlı ve tekrarlanabilir ofset kalıyorsa ağaç yine biter: bu, bütçe içinde kaydedilip kabul edilecek datum farkıdır; haritalamayla silinecek arıza değildir.
Sık Sorulan Sorular
S1. Zayıf yankı için neden doğrudan kazancı artırmamalı?
Kazanç katmanı gizler, düzeltmez. Önce arızayı sensör, montaj veya proseste belirleyin; belirtiyi değil nedeni düzeltin. Kirli anten veya yoğun buharın zayıf yankısı kısa süre düzelebilir, sonraki koşulda yeniden bozulur.
S2. Boş tankta okuma tam skalaya takılı. Arıza nerede?
Neredeyse her zaman montaj veya yapılandırmadadır. Hüzme yakın engele çarpar ya da boş mesafe ayarı yüzeyi ölü bölgeye koyar. Kazanca dokunmadan nozul uzunluğu ve hüzme açıklığını kontrol edin; belirtinin yaygın nedenleri bunlardır.
S3. İki markanın sinyal kalitesini karşılaştırabilir miyim?
Hayır. Kalite ve genlik üreticinin yazılımında tanımlıdır, standartlaştırılmamıştır. Bir markadaki 60% diğerindeki 60% ile eşit değildir. Yalnızca aynı tanktaki ölçülmüş performansı karşılaştırın, görüntülenen yüzdeleri değil.
S4. Eğri iyi ama PLC değeri yanlış. Şimdi ne yapmalı?
Arıza radarda değil yapılandırma veya PLC katmanındadır. 4–20 mA ölçeklemeyi, mühendislik birimi dönüşümünü ve eski veri bayrağını kontrol edin. Hata sensörün sonrasında olduğundan transmitteri ayarlamayı bırakın.
S5. Köpük ne zaman sensör değil proses arızasıdır?
Değer yalnızca dolum veya karıştırmada sıçrıyor ve eğride ürünle büyüyen ikinci tepe görülüyorsa neden anten değil yüzey koşuludur. Kazanç veya haritalama yerine çalışma koşulunu değiştirin ya da doğrulanmış sınırlı aralığı kabul edin.
S6. Bütün katmanlar sorunsuz ama ofset kalıyorsa?
Bu datum veya referans düzlemi farkıdır; ayarla silinecek arıza değildir. Kaydedin, kararlaştırılmış hata bütçesindeyse kabul edin. Fiziksel ofseti aşan haritalamayla uyum zorlamak diğer seviyelerde yanlış okuma yaratır.
ÖZET
Radar yankı tanılaması, ayar değiştirmeden önce arızayı sensör, montaj, proses, yapılandırma ve PLC olmak üzere beş katmanda belirlemelidir. Örnekte 0.3–15 m açıklığın dışındaki 16.2 m tepesi reddedilir; 9.4 m tepesi aday yüzeydir. Sensörleri üreticiler arası sinyal kalitesi rakamlarıyla sıralamayın; yalnızca eğri temiz olduğunda PLC’ye geçin.
Bu uygulamayı bir METRAVON mühendisiyle görüşün
Açıklayamadığınız radar okuması varsa yankı eğrisini, nozul çizimini ve o andaki proses durumunu gönderin. Mühendislerimiz ayar değiştirmeden önce sizinle beş katmanlı ağacı izleyip arızanın hangi katmanda olduğunu belirlesin.
