


 İngilizce
 Çince
 İspanyolca
 Rusça
 Portekizce
 Fransızca
 Almanca
 Endonezce
 Tayca
 Vietnamca
 Arapça
 İtalyanca
 Lehçe
 Japonca


Yük pimi seçimi önerilen mafsaldaki kuvvetle başlar. Makarada bu kuvvet halat çekmelerinin bileşkesidir; bağlantı mekanizmasında mekanizma konumuna bağlıdır. Hiçbiri göstergede belirtilen asılı yüke otomatik eşit değildir. Bu nedenle yararlı tasarım çizimi yalnız pimin gireceği deliği değil, çevresindeki yükleri ve destekleri gösterir.
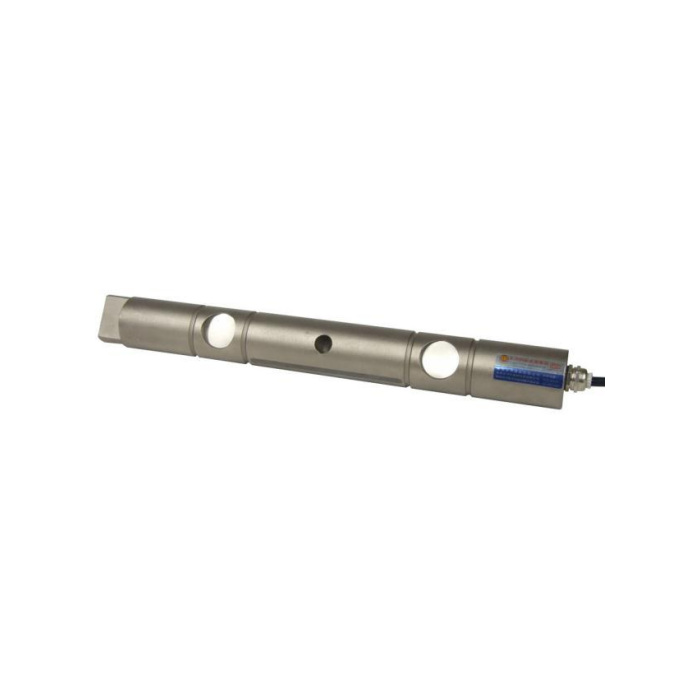
Yük pimi seçimi: önce yerel kuvveti hesaplayın
Makaranın, çatal bağlantının veya mekanizma elemanının serbest cisim diyagramını çizin. Her kuvvetin yönünü ve büyüklüğünü, taşıma temas bölgelerini ve tepkileri işaretleyin. Çalışmada değişen konumlar için hesabı tekrarlayın. Ekipman değerlendirmesine desteklenen parçaların kendi ağırlığını ve ilgili ivmelenme veya frenleme koşullarını ekleyin.
İki eşit T halat gerilmesine sahip ideal makarada bileşkenin büyüklüğü R = 2T cos(theta/2) olur; theta, makaraya etki eden iki kuvvet oku arasındaki açıdır. Bu, makine çiziminde sarılma açısı denilen açıyla aynı olmak zorunda değildir. Denklemi kullanmadan önce okları tanımlayın.
| Kuvvetler arasındaki açı | T = 10 kN için bileşke | Örneğin anlamı |
|---|---|---|
| 60 derece | 17.32 kN | Bileşke, tek tek halat gerilmelerinin her birinden büyüktür. |
| 90 derece | 14.14 kN | Geometri değişimi, varsayılan halat gerilmesini değiştirmeden pim kuvvetini değiştirir. |
| 120 derece | 10.00 kN | Bir halat gerilmesine eşitlik bu ideal geometriye özgüdür; genel kural değildir. |
Bunlar makara ağırlığını, sürtünmeyi, eşit olmayan gerilmeleri ve dinamik etkileri dışlayan örnek statik hesaplardır. Sensör kapasitesini seçmez veya kaldırma ekipmanını onaylamaz. Gerilmeler eşit değilse gerçek kuvvetlerle vektör toplamını hesaplayın. İlişki konum veya halat donanımıyla değişiyorsa ölçüm sistemi bu değişimi hesaba katmadıkça kanca yüküne sabit dönüşüm uygun değildir.
Mafsalın uygulanabilir ölçüm noktası olup olmadığına karar verin
Pim tasarımına karar vermeden önce önerilen yük yolunu inceleyin. Taşıyıcı kulaklar ve burçlar, tepkileri sensör çiziminin beklediği yerlere uygulamalıdır. Kontrolsüz boşluklar, eşit olmayan temas veya aşınma gerilme dağılımını değiştirebilir. Nominal çift kesme geometrisi tek başına ölçüm davranışını belirlemeye yetmez.
Hangi elemanın döndüğünü ve algılama yönünün nasıl tanımlı kaldığını gösterin. Sabit pim çevresinde makaranın dönmesi, pimin kendisinin dönmesinden farklıdır. Tutma ve yönlendirme düzeni seçilen sensöre uymalı, kablo hareketten uzak kalmalıdır. Kuvvet yönü önemli ölçüde değişiyorsa önerilen ölçüm düzeninin bunu çözümleyebildiğine teyit isteyin; tek çıkışın her yönü ölçtüğünü varsaymayın.
Erişim de önemlidir. Kompakt olsa bile güvenle incelenemeyen, yüksüz bırakılamayan veya sökülemeyen ölçüm noktası kötü seçim olabilir. İlk çizime kablo korumasını, konektör erişimini ve bakım destek düzenini ekleyin.
METRAVON adaylarını kendi çizimleriyle karşılaştırın
İlgili MV-LC0005 referansı teknik üst sınırı 5 t olarak verir; seçimden önce teklif edilen nominal kapasiteyi ve mafsal düzenini doğrulayın. MV-LC0006 kapasiteye bağlı boyutlarla 2-30 t aralığını kapsar. İki yayımlanmış köprü yapılandırması da nominal 1 mV/V çıkış ve 10-12 VDC uyarma listeler. Ortak elektrik değerleri ortak montaj geometrisi anlamına gelmez.
Adayı hesaplanan mafsal yüküne ve tüm düzeneğin alanına göre seçin, ardından tam kapasite çizimini edinin. Yayımlanan aşırı yük değeri normal ölçüm kapasitesinin veya kulakların, yatakların ve tutucu parçaların doğrulamasının yerine kullanılmamalıdır. Tekrarlı yükleme ve çevresel maruziyet için ilgili kanıtları ayrı isteyin.
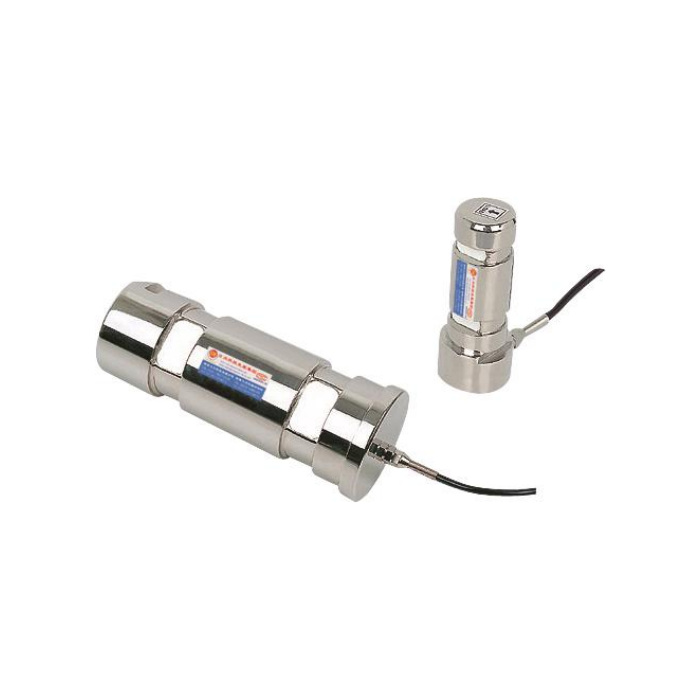
Cihazın neyi bildireceğini belirtin
Gerekli çıkışın yerel pim kuvveti, halat gerilmesi veya tahmini asılı kütle olup olmadığına karar verin. Dönüşümü ve geçerli yapılandırmalarını yazın. Açık tanımı olmayan sayı alan PLC gerçek yük değişimini geometri değişiminden ayıramaz.
Köprü sürümü uygun uyarma ve şartlandırma gerektirir. En büyük yükün yanında en küçük karar yükündeki yararlı sinyali de kontrol edin. Kontrolör 4-20 mA, RS485 veya Modbus RTU gerektiriyorsa o arayüzü sağlayan cihazı belirleyin; gerçek ölçeklemesini ve arıza bilgilerini doğrulayın. Nominal mV/V özelliği bu protokolleri ima etmez.
Siparişten önce mafsal çizimini, kuvvet hesaplarını, çalışma konumlarını, görev çevrimini, ortamı ve gösterge gereksinimlerini METRAVON taleplerine gönderin. Ölçümün bilgilendirme amaçlı mı, koruyucu işlevde mi kullanıldığını belirtin. İkincisi sensör ailesine dayanan varsayımı değil, tüm işlevin ayrı değerlendirmesini gerektirir.
Mafsal çizimini onaylamadan önce sorular
S1. Katalog kalibrasyonu kurulu sistem testinin yerine geçebilir mi?
Sensörü kendi kalibrasyon koşullarında tanımlar. Farklı makara veya mekanizma üzerinden dönüşümü belirlemez. Uygun referansla kurulu doğrulama yöntemini kararlaştırın; dönüşümü etkileyen konumları veya yapılandırmaları kapsayın.
S2. Burç sonradan değiştirilirse neler incelenmeli?
Geçmenin, temas uzunluğunun, hizalamanın ve boşluğun kabul edilen düzeneğe hâlâ uyduğunu doğrulayın. Ölçümü önceki başlangıç verileriyle karşılaştırın ve güvenmeden önce gerekli yeniden doğrulamayı yapın. Sensör ve cihaz değişmese bile burç kuvvet girişini etkileyebilir.
Özet
Ölçüm noktasını kuvvet diyagramıyla belirleyin, sonra pimi ve çevresindeki mafsalı birlikte onaylayın. Yerel kuvvet hesabını gösterilen kanca yükü dönüşümünden ayrı tutun. Mevcut makine yenilemesinde değiştirme kontrolleri siparişten önce gereken aşınma, kablolama ve geçmiş kalibrasyon kanıtlarını ekler.
