


 Английский
 Китайский
 Испанский
 Португальский
 Французский
 Немецкий
 Индонезийский
 Тайский
 Вьетнамский
 Арабский
 Итальянский
 Турецкий
 Польский
 Японский


Выбор датчика крутящего момента начинается с механического вопроса: будет ли чувствительный элемент измерять момент во вращающемся валу или силу, действующую на известное плечо реактивного рычага? Обе схемы могут давать результат в N m, но требуют разных датчиков, оснастки и калибровки. Покупка датчика силы и смена единицы дисплея не превращают его в датчик момента на валу.
Выбор датчика: прямое измерение момента или сила реакции?
Встраиваемый вращающийся датчик устанавливают в путь передачи момента между вращающимися деталями. В схеме измерения силы реакции удерживают корпус или рычаг и измеряют силу, препятствующую его вращению. Такая схема может быть удобна при доступной конструкции, воспринимающей реакцию, но измеренная сила представляет момент только при известных геометрии и всех остальных путях передачи реакции.
| Метод | Измеряемый вход | Проверка конструкции |
|---|---|---|
| Встроенный вращающийся датчик | Момент, передаваемый через вращающийся измерительный вал. | Соответствуют ли выбранные датчик, муфты и подшипники скорости, циклу момента и требованиям соосности? |
| Реактивный рычаг | Осевая сила, умноженная на перпендикулярное плечо. | Охватывает ли предусмотренный силовой путь полную реакцию без трения и параллельных связей? |
| Прямой датчик реактивного момента | Момент, приложенный к специальному неподвижному измерительному элементу. | Документированы ли предел момента, схема крепления и ограничения паразитных нагрузок именно этого устройства? |
Реактивный рычаг на корпусе двигателя не обязательно измеряет момент удаленного выходного вала. Потери в передаче, ускорение и другие нагрузки между точками измерения могут менять связь. До сравнения предложений определите место измерения момента и характер результата: установившийся, пусковой, реверсивный или переходный.
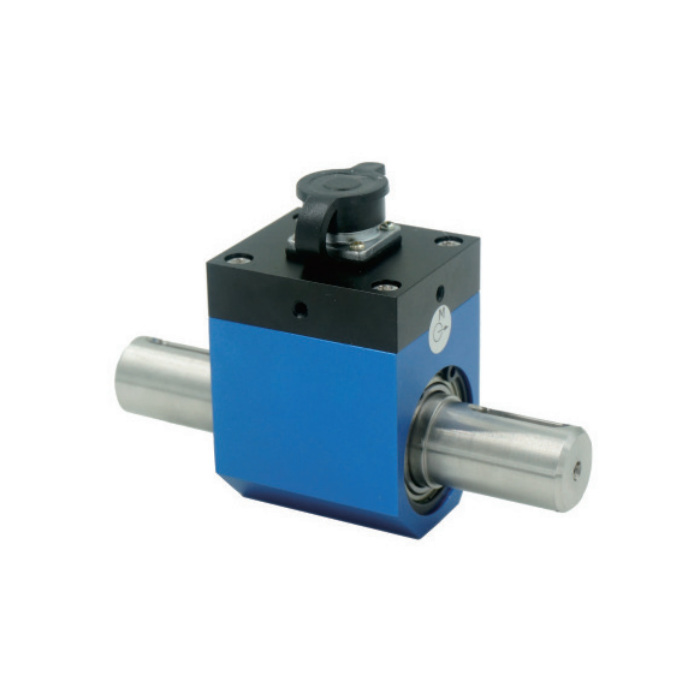
Два компонента METRAVON с разными задачами
MV-LC0148 — вращающийся датчик момента с отдельными номинальными диапазонами от 0.1 до 500 N m и документированной чувствительностью 1.0-1.5 mV/V. Каталог указывает двунаправленное измерение момента и шпоночные концы вала. Выберите номинал по ожидаемому циклу момента и подтвердите допустимую скорость непрерывной работы, схему муфт и требования к преобразованию сигнала. Каталожная пиковая скорость не является разрешением непрерывной работы.
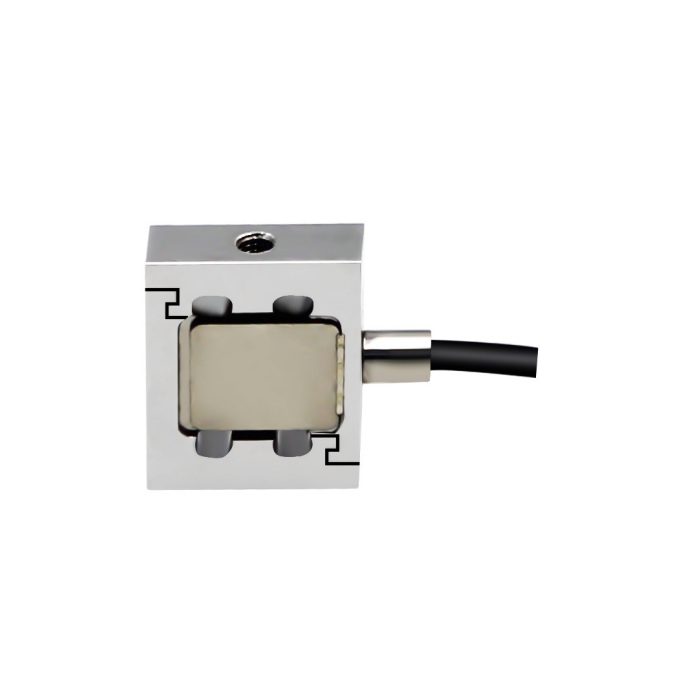
MV-LC0238 — миниатюрный S-образный датчик силы для осевого растяжения и сжатия с номиналами 5, 10, 20, 50, 100, 200 и 500 N. Его можно рассматривать как измеритель силы в спроектированной оснастке реактивного рычага. Это не прямой датчик момента; нагружать его кручением нельзя лишь потому, что результат нужен в N m.
У обеих моделей сигнал mV/V требует совместимого питания моста и измерительной электроники. Обычный токовый вход PLC не может считывать его напрямую. Подтвердите калибровочную чувствительность выбранного датчика, входной диапазон усилителя, возможность двуполярного измерения при реверсе и конечный интерфейс PLC или регистратора. Не выводите наличие собственного канала скорости или интерфейса Modbus из названия модели.
Рассчитайте плечо по фактической линии действия силы
Для одной силы реакции момент равен силе, умноженной на перпендикулярное расстояние от оси вращения до линии ее действия. В условном расчете 240 N на перпендикулярном расстоянии 0.25 m соответствуют 60 N m. Это пример геометрии, а не номинал сборки MV-LC0238 или результат испытания установки.
Полная длина рычага не обязательно равна эффективному плечу. Смещение кронштейна, наклонная тяга или сдвинутая ось меняют плечо. Если фактическое перпендикулярное расстояние равно 0.24 m, а расчет использует 0.25 m, при той же измеренной силе показанный момент будет завышен примерно на 4.17%. Точное измерение силы не исправляет ошибочную геометрию.
Более длинный рычаг уменьшает силу при заданном моменте. Это может предотвратить перегрузку, но затруднить различение малых моментов и увеличить прогиб оснастки или нужное пространство. Более короткий рычаг увеличивает силу и нагрузку соединений. Совместно оцените нормальный момент, пики, реверс и полезный сигнал датчика силы; не выбирайте самый длинный рычаг только ради меньшего датчика.
Устраните непредусмотренные пути передачи реакции до калибровки
Крепления корпуса, кабели, шланги, подшипники и ограничители хода могут воспринимать часть реакции. Жесткий кабель может мало влиять при большом моменте, но преобладать при малом измерении. Касающийся при реверсе упор может создавать убедительное плато, хотя датчик уже не воспринимает всю нагрузку. Проверьте полный ход и силовой путь при безопасно изолированном оборудовании.
Силовая тяга не должна изгибать датчик из-за несоосных резьбовых креплений. Обеспечьте соосность подходящими спроектированными шарнирами и опорами, а не принудительной установкой датчика. Во вращающихся установках внешние подшипники и муфты должны воспринимать нагрузки привода, заданные проектировщиком. Не используйте датчик как недокументированную опору тяжелого консольного узла.
Вращающееся оборудование требует ограждений и утвержденной процедуры изоляции для регулировок. Калибровочная оснастка и временные рычаги должны быть рассчитаны на приложенные нагрузки. Статический тест остановленного вала не подтверждает динамическую полосу всей системы или способность зарегистрировать короткий пик момента.
Калибруйте тот результат, который планируете выдавать
По возможности калибруйте силовую схему как собранную систему измерения момента. Сертификат датчика силы сам по себе не учитывает эффективное плечо оснастки, трение, соосность и пересчет данных. Используйте подходящий прослеживаемый эталон момента или утвержденный метод силы и расстояния, документируя соответствующую неопределенность.
Испытайте несколько точек рабочего диапазона при увеличении и уменьшении нагрузки. Если важны оба направления, проверьте их и правило знаков на конечном дисплее. Запишите ноль без нагрузки, возврат к нулю, гистерезис, повторяемость и важную для процесса нижнюю часть диапазона. До испытания задайте численные приемочные пределы по измерительным требованиям проекта.
Для переходных измерений задайте длительность события, отклик датчика и усилителя, частоту выборки, фильтрацию и синхронизацию времени. Плавный тренд может быть лишь усредненным сигналом. Запросите подтверждение отклика всей цепи, а не выводите его из скорости вращения вала.
Вопросы до заказа системы измерения момента
Вопрос 1. Всегда ли реактивный рычаг дешевле вращающегося датчика?
Не обязательно. Сравните установленную стоимость датчика силы, оснастки, шарниров, защиты, усилителя и калибровки сборки со стоимостью вращающегося датчика, муфт и электроники. Дешевый чувствительный элемент может требовать значительных механических работ, особенно для малых моментов, реверса или меняющейся геометрии.
Вопрос 2. Можно ли рассчитать момент по показанию тензодатчика в килограммах?
Для момента нужна сила, а не масса. Если индикатор показывает эквивалент массы, преобразование в силу нужно определить согласованно с его калибровкой до применения плеча. Предпочтительно использовать документированную силу в ньютонах и проверить конечный результат N m на полной оснастке.
Вопрос 3. Что приложить к запросу на MV-LC0148 или схему с реактивным рычагом?
Предоставьте место измерения, диапазон и пики момента, схему вращения или удержания, скорость и рабочий цикл, требования реверса, доступную геометрию, среду и требуемый выход. Для реактивного рычага добавьте чертеж оси и линии силы. Для встроенного датчика добавьте сведения о вале, муфтах и опорах. Запросите у METRAVON проверку конфигурации с этими чертежами и требуемой приемочной точностью.
Итоги
Рассматривайте MV-LC0148 для встроенного вращающегося измерения, а MV-LC0238 — только как осевой силовой компонент при проектировании реактивного рычага. Последняя схема измеряет момент через проверенную геометрию и контролируемый силовой путь. Подтвердите всю электрическую цепь и откалибруйте собранный узел до использования показания момента.
