


 Английский
 Китайский
 Испанский
 Португальский
 Французский
 Немецкий
 Индонезийский
 Тайский
 Вьетнамский
 Арабский
 Итальянский
 Турецкий
 Польский
 Японский


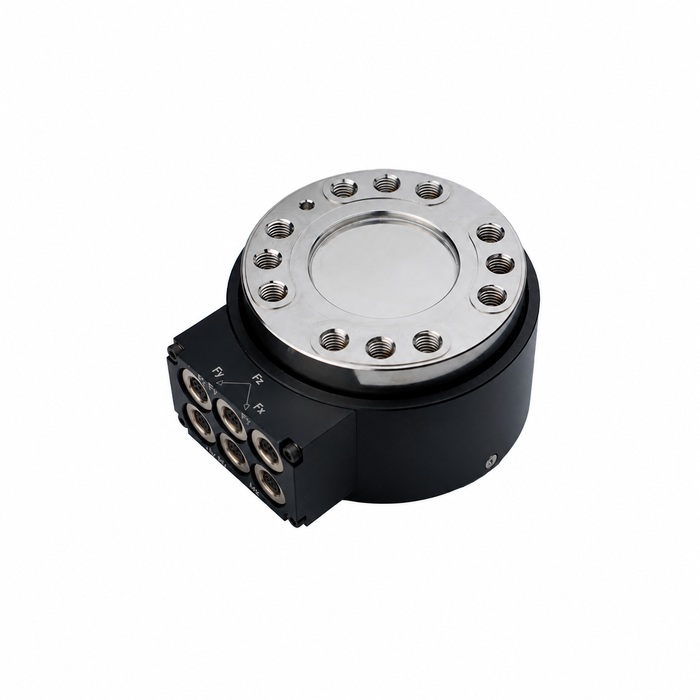
Датчик на запястье робота измеряет не только контакт с деталью. На чувствительный элемент также действуют нагрузки, связанные с весом и смещением инструмента, его ускорением и усилиями кабелей. При выборе датчика силы и момента нужно разделить эти составляющие и определить использование результата контроллером. Совпадающий фланец и шесть меняющихся сигналов не доказывают пригодность установки для силового управления.
Начните выбор датчика силы и момента робота с задачи
Укажите, записывает ли система технологические силы, корректирует движение при контакте, обнаруживает нештатный контакт или выполняет защитную функцию. Это разные требования. Пригодность датчика для записи данных не подтверждает временные характеристики и интеграцию с контроллером, необходимые для замкнутого силового управления.
Опишите подход, контакт, рабочее движение и отвод. Определите силу или момент для каждого решения и ожидаемую длительность события. Включите смену инструмента, различия деталей и значимые позы робота. Это позволит выбрать диапазон и испытать задачу целиком, а не оценивать датчик по одному неподвижному нажатию.
Оцените нагрузку на запястье с учетом смещения инструмента
Включите датчик, переходники, инструмент и переносимую деталь в оценку полезной нагрузки робота. Для расчета нагрузки датчика определите компоненты, расположенные со стороны инструмента относительно чувствительного элемента. Их вес и ускорение могут создавать силу и момент еще до контакта.
Например, сила 100 N, перпендикулярная плечу 0.20 m относительно начала координат датчика, создает момент 20 N m. Это произведение силы на перпендикулярное плечо, а не рекомендуемая технологическая нагрузка. Поэтому длинный переходник может сделать допустимый момент ограничивающим фактором даже при небольшой силе.
Оцените соответствующие позы и движения с учетом собственных пределов запястья робота. Пределы перегрузки датчика и полезной нагрузки робота решают разные задачи. Добавление датчика меняет высоту сборки и может влиять на досягаемость, движение кабелей и зазоры оснастки. Нельзя предполагать, что датчик или переходник обеспечивают защиту от столкновения.
Рассматривайте диапазоны MV-LC0241 как согласованные комплекты
Для METRAVON MV-LC0241 в справочных данных приведены три комплекта диапазонов. Ниже целиком показан наименьший из них; он не гарантирует характеристики измерения малых сил.
| Компонента | Наименьший указанный комплект диапазонов | Проверка для предлагаемого инструмента |
|---|---|---|
| Fx / Fy | 2 kN | Учтите поперечные контактные и динамические нагрузки, затем проверьте наименьшее полезное поперечное приращение. |
| Fz | 10 kN | Учтите соответствующий осевой преднатяг и контактную нагрузку, не предполагая возможности различать малые силы. |
| Mx / My | 150 N m | Рассчитайте изгибающие моменты от центра масс инструмента и смещения точки контакта. |
| Mz | 150 N m | Учтите крутящий момент при контакте и требуемое направление момента. |
При заказе не сочетайте осевой диапазон одного комплекта с диапазоном момента другого. Получите допустимые сочетания нагрузок, требования к монтажу и калибровочные данные конкретного исполнения. Одна опубликованная таблица диапазонов не подтверждает возможность одновременного достижения предела всеми каналами.
Справочная чувствительность также различается: номинально 1.5 mV/V для Fx/Fy, 1.3 для Fz, 1.4 для Mx/My и 1.2 для Mz. Документированное питание моста — 10 V AC/DC, максимум — 15 V AC/DC. Задайте совместимые преобразователи для фактически поставляемой конфигурации. Не применяйте одно усиление ко всем шести каналам.
Наладьте координаты и компенсацию тяжести до контактного управления
Обозначьте оси датчика, систему координат инструмента и начало отсчета выдаваемых результатов. Проверьте знаки известными нагрузками в контролируемых позах. Поворот координат и перенос начала отсчета моментов — отдельные операции; обе должны соответствовать задаче робота.
Обнуление в одной позе вычитает показание в этой позе. Само по себе оно не компенсирует тяжесть инструмента при повороте запястья. Определите массу и положение центра масс, необходимые выбранному методу компенсации, затем проверьте показания без внешней нагрузки во всех допустимых ориентациях.
Наряду с результатами в точке инструмента сохраняйте значения относительно начала координат датчика для оценки перегрузки. Преобразованный момент в точке контакта может быть мал, хотя физически датчик все еще воспринимает значительный момент из-за смещения. Компенсация меняет выдаваемые данные, а не механическую нагрузку.
Проверьте передачу данных в контроллер робота
Документированные выходы MV-LC0241 — низкоуровневые мостовые сигналы. Доступные справочные данные не подтверждают готовый драйвер робота, интерфейс EtherCAT, частоту обновления контроллера или задержку связи. До принятия решения об интеграции силового управления запросите эти данные для предлагаемого комплекта сбора данных и контроллера робота.
Задайте синхронизацию каналов, фильтрацию, единицы выхода, статус достоверности и реакцию на устаревшие или отсутствующие данные. Проверьте их в точке использования измерения роботом. Высокой номинальной частоты выборки недостаточно, если связь или фильтрация создают недопустимую задержку.
Проводите пусконаладку по утвержденной процедуре: проверьте эталонные нагрузки и знаки, оцените компенсацию без контакта, затем испытайте требуемую задачу в контролируемых условиях. Запишите чертежи переходников, идентификатор калибровки, свойства инструмента и настройки контроллера. После изменений инструмента, кабельно-шлангового пакета, переходников или ПО обработки повторите затронутые испытания.
Вопросы при интеграции с роботом
Вопрос 1. Подходит ли датчик для деликатной сборки автоматически, поскольку измеряет шесть компонентов?
Нет. Задайте требуемые приращения силы и сравните с фактическим диапазоном, шумом и калиброванными характеристиками всей цепи. Даже наименьший опубликованный комплект диапазонов имеет значительные номиналы. Запросите подтверждение на рабочих нагрузках задачи, не приравнивая шестиосевые возможности к чувствительности к малым силам.
Вопрос 2. Можно ли использовать выход как сигнал столкновения в функции безопасности?
Не на основании одних измерительных характеристик. Защитной функции нужны собственные документированные архитектура, оценка и валидация. Рассматривайте обычный технологический контроль отдельно, если вся система не одобрена для требуемой защитной роли.
Вопрос 3. Какие сведения нужны для запроса о реализуемости?
Отправьте идентификационные данные робота и контроллера, массу и центр масс инструмента, чертеж переходника, последовательность задачи, нагрузки по осям, требуемые приращения и временные характеристики. Приложите предложение по сбору данных через раздел запросов METRAVON. В руководстве по выбору многоосевых датчиков приведены проверки каналов и калибровки, необходимые до интеграции.
Итоги
Совместно оценивайте нагрузки на запястье, качество сигнала и совместимость контроллера. Для MV-LC0241 документированы шесть измеряемых компонентов, но это не подтверждает пригодность для любого робота или контактной задачи. Полезное предложение определяет точный комплект диапазонов и сбор данных; нерешенные требования к временным характеристикам, креплению и валидации должны быть явно указаны до закупки.
