


 Inglês
 Chinês
 Espanhol
 Russo
 Francês
 Alemão
 Indonésio
 Tailandês
 Vietnamita
 Árabe
 Italiano
 Turco
 Polonês
 Japonês


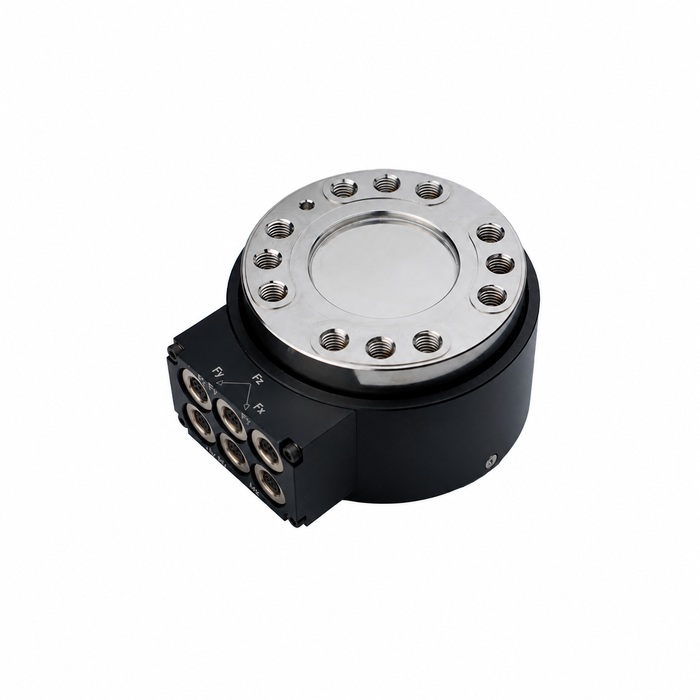
Um sensor no punho de um robô mede mais do que o contato com a peça. O peso da ferramenta, seu deslocamento em relação à referência, a aceleração e as forças dos cabos também chegam ao elemento de medição. A seleção de um sensor de força e torque para robôs deve separar essas contribuições e estabelecer como o controlador usará o resultado. Uma flange compatível e seis sinais que variam não demonstram uma instalação utilizável de controle de força.
A seleção de sensor de força e torque para robôs começa pela tarefa
Informe se o sistema registra forças do processo, ajusta o movimento durante o contato, detecta contato anormal ou executa uma função de proteção. Esses são requisitos diferentes. Um sensor que permite registrar dados pode não ter a temporização e a integração com o controlador confirmadas para o controle de força em malha fechada.
Descreva a aproximação, o contato, o movimento de trabalho e o afastamento. Identifique a força ou o momento usado em cada decisão e a duração esperada do evento. Inclua as trocas de ferramenta, as variações das peças e as poses pertinentes do robô. Isso fornece uma base para selecionar a faixa e testar a tarefa completa, em vez de avaliar o sensor por um único esforço estático de compressão.
Analise a carga no punho, incluindo o deslocamento da ferramenta em relação à referência
Inclua o sensor, os adaptadores, a ferramenta e a peça transportada na avaliação da carga útil do robô. Para calcular a carga no sensor, identifique quais componentes ficam no lado da ferramenta em relação ao elemento de medição. Seu peso e sua aceleração podem acrescentar forças e momentos antes de começar o contato.
Como exemplo, uma força perpendicular de 100 N aplicada a 0.20 m da origem do sensor cria um momento de 20 N m. Esse resultado vem da força multiplicada pelo braço de alavanca perpendicular; não é uma carga de processo recomendada. Portanto, um adaptador longo pode fazer a capacidade de momento ser o fator limitante, mesmo com uma força moderada.
Analise as poses e os casos de movimento pertinentes em conjunto com os limites do próprio punho do robô. Os limites de sobrecarga do sensor e os limites de carga útil do robô respondem a questões diferentes. Adicionar um sensor também altera a altura do conjunto e pode afetar o alcance, o movimento dos cabos e a folga em relação aos dispositivos. Não se deve presumir que o sensor ou seu adaptador forneça proteção contra colisões.
Considere as faixas do MV-LC0241 em seus respectivos conjuntos de configuração
A documentação de referência do METRAVON MV-LC0241 apresenta três conjuntos de faixas. O menor conjunto listado é mostrado abaixo como um grupo completo; ele não garante desempenho na medição de forças pequenas.
| Componente | Menor conjunto de faixas listado | Verificação para a ferramenta proposta |
|---|---|---|
| Fx / Fy | 2 kN | Inclua as cargas laterais de contato e movimento; depois, verifique o menor incremento lateral útil. |
| Fz | 10 kN | Inclua a pré-carga axial e a carga de contato pertinentes, sem presumir resolução para forças pequenas. |
| Mx / My | 150 N m | Calcule os momentos de flexão a partir do centro de massa da ferramenta e do deslocamento do ponto de contato em relação à referência. |
| Mz | 150 N m | Inclua o contato que produz torção e o sentido de momento exigido. |
Não misture a faixa axial de um conjunto com a faixa de momento de outro ao fazer o pedido. Obtenha as condições de carga combinada permitidas, os requisitos de montagem e as informações de calibração da configuração exata. A tabela pública de faixas, por si só, não comprova que todos os canais possam atingir seus limites simultaneamente.
As sensibilidades de referência também variam conforme a componente: valor nominal de 1.5 mV/V para Fx/Fy, 1.3 para Fz, 1.4 para Mx/My e 1.2 para Mz. A excitação documentada é de 10 V AC/DC, com máximo de 15 V AC/DC. Especifique condicionamento compatível com a configuração efetivamente fornecida. Não aplique um único valor de ganho aos seis canais.
Comissione as coordenadas e a compensação da gravidade antes do controle de contato
Marque os eixos do sensor e identifique o sistema de coordenadas da ferramenta e a origem usada para informar os resultados. Verifique os sinais usando cargas conhecidas em poses controladas. Girar as coordenadas e deslocar a origem dos momentos são operações distintas; ambas precisam corresponder à tarefa do robô.
Zerar em uma pose subtrai a leitura nessa pose. Isso, por si só, não compensa a gravidade da ferramenta quando o punho gira. Determine a massa e a posição do centro de massa necessárias ao método de compensação selecionado; depois, verifique as leituras sem carga em todas as orientações permitidas.
Preserve os valores referidos à origem do sensor para avaliar sobrecargas, junto com quaisquer resultados referidos ao ponto da ferramenta. Um momento transformado pode ser pequeno no ponto de contato, enquanto o sensor físico ainda suporta um momento significativo devido ao deslocamento em relação à referência. A compensação altera os dados informados, não a carga mecânica.
Verifique o caminho dos dados até o controlador do robô
As saídas documentadas do MV-LC0241 são sinais de ponte de baixo nível. A referência disponível não comprova a existência de um driver de robô pronto para uso, de uma interface EtherCAT, de uma frequência de atualização do controlador ou de uma latência de comunicação. Solicite esses detalhes para o pacote de aquisição e o controlador de robô propostos antes de assumir um compromisso de integração para controle de força.
Especifique a sincronização dos canais, a filtragem, as unidades de saída, o estado de validade e a resposta a dados antigos ou ausentes. Verifique esses aspectos no ponto em que o robô usa a medição. Uma frequência nominal alta de amostragem não basta se a comunicação ou a filtragem acrescentar um atraso inaceitável.
Faça o comissionamento com o procedimento de ensaio aprovado: verifique as cargas de referência e os sinais, inspecione a compensação sem contato e teste a tarefa prevista em condições controladas. Registre os desenhos dos adaptadores, a identificação da calibração, as propriedades da ferramenta e os ajustes do controlador. Repita os ensaios afetados após alterações na ferramenta, no conjunto de cabos e mangueiras, nos adaptadores ou no software de processamento.
Dúvidas em projetos de integração de robôs
Q1. Medir seis componentes torna o sensor automaticamente adequado para montagens delicadas?
Não. Determine os incrementos de força exigidos e compare-os com a faixa real, o ruído e o desempenho calibrado da cadeia completa. Mesmo o menor conjunto de faixas publicado ainda corresponde a cargas consideráveis. Solicite evidências nas cargas de trabalho da tarefa, em vez de interpretar a capacidade de seis eixos como sensibilidade para forças pequenas.
Q2. A saída pode ser usada como sinal de colisão com classificação de segurança?
Não apenas com base nas especificações de medição. Uma função de proteção exige sua própria arquitetura documentada, avaliação e validação. Mantenha o monitoramento comum do processo separado, a menos que o sistema completo tenha sido aprovado para a função de proteção pretendida.
Q3. Quais informações devem ser fornecidas para uma consulta de viabilidade?
Envie a identificação do robô e do controlador, a massa e o centro de massa da ferramenta, o desenho do adaptador, a sequência da tarefa, as cargas por eixo, os incrementos exigidos e os requisitos de temporização. Inclua a proposta de aquisição pela página de consultas da METRAVON. O guia de seleção multiaxial apresenta as verificações de canais e calibração a concluir antes da integração.
Resumo
Avalie em conjunto as cargas no punho, a qualidade do sinal e a compatibilidade com o controlador. A documentação do MV-LC0241 descreve a medição de seis componentes, mas isso não comprova adequação a qualquer robô ou tarefa de contato. Uma oferta útil identifica o conjunto exato de faixas e a configuração de aquisição, deixando explícitos os requisitos ainda não resolvidos de temporização, montagem e validação antes da compra.
