


 angielski
 chiński
 hiszpański
 rosyjski
 portugalski
 francuski
 niemiecki
 indonezyjski
 tajski
 wietnamski
 arabski
 włoski
 turecki
 japoński


Czujnik na nadgarstku robota mierzy nie tylko kontakt z detalem. Na element pomiarowy trafiają też obciążenia związane z ciężarem, odsunięciem i przyspieszeniem narzędzia oraz siłami przewodów. Dobór czujnika siły i momentu wymaga rozdzielenia tych składników i ustalenia użycia wyniku przez sterownik. Pasujący kołnierz i sześć zmieniających się sygnałów nie potwierdzają użytecznej instalacji sterowania siłowego.
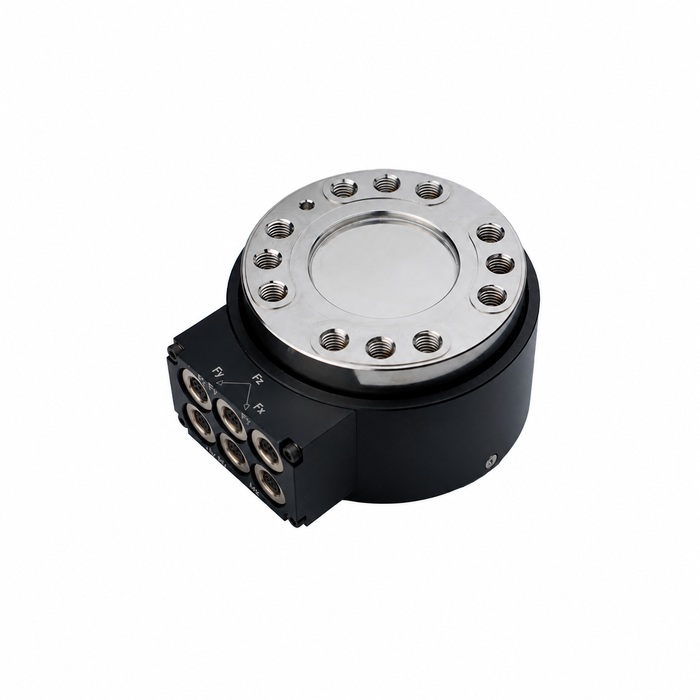
Dobór czujnika siły i momentu robota zacznij od zadania
Ustal, czy system zapisuje siły procesu, koryguje ruch podczas kontaktu, wykrywa kontakt nieprawidłowy czy realizuje funkcję ochronną. To różne wymagania. Czujnik odpowiedni do rejestracji może nie mieć potwierdzonych parametrów czasowych i integracji ze sterownikiem wymaganych do zamkniętej pętli sterowania siłowego.
Opisz zbliżenie, kontakt, ruch roboczy i wycofanie. Wskaż siłę lub moment używany do każdej decyzji oraz przewidywany czas zdarzenia. Uwzględnij wymiany narzędzi, zmienność detali i właściwe pozy robota. Daje to podstawę do wyboru zakresu i sprawdzenia całego zadania zamiast oceny czujnika po jednej statycznej próbie nacisku.
Oceń obciążenie nadgarstka z uwzględnieniem odsunięcia narzędzia
Uwzględnij czujnik, adaptery, narzędzie i przenoszony detal w ocenie udźwigu robota. Przy obliczaniu obciążenia czujnika ustal, które elementy znajdują się po stronie narzędzia względem elementu pomiarowego. Ich ciężar i przyspieszenie mogą powodować dodatkowe siły i momenty przed kontaktem.
Przykładowa siła 100 N działająca prostopadle do ramienia o długości 0.20 m od początku układu czujnika daje moment 20 N m. Wynika to z iloczynu siły i prostopadłego ramienia, nie stanowi zalecanego obciążenia procesu. Długi adapter może więc sprawić, że ograniczeniem będzie zakres momentu nawet przy niewielkiej sile.
Sprawdź odpowiednie pozy i przypadki ruchu względem własnych ograniczeń nadgarstka robota. Granice przeciążenia czujnika i udźwigu robota odpowiadają na różne pytania. Dodanie czujnika zmienia też wysokość zespołu i może wpływać na zasięg, ruch przewodów i prześwity przyrządu. Nie zakładaj, że czujnik lub adapter zapewnia ochronę przed kolizją.
Traktuj zakresy MV-LC0241 jako dopasowane zestawy
Dla METRAVON MV-LC0241 dane referencyjne podają trzy zestawy zakresów. Najmniejszy wymieniony zestaw przedstawiono poniżej jako całość; nie gwarantuje on parametrów pomiaru małych sił.
| Składowa | Najmniejszy podany zestaw zakresów | Co sprawdzić dla proponowanego narzędzia |
|---|---|---|
| Fx / Fy | 2 kN | Uwzględnij poprzeczne obciążenia kontaktowe i ruchowe, a następnie sprawdź najmniejszy użyteczny przyrost poprzeczny. |
| Fz | 10 kN | Uwzględnij właściwe osiowe obciążenie wstępne i kontaktowe, nie zakładając rozdzielczości dla małych sił. |
| Mx / My | 150 N m | Oblicz momenty zginające wynikające z położenia środka masy narzędzia i odsunięcia punktu kontaktu. |
| Mz | 150 N m | Uwzględnij skręcanie przy kontakcie i wymagany kierunek momentu. |
Przy zamówieniu nie łącz zakresu osiowego z jednego zestawu z zakresem momentu innego. Uzyskaj dopuszczalne kombinacje obciążeń, wymagania mocowania i dane wzorcowania konkretnej konfiguracji. Sama publiczna tabela zakresów nie potwierdza, że wszystkie kanały mogą równocześnie osiągnąć swoje granice.
Czułości referencyjne też różnią się między składowymi: nominalnie 1.5 mV/V dla Fx/Fy, 1.3 dla Fz, 1.4 dla Mx/My i 1.2 dla Mz. Udokumentowane wzbudzenie wynosi 10 V AC/DC, maksymalnie 15 V AC/DC. Określ zgodne kondycjonowanie dla rzeczywiście dostarczanej konfiguracji. Nie stosuj jednego wzmocnienia do wszystkich sześciu kanałów.
Skonfiguruj układy współrzędnych i kompensację grawitacji przed sterowaniem w kontakcie
Oznacz osie czujnika, układ współrzędnych narzędzia i początek układu odniesienia podawanych wyników. Sprawdź znaki znanymi obciążeniami w kontrolowanych pozach. Obrót układu współrzędnych i przeniesienie punktu odniesienia momentów to osobne operacje; obie muszą odpowiadać zadaniu robota.
Zerowanie w jednej pozie odejmuje wskazanie w tej pozie. Samo nie kompensuje ciężaru narzędzia przy obrocie nadgarstka. Ustal masę i środek masy potrzebne wybranej metodzie kompensacji, a następnie sprawdź odczyty bez obciążenia zewnętrznego w dopuszczalnych orientacjach.
Zachowaj wartości odniesione do początku układu czujnika do oceny przeciążenia obok wyników dla punktu narzędzia. Przeliczony moment może być mały w punkcie kontaktu, choć czujnik nadal przenosi znaczny moment od odsunięcia. Kompensacja zmienia raportowane dane, nie obciążenie mechaniczne.
Sprawdź tor danych do sterownika robota
Udokumentowane wyjścia MV-LC0241 to niskopoziomowe sygnały mostkowe. Dostępne dane nie potwierdzają gotowego sterownika programowego do współpracy z robotem, interfejsu EtherCAT, częstotliwości aktualizacji kontrolera ani opóźnienia komunikacji. Poproś o te szczegóły dla proponowanego pakietu akwizycji i sterownika robota przed decyzją o integracji sterowania siłowego.
Określ synchronizację kanałów, filtrację, jednostki wyjściowe, status ważności i reakcję na nieaktualne lub brakujące dane. Sprawdź je tam, gdzie robot korzysta z pomiaru. Duża nominalna częstotliwość próbkowania nie wystarcza, jeśli komunikacja lub filtracja dodaje niedopuszczalne opóźnienie.
Uruchamiaj według zatwierdzonej procedury: sprawdź obciążenia wzorcowe i znaki, oceń kompensację bez kontaktu, a następnie wykonaj zadanie w kontrolowanych warunkach. Zapisz rysunki adapterów, identyfikację wzorcowania, właściwości narzędzia i nastawy sterownika. Powtórz odpowiednie próby po zmianach narzędzia, pakietu przewodów, adapterów lub programu przetwarzania.
Pytania z projektów integracji robotów
Pytanie 1. Czy pomiar sześciu składowych automatycznie oznacza przydatność do delikatnego montażu?
Nie. Ustal wymagane przyrosty siły i porównaj je z rzeczywistym zakresem, szumem i wzorcowanymi parametrami całego toru. Nawet najmniejszy opublikowany zestaw zakresów ma znaczne wartości. Poproś o wyniki przy roboczych obciążeniach zadania, zamiast utożsamiać sześć osi z czułością na małe siły.
Pytanie 2. Czy wyjście może służyć jako sygnał kolizji w funkcji bezpieczeństwa?
Nie na podstawie samej specyfikacji pomiarowej. Funkcja ochronna wymaga własnej udokumentowanej architektury, oceny i walidacji. Oddziel zwykłe monitorowanie procesu, chyba że cały system został zatwierdzony do przewidzianej funkcji ochronnej.
Pytanie 3. Jakie dane podać w zapytaniu o wykonalność?
Prześlij identyfikację robota i sterownika, masę i środek masy narzędzia, rysunek adaptera, sekwencję zadania, obciążenia osi, wymagane przyrosty i parametry czasowe. Dołącz propozycję akwizycji przez sekcję zapytań METRAVON. W poradniku doboru czujników wieloosiowych podano kontrole kanałów i wzorcowania wymagane przed integracją.
Podsumowanie
Oceniaj wspólnie obciążenia nadgarstka, jakość sygnału i zgodność sterownika. MV-LC0241 ma udokumentowane sześć mierzonych składowych, ale nie potwierdza to przydatności do każdego robota lub zadania kontaktowego. Użyteczna oferta określa dokładny zestaw zakresów i układ akwizycji; otwarte wymagania czasowe, montażowe i walidacyjne muszą być jawne przed zakupem.
