


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


トルク測定用センサーの選定は、検出素子が回転軸のトルクを測るのか、既知のアーム長でトルクを受け止める力を測るのか、という機械的な問いから始まります。どちらもN mで結果を得られますが、必要なセンサー、治具、校正は異なります。力センサーを購入して表示単位を変えても、軸トルク変換器にはなりません。
トルク測定用センサーの選定:直接トルクか反力か
インライン回転式センサーは、回転部品間のトルク伝達経路に入ります。反力測定構成では、筐体やアームを拘束し、その回転を抑えるために必要な力を測ります。反力を受ける構造にアクセスできる場合は実用的な方法ですが、測定力がトルクを表すのは、形状と他のすべての反力経路が把握されている場合だけです。
| 方式 | 測定入力 | 設計確認 |
|---|---|---|
| インライン回転式 | 回転する検出軸を通って伝達されるトルク。 | 選定したセンサー、カップリング、軸受は回転速度、トルクサイクル、芯合わせに対応できますか。 |
| 反力アーム式 | 軸方向力と、それに垂直なモーメントアーム長との積。 | 意図した力の経路で、摩擦や並列拘束に分流することなく全反力を捉えられますか。 |
| 直接反力トルク変換器 | 専用の非回転トルク検出素子に加わるトルク。 | その正確な装置について、定格トルク、取付パターン、寄生荷重の限界が文書化されていますか。 |
モーター筐体に取り付けた反力アームが、離れた出力軸のトルクを測っているとは限りません。測定位置間の歯車損失、加速、その他の負荷で関係が変わる場合があります。提案を比較する前に、トルクの対象位置と、定常・始動・反転・過渡のどの結果かを定義してください。
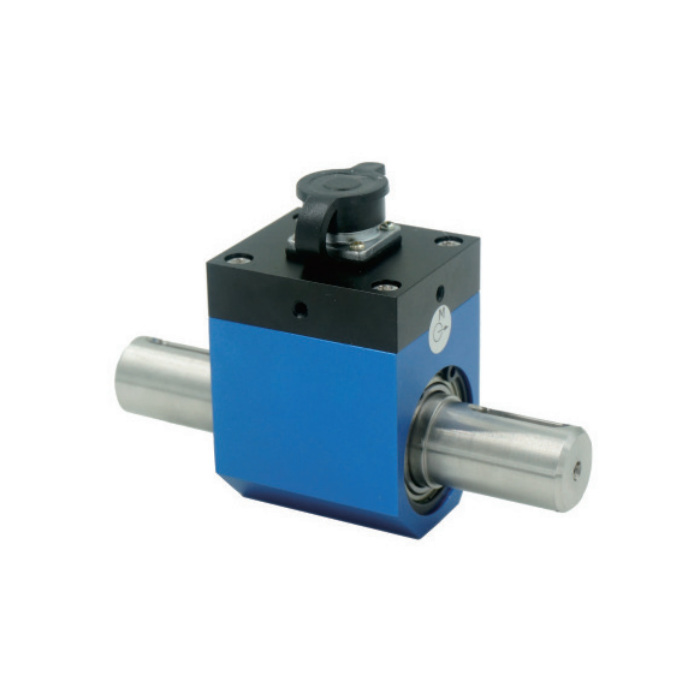
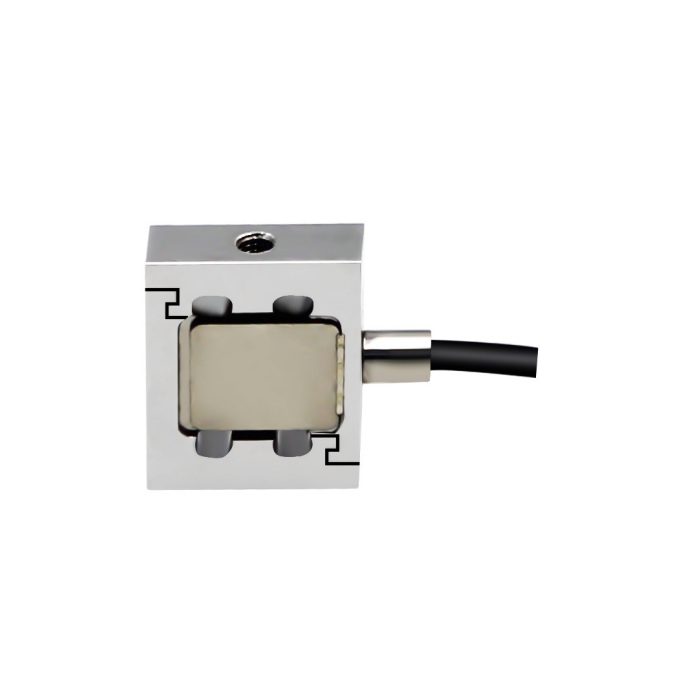
役割の異なる2つのMETRAVON部品
MV-LC0148 は回転式トルクセンサーで、0.1から500 N mにわたる個別定格と、文書に記載された1.0-1.5 mV/Vの感度範囲があります。カタログには双方向トルク測定とキー付き軸端が記載されています。予想トルクサイクルに合う定格を選び、連続運転速度、カップリング構成、信号調整要件を確認してください。カタログのピーク回転速度は連続使用の承認ではありません。
MV-LC0238 はこれに対し、軸方向の引張力・圧縮力を測る小型Sビーム形力センサーで、記載定格は5、10、20、50、100、200、500 Nです。設計された反力アーム治具の力測定部品として検討できます。直接トルクを測るセンサーではなく、必要表示がN mだからといってねじりを加えてはいけません。
どちらの型式も、mV/V信号には適合するブリッジ励起と測定回路が必要です。標準的なPLC電流入力で直接読むことはできません。選定センサーの校正感度、増幅器入力範囲、反転が関係する場合の双極性測定能力、PLCまたはデータロガーに必要な最終インターフェースを確認してください。型式名から標準の速度チャンネルやModbusインターフェースを推測しないでください。
実際の力の作用線でアーム長を計算する
単一反力の場合、トルクは力と、回転軸からその力の作用線までの垂直距離との積です。説明用の計算では、垂直距離0.25 mに作用する240 Nは60 N mに相当します。これは形状の例であり、MV-LC0238組立体の定格や実証済み設置を示すものではありません。
アーム全長が有効距離とは限りません。ブラケットのオフセット、傾いたリンク、支点のずれでモーメントアームが変わります。実際の垂直距離が0.24 mなのに計算に0.25 mを使うと、同じ測定力で表示トルクは約4.17%高くなります。正確な力測定でも誤った形状は補正できません。
アームを長くすると、同じトルクに対する力は小さくなります。過負荷回避に役立つ一方、小トルクの識別が難しくなり、治具のたわみや必要空間が増える場合があります。短いアームは力と継手負荷を増やします。通常トルク、ピーク、反転、力センサーの有効信号を一緒に評価し、小型センサーを使うためだけに最長アームを選ばないでください。
校正前に意図しない反力経路を除く
筐体取付部、ケーブル、ホース、軸受、移動ストッパーは、いずれも反力の一部を受けることがあります。硬いケーブルは大トルクで影響が小さくても、小さな測定では支配的になる場合があります。反転時に触れるストッパーは、センサーが全荷重を受けなくなっていても、もっともらしい一定値を作ることがあります。機器を安全に隔離し、動作全体と力の経路を確認してください。
力を伝えるリンクは、ねじ取付部の芯ずれによってセルに曲げを加えてはいけません。センサーを無理に所定位置へ押し込まず、適切に設計した継手と支持部で芯合わせを解決します。回転式設置では、設計者が指定する駆動系荷重を外部軸受とカップリングで処理する必要があります。重いオーバーハング組立体の支持として、根拠文書なしにセンサーを使わないでください。
回転機器にはガードと、調整のための承認済み隔離手順が必要です。校正治具と仮設アームには加える荷重に適した定格が必要です。軸を停止した静的試験では、測定系の動的帯域幅や短時間トルクピークの捕捉能力は確認できません。
報告したい結果を校正する
実施可能な限り、力に基づく構成を組立済みトルク測定系として校正します。力センサーの証明書だけでは、治具の有効アーム長、摩擦、芯合わせ、データ換算は含まれません。適切なトレーサブルなトルク基準、または承認済みの力・距離法を用い、関連する不確かさを文書化してください。
予定使用範囲内の複数点を増荷・減荷で試験します。両方向が重要なら両方向と最終表示での符号規則を確認してください。無負荷ゼロ、ゼロ復帰、ヒステリシス、繰返し性、プロセスに重要な低負荷域を記録します。試験前に、プロジェクトの測定要件から数値受入限界を設定してください。
過渡測定では、事象の継続時間、センサー・増幅器応答、サンプリング周波数、フィルタリング、時刻同期を指定します。滑らかなトレンドは平均化信号にすぎないかもしれません。軸の回転可能速度から推定せず、測定系全体の応答根拠を求めてください。
トルク測定システムの発注前の質問
質問1. 反力アームは常に回転式センサーより安価ですか。
必ずしもそうではありません。力センサー、治具、継手、保護、増幅器、組立校正の設置総費用を、回転式センサー、カップリング、関連電子回路と比較します。安価な検出素子でも、低トルク、反転、変化する形状を測る場合は特に、大きな機械設計・製作作業が必要になることがあります。
質問2. キログラム表示のロードセル指示値からトルクを計算できますか。
トルクに必要なのは質量ではなく力です。計器が質量相当値を表示するなら、モーメントアームを適用する前に、校正と整合する力への換算を定義する必要があります。トルク計算には文書化されたニュートン単位の力を優先し、治具全体で最終N m値を検証してください。
質問3. MV-LC0148や反力アーム構成の問合せには何を添えるべきですか。
測定位置、トルク範囲とピーク、回転または拘束構成、速度と使用サイクル、反転要件、利用できる形状、環境、希望出力を提示します。反力アームには軸と力の作用線を示す図面を加えます。インラインセンサーには軸、カップリング、支持部の詳細を加えてください。 METRAVONに構成評価をご依頼ください 。これらの図面と必要な受入精度を添えてください。
まとめ
インライン回転測定の評価にはMV-LC0148を使用し、反力アーム設計ではMV-LC0238を軸方向力の部品としてのみ扱います。後者の構成は、検証した形状と管理された荷重経路を通じてトルクを測ります。トルク表示を信頼する前に電気系全体を確認し、組立構成を校正してください。
