


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


レーダー式と超音波式レベルセンサーの比較試験が有用なのは、両方の指示値が比較可能な時刻の同じ物理量を表す場合だけです。二つの計器を設置して安定した表示を選ぶだけでは、強いフィルタリングや一定の誤反射を高く評価してしまう場合があります。結果を集める前に、基準、運転状態、受入限界を定義してください。
二つの取付基準を整合させる
各計器の基準面を、同じ容器基準点に対して測量します。別々のノズルに付けたセンサーは、生の距離が異なっていても、同じレベルを正しく計算できる場合があります。端点が不明な百分率を比較せず、生の測定値と設定に基づくレベルの両方を保存してください。
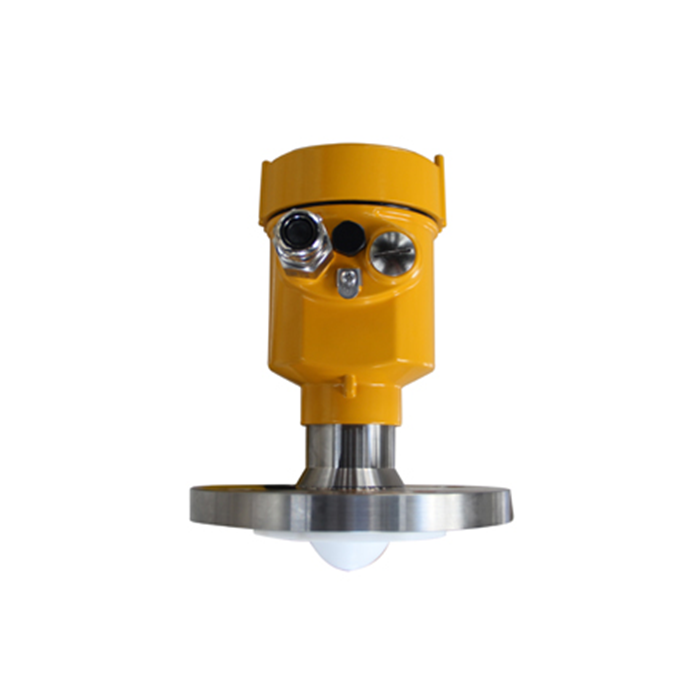
METRAVON MV-RD12は、このような評価に用いる80 GHz液体用レーダーの選択肢です。超音波計器の設置とは独立して、ノズルとプロセス接続部を検討してください。仮設ブラケットやアダプターは実際の環境に適合し、未承認の圧力保持部を新たに生じさせないものとする必要があります。
レーダー式と超音波式レベルセンサーの比較条件
| 試験段階 | 併せて記録 | 確認する事項 |
|---|---|---|
| 安定レベル | 独立した基準値と、両計器の値。 | 基準点と単位を整合させた後の偏り。 |
| レベル変化 | 時刻を揃えたトレンドとフィルター設定。 | 見かけの滑らかさだけでなく、応答の遅れ。 |
| プロセス変化 | 加熱、充填、泡、その他の関連条件。 | 報告された問題の発生中も、提案方式が利用できるか。 |
| 復帰 | 安定状態への復帰と、利用できる状態表示。 | 測定喪失や不適切な測定から復帰し、持続する誤差を隠していないか。 |
容器と必要な許容差に適した基準方法を使用し、その方法自体の限界も文書化してください。既設計器が自動的に基準となるわけではありません。二つの機器の一致は有用な根拠ですが、共通のスケーリング誤差や設置誤差により、両方が誤ったまま一致する場合があります。
応答速度と測定値のばらつきを分ける
平均化時間とタイムスタンプを比較します。強くダンピングされた信号は静かに見えても、真値に達するのが遅れる場合があります。制御装置が迅速な停止動作を必要とするなら、定常誤差に加えて許容遅延も評価してください。プロジェクトが検出する必要のある運転事象を、平均化で消してはいけません。
元の設定を残し、不成功の観測も保存してください。評価する項目を一度に一つずつ変更し、各結果に使用した改訂版を特定します。測定原理の比較では、二つの技術がプロセスに対して異なる応答を示す理由を説明しています。
Q1. 独立した基準なしでも試験を受け入れられますか。
違いや運転時の挙動は示せますが、一致だけでは絶対精度を確認できません。その限界を明記し、主張する受入範囲に必要な追加の基準測定を手配してください。
Q2. 試験中も既存の制御ループを作動させるべきですか。
現場で承認された試験構成を使用してください。候補計器を別に監視すれば、予定外の制御変更を避けられる場合がありますが、最終的な統合には引き続き検証が必要です。非公式に保護入力を切り離したり、代替したりしてはいけません。
まとめ
予定する比較方法を添えて、MV-RD12の試験検討をご依頼ください。都合のよい一回の試験でどちらの表示が落ち着いて見えるかではなく、必要な条件で記録した性能から選んでください。
