


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


排水池のレベル測定が有用なのは、観測する表面が制御用途に合う場合だけです。レーダーはポンプ運転に必要な代表的液位ではなく、泡、浮遊物、入口付近の乱れた水を観測することがあります。取付位置の受入れやフィルター調整前に、コントローラーが何を追う必要があるかを決めてください。
通常運転中も維持できる水面の見通しを確保する
池の断面に流入口の落水、曝気装置、梯子、吊上げチェーン、ポンプ区域を記してください。必要な最低・最高表面で測定経路を確認します。保守停止中は見通せても、運転中に動くチェーン、泡の堆積、流入で遮られる場合があります。
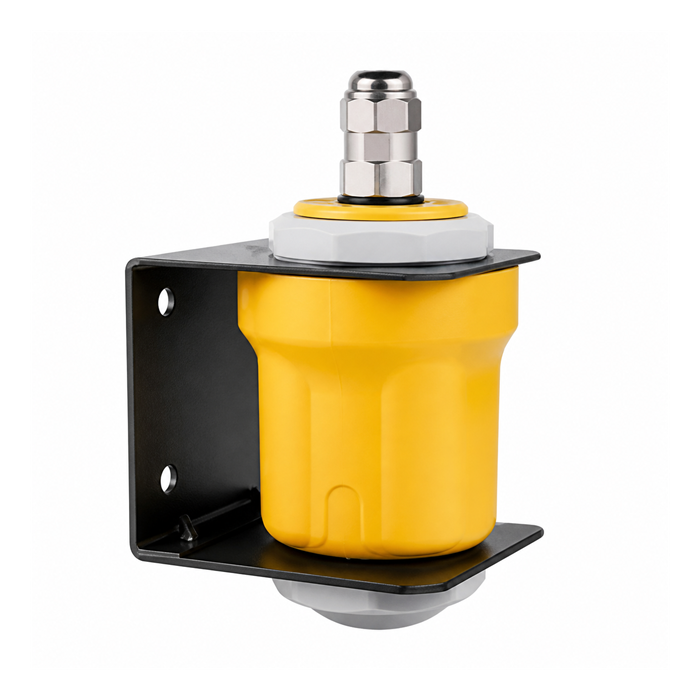
製品仕様上、METRAVON MV-RD12Tは常圧の水位用途に42 mm PVDFレンズアセンブリを使います。非接触構成は浸漬プローブを避けますが、レンズ、ケーブルシール、ブラケットには排水ガス、飛沫、洗浄薬品の評価が必要です。
必要な対象に対して排水池のレベル測定を試験する
ポンプシーケンスが持続する泡の下の液面を必要とするなら、実際の泡条件で測定を実証してください。泡高さから水位への一定補正を想定してはいけません。対象が変わる時のエコーと工程状態を保存し、保全担当が表面変化と計器故障を区別できるようにします。
| 状態 | 比較対象 | 理由 |
|---|---|---|
| 静かな池 | レーダー距離と安全な水位基準 | 基準と初期換算を確立する。 |
| ポンプ始動 | 生の読み、コントローラー値、ポンプ状態 | 表面低下と信号・入力障害を分ける。 |
| 泡の発生 | 観測表面と戻る反射対象 | 表示が割当て用途を引き続き満たすか示す。 |
| 急速な流入 | 水位上昇と制御全体の応答 | フィルターが重要な上昇を隠さないか確認する。 |
センサーフィルターとポンプシーケンスを分ける
減衰は測定値が表面に追従する速さを変えます。コントローラーのデッドバンドと最小運転時間はポンプの運転サイクルに対応します。役割を記録せず3つとも調整すると、必要なポンプ動作を遅らせながら安定表示を適切と見なす場合があります。
試運転で、現場距離、計算レベル、PLCまたはRTU入力を別々に検証してください。エコー喪失、通信タイムアウト、復電時の応答を定義します。実際の4-20 mAまたはRS485/Modbus RTU電子仕様を選び、その故障表示を確認してください。すべての出力選択肢が1台にあると想定してはいけません。
浸水と点検に関する質問
Q1. IP68の記載は水没中の測定を許可しますか?
いいえ。筐体保護はアンテナを覆う水を通した有効レーダー経路を証明しません。供給アセンブリの浸水深と時間を評価し、可能な限り電気接続を浸水域から離し、水没測定を使用不能と表示する方法を定義してください。
Q2. ポンプ制御信号を独立した高水位保護にも使えますか?
1つのセンサーに由来する複数の警報は、センサーの故障モードを共有します。リスク評価が独立性を要求する場合、別途評価した保護経路を使い、通常制御ループとは分けて試験してください。
Q3. 洗浄前に保全担当は何を記録すべきですか?
何かを変える前に、発見時のレンズ状態、取付位置、生の読み、エコーを記録してください。承認洗浄後と比較します。付着が信号に影響するかを特定し、根拠に基づく点検間隔の設定に役立ちます。
まとめ
排水池水位の用途評価には、池断面、泡の挙動、ポンプシーケンス、浸水曝露を提示してください。必要な対象と、測定不能時の試験済み応答に照らしてのみMV-RD12Tを受け入れます。
