


 Inglese
 Cinese
 Spagnolo
 Russo
 Portoghese
 Francese
 Tedesco
 Indonesiano
 Tailandese
 Vietnamita
 Arabo
 Turco
 Polacco
 Giapponese


Un sensore di livello per serbatoio d’acqua usato per il comando delle pompe richiede posizioni di avvio e arresto fisicamente significative. Un’indicazione percentuale non basta se riferimento, intervallo utilizzabile e risposta ai guasti non sono collegati al serbatoio. Stabilire le quote di comando prima di impostare l’ampiezza del campo del trasmettitore.
Sensore di livello per serbatoio d’acqua: definire le quote operative
| Quota | Base necessaria | Verifica del comando |
|---|---|---|
| Limite basso | Aspirazione della pompa e sommergenza minima consentita. | Prevedere il tempo necessario alla sequenza effettiva di arresto prima di raggiungere il limite. |
| Avvio/arresto | Fabbisogno, servizio della pompa e frequenza dei cicli accettabile. | Usare isteresi e ritardi verificati, senza basarsi soltanto su un segnale visivamente stabile. |
| Limite alto | Quota di traboccamento e afflusso che prosegue durante l’arresto. | Lasciare capacità utile sufficiente per la sequenza di arresto e l’incertezza. |
| Zona prossima | Zona superiore esclusa dalla misura del sensore scelto. | Il livello a cui è richiesta l’azione di alto livello deve restare misurabile prima di tale zona di esclusione. |
Tradurre il tempo di arresto in capacità disponibile
Per un afflusso netto costante Q nel caso peggiore e un tempo di risposta totale t, Q × t è il volume che entra durante la risposta. Usare unità coerenti e includere in t i tempi di rilevamento, comando e risposta della valvola o della pompa. Aggiungere i margini previsti dal progetto per incertezza, onde e altri afflussi plausibili. È un calcolo di progetto, non una distanza di allarme universale.
Convertire il volume di riserva richiesto in quota usando la geometria effettiva del serbatoio. Un serbatoio irregolare non consente di usare un’area costante a ogni livello. Far approvare le soglie di comando e ogni eventuale funzione di protezione separata dal progettista responsabile.
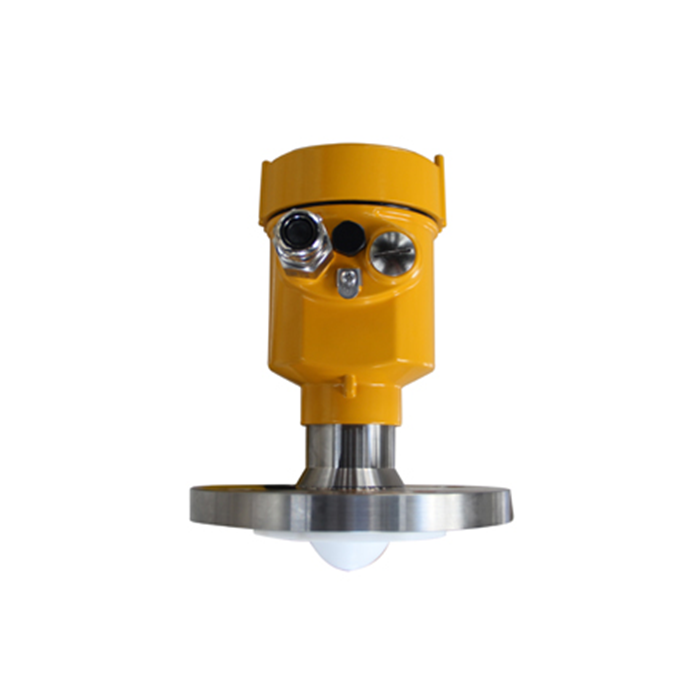
Verificare sensore e controllore come un unico anello
Il METRAVON MV-RD12 è un’opzione radar per liquidi; verificarne attacco ed elettronica rispetto al serbatoio e all’ingresso ricevente. Tenere il percorso lontano dai getti in ingresso e dagli elementi interni interferenti. L’idoneità all’acqua potabile, se richiesta, necessita di riscontri sui materiali e sull’applicazione, senza presumerla dalla misura senza contatto.
Confrontare un livello fisico noto con l’indicazione locale e il valore del PLC. Provare poi, in condizioni controllate, la sequenza di pompaggio approvata, la perdita del segnale e il comportamento al riavvio. La perdita della telemetria non deve trasformare silenziosamente un vecchio livello nel riferimento attuale per un’azione automatica.
Domande sul comando delle pompe
Q1. Uno smorzamento maggiore impedisce i cicli ripetuti della pompa?
Può ridurre le fluttuazioni visibili, ma anche ritardare il rilevamento di un aumento o una diminuzione reali. Valutare insieme perturbazioni idrauliche, separazione tra avvio e arresto e temporizzazioni, quindi provare la risposta completa.
Q2. Tutti gli allarmi possono provenire da un unico trasmettitore?
Dipende dal progetto richiesto per comando e protezione. Più soglie derivate da un’unica misura condividono il relativo percorso di guasto. Non descriverle come protezione indipendente senza la valutazione pertinente.
Riepilogo
Specificare insieme quote fisiche di comando, tempo di risposta e azioni in caso di guasto. Includere la sezione del serbatoio, i dati delle pompe e l’afflusso massimo in una richiesta per il livello di un serbatoio d’acqua.
