


 Inggris
 Tionghoa
 Spanyol
 Rusia
 Portugis
 Prancis
 Jerman
 Thailand
 Vietnam
 Arab
 Italia
 Turki
 Polandia
 Jepang


Uji sensor level radar dibanding ultrasonik hanya berguna jika kedua pembacaan menjelaskan besaran fisik yang sama pada waktu sebanding. Memasang dua instrumen lalu memilih tampilan lebih stabil dapat menguntungkan penyaringan berat atau gema salah yang tetap. Tentukan acuan, keadaan operasi, dan batas penerimaan sebelum mengumpulkan hasil.
Selaraskan kedua acuan pemasangan
Survei bidang acuan setiap instrumen terhadap datum bejana yang sama. Sensor pada nosel berbeda dapat melaporkan jarak mentah berbeda sambil menghitung level yang sama dengan benar. Simpan pengukuran mentah dan level terkonfigurasi, bukan membandingkan persentase dengan titik ujung yang tidak diketahui.
METRAVON MV-RD12 merupakan pilihan radar cairan 80 GHz untuk penilaian tersebut. Tinjau nosel dan sambungan prosesnya secara terpisah dari instalasi ultrasonik. Braket atau adaptor sementara harus sesuai dengan lingkungan sebenarnya dan tidak boleh membentuk batas penahan tekanan yang belum disetujui.
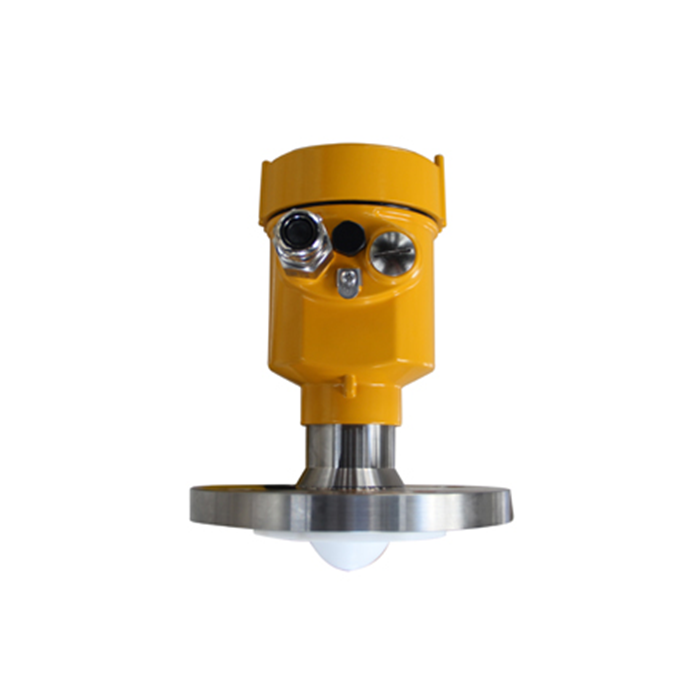
Kondisi uji perbandingan sensor level radar dan ultrasonik
| Tahap uji | Catat bersama | Yang ditentukan |
|---|---|---|
| Level stabil | Acuan independen dan nilai kedua instrumen. | Bias setelah datum dan satuan diselaraskan. |
| Perubahan level | Tren selaras waktu dan pengaturan filter. | Penundaan respons, bukan hanya tampilan yang tampak mulus. |
| Perubahan proses | Pemanasan, pengisian, busa, atau kondisi relevan lain. | Apakah metode usulan tetap dapat digunakan saat masalah yang dilaporkan terjadi. |
| Pemulihan | Kembali ke keadaan stabil dan indikasi status yang tersedia. | Apakah pengukuran yang hilang atau tidak sesuai pulih tanpa menyembunyikan kesalahan menetap. |
Gunakan metode acuan yang sesuai untuk bejana dan toleransi yang diperlukan, dengan keterbatasannya sendiri didokumentasikan. Instrumen lama tidak otomatis menjadi acuan. Kecocokan dua perangkat merupakan bukti berguna, tetapi kesalahan penskalaan atau pemasangan bersama dapat membuat keduanya cocok secara salah.
Pisahkan kecepatan respons dari sebaran pengukuran
Bandingkan interval perataan dan cap waktu. Sinyal yang sangat diredam dapat tampak lebih tenang tetapi mencapai nilai sebenarnya lebih lambat. Jika pengendali memerlukan tindakan berhenti cepat, nilai penundaan yang diizinkan serta kesalahan keadaan tunak. Jangan meratakan hingga menghilangkan peristiwa operasi yang harus dideteksi proyek.
Simpan pengaturan asli dan pengamatan yang tidak berhasil. Ubah satu item yang dinilai pada satu waktu dan identifikasi revisi untuk setiap hasil. Pembahasan perbandingan prinsip pengukuran menjelaskan mengapa kedua teknologi dapat merespons proses secara berbeda.
Q1. Dapatkah uji diterima tanpa acuan independen?
Uji dapat menunjukkan perbedaan dan perilaku operasi, tetapi kecocokan saja tidak dapat menetapkan akurasi absolut. Nyatakan keterbatasan itu dan atur pekerjaan acuan tambahan yang diperlukan bagi klaim penerimaan.
Q2. Haruskah loop kendali lama tetap aktif selama uji?
Gunakan susunan pengujian yang disetujui di lokasi. Memantau kandidat secara terpisah dapat menghindari perubahan kendali tidak terencana, tetapi integrasi akhir tetap perlu diverifikasi. Jangan melepas atau mengganti masukan proteksi secara informal.
Ringkasan
Berikan metode perbandingan usulan untuk tinjauan uji MV-RD12. Pilih berdasarkan kinerja yang dicatat pada kondisi yang diperlukan, bukan tampilan mana yang lebih tenang dalam satu uji yang mudah.
