


 Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais


Un capteur de niveau de réservoir d’eau utilisé pour commander une pompe nécessite des positions de démarrage et d’arrêt physiquement pertinentes. Un affichage en pourcentage ne suffit pas si sa référence, sa plage utilisable et sa réaction sur défaut ne sont pas reliées au réservoir. Définissez les cotes de commande avant de régler l’étendue du transmetteur.
Capteur de niveau de réservoir d’eau : repérer les cotes de fonctionnement
| Cote | Base nécessaire | Contrôle de commande |
|---|---|---|
| Limite basse | Aspiration de la pompe et immersion minimale autorisée. | Prévoyez le temps nécessaire à la séquence réelle d’arrêt avant d’atteindre la limite. |
| Démarrage/arrêt | Demande, service de la pompe et fréquence de cycles acceptable. | Utilisez une hystérésis et des temporisations validées, sans vous fier uniquement à un signal visuellement stable. |
| Limite haute | Niveau de débordement et débit entrant persistant pendant l’arrêt. | Conservez une capacité utile suffisante pour la séquence d’arrêt et les incertitudes. |
| Zone proche | Zone supérieure exclue de la mesure pour le capteur choisi. | Le niveau auquel l’action sur niveau haut est requise doit encore pouvoir être mesuré avant cette zone d’exclusion. |
Convertir le temps d’arrêt en capacité disponible
Pour un débit entrant net constant Q dans le cas le plus défavorable et un temps de réponse total t, Q × t représente le volume entrant pendant la réponse. Utilisez des unités cohérentes et incluez dans t les temps de détection, de commande et de réponse de la vanne ou de la pompe. Ajoutez les marges prévues par le projet pour les incertitudes, les vagues et les autres apports plausibles. Il s’agit d’un calcul de conception, et non d’une distance d’alarme universelle.
Convertissez ce volume de réserve requis en cote à l’aide de la géométrie réelle du réservoir. Pour un réservoir irrégulier, on ne peut pas utiliser une section constante à tous les niveaux. Faites approuver les seuils de commande et toute fonction de protection distincte par le concepteur responsable.
Vérifier le capteur et le contrôleur comme une seule boucle
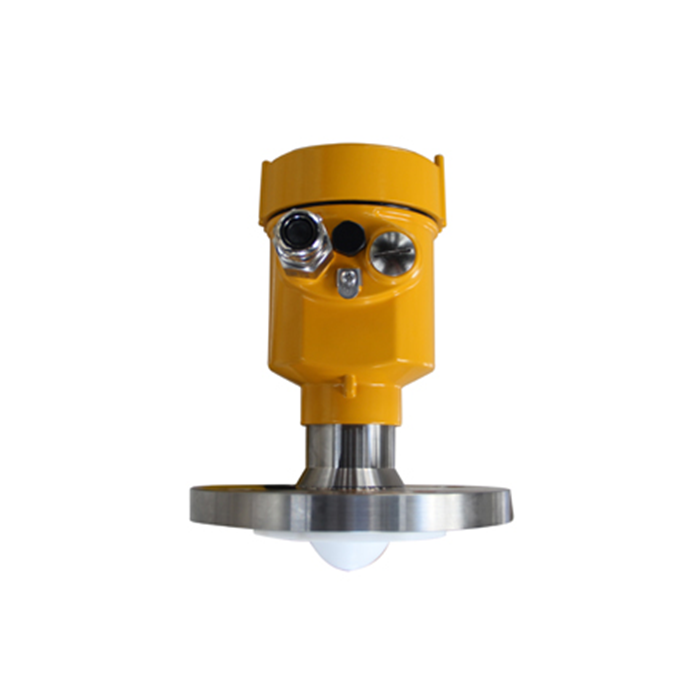
Le METRAVON MV-RD12 est une solution radar pour liquides ; vérifiez son raccordement et son électronique par rapport au réservoir et à l’entrée de réception. Éloignez son trajet des jets d’arrivée et des éléments internes perturbateurs. Si l’aptitude à l’eau potable est requise, elle doit être étayée par des preuves relatives aux matériaux et à l’application, et non présumée du fait de la mesure sans contact.
Comparez un niveau physique connu à l’indication locale et à la valeur du PLC. Testez ensuite, dans des conditions maîtrisées, la séquence de pompage approuvée, la perte de signal et le comportement au redémarrage. Une perte de télémesure ne doit pas conduire à utiliser silencieusement un ancien niveau comme référence actuelle d’une action automatique.
Questions sur la commande des pompes
Q1. Un amortissement plus fort empêche-t-il les cycles répétés de la pompe ?
Il peut réduire les fluctuations visibles, mais aussi retarder la détection d’une hausse ou d’une baisse réelle. Examinez ensemble les perturbations hydrauliques, l’écart entre démarrage et arrêt et les temporisations, puis testez la réponse complète.
Q2. Toutes les alarmes peuvent-elles provenir d’un seul transmetteur ?
Cela dépend de la conception requise pour la commande et la protection. Plusieurs seuils issus d’une seule mesure partagent son mode de défaillance. Ne les présentez pas comme une protection indépendante sans l’évaluation correspondante.
Synthèse
Spécifiez ensemble les cotes physiques de commande, le temps de réponse et les actions sur défaut. Joignez la coupe du réservoir, les caractéristiques des pompes et le débit entrant maximal à une demande concernant le niveau d’un réservoir d’eau.
