


 Inglés
 Chino
 Ruso
 Portugués
 Francés
 Alemán
 Indonesio
 Tailandés
 Vietnamita
 Árabe
 Italiano
 Turco
 Polaco
 Japonés

Resumen de ingeniería:
RS-485 es una interfaz de comunicación serial diferencial ampliamente utilizada en aplicaciones industriales. Se emplea habitualmente para conectar PLC, RTUs, instrumentos industriales, dispositivos de entrada/salida remota (I/O) y pasarelas industriales. En proyectos prácticos, RS-485 se combina frecuentemente con Modbus RTU.La comunicación fiable depende no solo del par A/B, sino también de la velocidad de baudio, la dirección del dispositivo, la topología del bus, la terminación, la polarización, la conexión a tierra, el aislamiento, la protección contra sobretensiones y la interpretación correcta de los registros.
¿Qué es RS-485?
RS-485 es un estándar de interfaz eléctrica diferencial para la comunicación serial industrial. Define principalmente las características eléctricas de los controladores y receptores, incluyendo la señalización diferencial, la carga del bus, los umbrales del receptor y el comportamiento de las redes multi-drop.
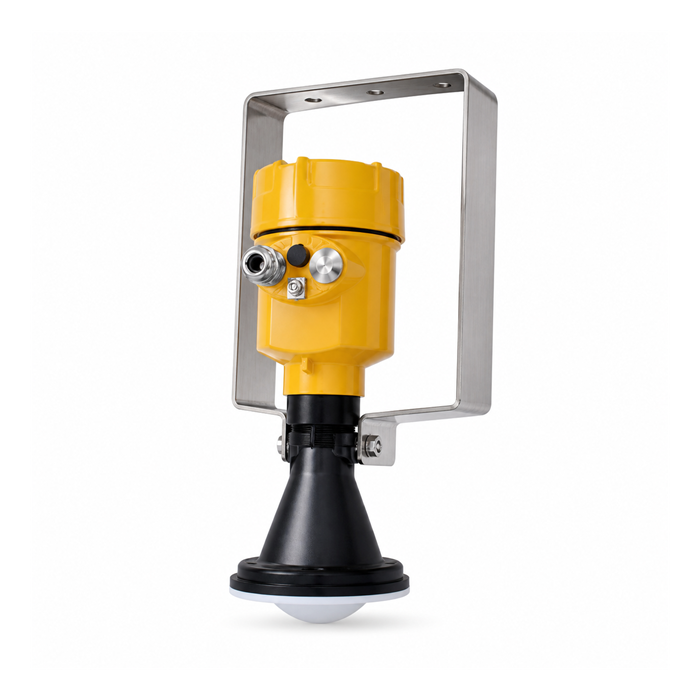
El estándar RS-485 se utiliza ampliamente en transmisores de nivel por radar, instrumentos de pesaje, RTUs, I/O remotos, PLC y pasarelas industriales, ya que permite ofrecer una comunicación digital por cable robusta incluso en entornos con ruido eléctrico.
RS-485 es una interfaz de comunicación física; Modbus RTU es un protocolo de comunicación.
Por lo tanto, RS-485 no es lo mismo que Modbus RTU, aunqueModbus RTU se implementa a través de RS-485.Es una de las combinaciones más comunes en la automatización industrial.
Arquitecturas típicas:
Transmisor de nivel por radar → RTU Modbus RS-485 → PLC
(Indicador de pesaje) → RTU Modbus RS-485 → PLC / DCS
Sensor de nivel de agua por radar →RS-485 Modbus RTU→ RTU →4G → MQTT / HTTP Servidor
¿Cómo funciona la comunicación diferencial RS-485?
La característica principal de RS-485 es la señalización diferencial. Un bus RS-485 típico de dos hilos utiliza una pareja torsada, habitualmente denominada A y B.
El receptor no depende del voltaje absoluto de un único conductor en relación con la tierra; en cambio, detecta la diferencia de voltaje entre ambos conductores:
V−= V−− V× B
Si el ruido electromagnético externo se aplica de manera similar a ambos conductores, la componente en modo común se reduce mediante el receptor diferencial. Por ello, la señalización diferencial y el cableado con par trenzado son fundamentales para la inmunidad al ruido en RS-485.
: ¿Por qué RS-485 suele utilizar cable de par trenzado?
Los sitios industriales pueden contener impulsores de frecuencia variable, motores, contactores, relés, válvulas solenoide, fontes de alimentación conmutadas y cables de suministro de alta corriente; todos estos componentes pueden generar interferencias electromagnéticas.
El enrollamiento de los conductores A y B permite que ambos cables experimenten una interferencia externa similar; dado que el receptor evalúa la diferencia entre A y B, se puede rechazar una parte significativa del ruido en modo común.
Para aplicaciones de larga distancia o con alta interferencia, se prefiere generalmente el cable industrial de par trenzado o de par trenzado blindado en lugar de utilizar dos conductores no relacionados.
¿Cómo debe cablearse RS-485 A y B?
Los dispositivos industriales pueden utilizar etiquetas como A/B, 485A/485B, D+/D− o RS-485+/RS-485−. Una complicación práctica es que las convenciones de nomenclatura A/B no siempre son idénticas entre diferentes fabricantes.
No suponga que «A siempre es positivo» ni que «B siempre es negativo». Siempre siga el diagrama de cableado correspondiente a los dispositivos que se están conectando.
Si la alimentación, las configuraciones Modbus y la dirección del dispositivo son correctas, pero no se recibe ninguna respuesta, comprobar la polaridad de A/B es uno de los primeros pasos para la resolución de problemas.
¿Se utiliza RS-485 en modo semiduplex o en modo duplex completo?
RS-485 de 2 conductores: Arquitectura semiduplex común;
La mayoría de los instrumentos industriales utilizan un par A/B tanto para la transmisión como para la recepción; solo un nodo debe impulsar activamente el bus en cada momento.
Solicitud del maestro → El maestro libera el bus → Respuesta del esclavo → El maestro recibe la respuesta;
RS-485 de 4 conductores: Es posible el modo full-duplex;
Algunos sistemas utilizan una pareja diferencial para la transmisión y otra para la recepción, por ejemplo TX+/TX− y RX+/RX−.Por lo tanto, el estándar RS-485 no está inherentemente limitado a la operación semiduplex.
Para transmisores de nivel de radar, instrumentos de pesaje, RTU y dispositivos Modbus, el protocolo RS-485 de dos hilos en modo semiduplex sigue siendo la implementación más común.
¿Por qué los transceptores RS-485 utilizan DE y RE?
Los transceptores RS-485 típicos de dos hilos incluyen los controles DE (Driver Enable – Habilitación del controlador) y RE (Receiver Enable – Habilitación del receptor). Durante la transmisión, el controlador se activa.Tras enviar el marco de datos, el transmisor debe liberar el bus para que otro dispositivo pueda responder.
Un control incorrecto de dirección puede provocar tiempos de espera (timeouts) en Modbus, disputas de bus o que un dispositivo esclavo nunca reciba la oportunidad de responder. Los PLC, RTU y pasarelas industriales suelen gestionar estos casos de forma automática; por el contrario, los diseños personalizados de MCU deben gestionar correctamente el temporizado.
¿Cuál es la relación entre RS-485 y Modbus RTU?
RS-485 define cómo se transmiten los datos eléctricos a través del cable; Modbus RTU define cómo se estructuran y interpretan dichos datos.
: RS-485 por sí solo no especifica qué bytes representan el nivel, el peso, el caudal o las alarmas. Modbus RTU añade direccionamiento del dispositivo, códigos de función, direcciones de registros, longitud de los datos, verificación CRC y estructura de solicitud/respuesta.
: PLC → RS-485 → solicitud a Modbus RTU → transmisor de nivel por radar;
: transmisor de nivel por radar → respuesta a Modbus RTU → RS-485 → PLC;
: ¿Por qué «Salida RS-485» por sí solo no es suficiente?
Antes de la integración, confirme al menos el protocolo, el ID del esclavo, la velocidad de baudios, los bits de datos, la paridad, los bits de parada, el mapa de registros, el tipo de datos, el factor de escalado y el orden de bytes.
Dos dispositivos que ambos admiten RS-485 Modbus RTU pueden no comunicarse si uno está configurado para 9600 8N1 y el otro para 19200 8E1.
Común RS-485 Modbus RTU Parámetros
| Parámetro; | Nota de ingeniería; |
|---|---|
| Interfaz física; | RS-485; |
| Protocolo; | Suelen Modbus RTU; Confirme el dispositivo específico |
| Tasa de baudio; | 2400, 4800, 9600, 19200 bps o otros valores compatibles; |
| Bits de datos; | Habitualmente 8 bits; |
| Paridad; | Ninguna / Par / Impar |
| Stop Bits: | (1 o 2); |
| : ID del esclavo; | : Cada esclavo en el mismo bus debe utilizar una dirección única; |
| : Dirección de registro; | : Cada parámetro de medición se asigna a un registro definido; |
| : Tipo de datos; | : INT16, UINT16, INT32, UINT32, Float, etc. |
| Escalado: | Por ejemplo: valor bruto ÷ 10 or ÷ 100; |
| Orden de bytes; | Confirmación según el documento del protocolo del dispositivo; |
¿Cuántos dispositivos se pueden conectar a un único bus RS-485?;
El diseño tradicional de RS-485 se analiza frecuentemente en términos decargas de 32 unidades;.No obstante, la afirmación de que «RS-485 admite un máximo de 32 dispositivos» no es una regla universal para las redes modernas.
Los transceptores modernos pueden estar calificados para cargas de 1, 1/2, 1/4 o 1/8 de unidad; por lo tanto, el número de nodos eléctricos puede superar los 32.
En proyectos reales, la longitud del bus, la velocidad de baudio, el tiempo de respuesta, el ciclo de consulta, la longitud de las ramas, la terminación, el suministro de energía y las condiciones de EMC pueden constituir los límites prácticos antes que lo haga la carga del transceptor.
Distancia de comunicación y velocidad de baudio para RS-485;
El protocolo RS-485 es ideal para aplicaciones de comunicación industrial a larga distancia. Una distancia de aproximadamente1200 mse cita con frecuencia como referencia técnica para velocidades de comunicación más bajas; no obstante, esta distancia no es garantizada para todos los dispositivos ni para cualquier instalación.
La distancia real depende de la velocidad de baudio, la impedancia del cable, la capacitancia, el tamaño del conductor, el número de nodos, la topología de ramificación, la terminación, el voltaje en modo común, la conexión a tierra, las interferencias y el rendimiento del transceptor.
Como regla general:Cuanto más largo sea el bus, menor será la velocidad de baudio recomendada.
¿Por qué se utiliza una resistencia de terminación de 120 Ω?
En bus RS-485 de larga distancia o alta velocidad, un mal ajuste de impedancia en los extremos del cable puede provocar reflexiones, resonancia, bordes distorsionados, errores CRC y tiempos de espera intermitentes.
Es una práctica habitual en ingeniería terminar ambos extremos físicos del tronco principal con resistencias cercanas a la impedancia característica del cable; con frecuencia,120 Ω.
120 Ω — Dispositivo 1 — Dispositivo 2 — Dispositivo 3 — ... — Dispositivo N — 120 Ω
Los resistores de terminación se colocan normalmente en ambos extremos del bus principal, no en cada nodo.
Resistencias de polarización y diseño de seguridad contra fallos
Cuando ningún nodo está impulsando activamente el bus, algunos sistemas utilizan resistencias de polarización de tipo «pull-up» y «pull-down» para mantener un estado de inactividad definido.Muchos transceptores modernos incorporan un comportamiento de seguridad interna, por lo que el polarizado externo debe evaluarse en función del hardware real.
Topología recomendada para el bus RS-485:
PLC → Dispositivo 1 → Dispositivo 2 → Dispositivo 3 → Dispositivo 4;
Se deben evitar, siempre que sea posible, las ramas largas en estrella, ya que estos segmentos terminales prolongados generan discontinuidades de impedancia y reflexiones.
Tierraje, aislamiento y protección contra sobretensiones;
La comunicación diferencial no elimina los límites de voltaje en modo común. Para tramos extensos en exteriores, edificios distintos, estaciones de bombeo, silos o sitios con ruido eléctrico, evalúe la referencia de señal, la terminación del blindaje, el aislamiento galvánico, la protección contra sobretensiones y los transitorios inducidos por rayos.
RS-485 vs. 4–20 mA vs.HART
| Artículo | RS-485 Modbus RTU | 4–20 mA | 4–20 mA/HART |
|---|---|---|---|
| Tipo de señal | Digital | Analógico | Analógico + Digital |
| Interfaz típica: | ; Bus diferencial RS-485: | ; Bucle de corriente: | ; Bucle de corriente + FSK: |
| ; Variables múltiples: | ; Conveniente: | ; Por lo general, una variable primaria por bucle: | ; Soporta variables digitales adicionales: |
| ; Bus para múltiples dispositivos: | ; Soportado: | ; No se utiliza habitualmente como bus analógico compartido: | ; Soportado en modos específicos de multipunto: |
| ; PLC tradicional:Integración | : Requiere interfaz RS-485; | : Muy común; | : Se requiere un módulo compatible con HART para datos digitales; |
| : Integración RTU / IoT; | : Muy común; | : Requiere entrada analógica; | : Requiere interfaz HART o pasarela; |
: Aplicaciones RS-485 en sistemas industriales METRAVON;
: 1.Medición de nivel por radar para tanques y silos:
– Transmisor de nivel por radar → RTU Modbus RS-485 → PLC / RTU;
– Transmisor de nivel por radar → RS-485 → Gateway industrial → 4G/Ethernet → Plataforma SCADA / IoT;
– 2. Monitoreo del almacenamiento de sólidos en masa;
– Varios transmisores de nivel por radar → Bus RTU Modbus RS-485 → PLC;
– 3. Sistemas de pesaje industrial.
Célula de carga → Transmisor/Indicador de pesaje → RTU Modbus RS-485 → PLC
; 4. Sistema de monitoreo del nivel y flujo de agua mediante radar (
): Sensor de nivel de agua por radar → RTU Modbus RS-485 → RTU;
: Medidor de flujo por radar → RS-485 → RTU 4G → Servidor MQTT/HTTP
5. Entradas/Salidas Remotas y Adquisición Distribuida de Datos:
– Instrumentos de Campo → Entradas/Salidas Remotas / RTU → RS-485 / Ethernet → PLC / SCADA;
– Puertas de Enlace para IoT Industrial:
– Dispositivo RTU Modbus para RS-485 → Puerta de Enlace Industrial → Ethernet / 4G → MQTT / HTTP → SCADA / Nube / Servidor del Cliente
RS-485 Resolución de problemas |
| Síntoma | | Causas comunes | | Compruebe primero | |
|---|---|---|
| Sin respuesta | | Conexión A/B invertida, dirección incorrecta, velocidad de baudio incorrecta, protocolo incorrecto, falta de alimentación | | Alimentación, A/B, ID del esclavo, configuración serial, solicitud Modbus | |
| Tiempo de espera intermitente | Cable largo, interferencia, error de terminación, velocidad de baudio demasiado alta; | : Cable con terminación de 120 Ω, blindaje, puesta a tierra, velocidad de baudio; |
| : Un dispositivo funciona, varios dispositivos fallan; | : Direcciones duplicadas, problema de topología, carga de datos, temporización del proceso de polling; | : IDs de esclavo, estructura del bus, ciclo de polling; |
| : La comunicación funciona, pero los valores son incorrectos; | : Registro incorrecto, tipo de datos, orden de bytes, escalado; | : Mapa de registros, INT/Float, orden de bytes;Escalado: |
Lista de verificación para el diseño y la integración de ingeniería;
| Elemento; | Qué confirmar; |
|---|---|
| Salida; | RS-485; |
| Protocolo; | Modbus RTU o otro protocolo especificado; |
| Identificador del esclavo; | Valor por defecto y método de modificación. |
| Tasa de baudio | : Debe coincidir con el PLC, RTU o pasarela; |
| : Mapa de registros; | : Nivel, peso, flujo, estado, alarmas, etc.; |
| : Tipo de datos; | : INT16, UINT16, INT32, Float, etc. |
| Orden de bytes; | Confirmación de la definición del dispositivo; |
| Factor de escalado; | Por ejemplo: ×0.1 or ×0.01; |
| Distancia del cable; | Distancia máxima del campo; |
| Cantidad de nodos; | Total de dispositivos en el bus; |
| Aislamiento; | ¿Se requiere un enlace RS-485 aislado? |
| Protección contra sobretensiones | : Importante para aplicaciones al aire libre o de larga distancia; |
| : Protocolo de pasarela; | : MQTT, HTTP, TCP o protocolo especificado por el cliente; |
: Preguntas frecuentes (FAQ);
: Pregunta 1: ¿Es RS-485 el mismo que Modbus RTU?
: No. RS-485 es la interfaz eléctrica; Modbus RTU es el protocolo de comunicación.
: Pregunta 2: ¿RS-485 siempre es de semiduplex?
: El RS-485 de 2 hilos suele ser de comunicación semiduplex, mientras que el RS-485 de 4 hilos puede soportar comunicación full-duplex.
Q3: ¿Cuántos dispositivos se pueden conectar a un único bus RS-485?
: El diseño tradicional suele referirse a 32 cargas unitarias; no obstante, los transceptores modernos con baja carga unitaria pueden soportar un número mayor de nodos.
Q4: ¿Puede el RS-485 comunicarse a una distancia de 1200 m?
Se puede alcanzar una distancia de aproximadamente 1200 m siempre que existan condiciones adecuadas de baja velocidad, instalación de cableado y entorno favorable; no obstante, esta distancia no está garantizada para todos los dispositivos.
Q5: ¿Por qué se utiliza una resistencia de 120 Ω?
Esta resistencia reduce las reflexiones en la línea de transmisión y se instala normalmente en ambos extremos del bus principal.
Q6: ¿Puede el protocolo RS-485 conectarse directamente a un servidor MQTT?
No. Normalmente se requiere una puerta de enlace industrial para convertir los datos Modbus RTU en comunicación MQTT, HTTP o TCP/IP.
Q7: ¿Pueden varios transmisores de nivel por radar compartir un mismo bus RS-485?
Sí; siempre que las direcciones sean únicas y el bus esté diseñado correctamente.
Q8: ¿Puede una célula de carga convencional conectarse directamente a RS-485?
Por lo general, no. Una célula de carga con sensores de tensión suele requerir un transmisor de pesaje, un indicador o un módulo de pesaje.
Q9: ¿Qué debe comprobarse cuando la comunicación funciona pero el valor mostrado es incorrecto?
Compruebe la dirección del registro, el tipo de datos, el formato con signo o sin signo, el formato de punto flotante, el orden de bytes y el factor de escalado.
Conclusión;
RS-485 es una interfaz serial diferencial industrial madura que se utiliza ampliamente en la medición de niveles, la pesadura industrial, el monitoreo del nivel y flujo de agua, así como en RTU, sistemas I/O remoto y sistemas de adquisición de datos industriales.
METRAVON Comunicación Industrial y Integración de Sistemas
METRAVON Puede configurarse RS-485 Modbus RTU Arquitecturas de comunicación para transmisores de nivel de radar, instrumentos de pesaje y dispositivos de medición del nivel y caudal de agua por radar.PLCistemas, RTU, I/O remoto y pasarelas industriales.
