


 Englisch
 Chinesisch
 Spanisch
 Russisch
 Portugiesisch
 Französisch
 Indonesisch
 Thailändisch
 Vietnamesisch
 Arabisch
 Italienisch
 Türkisch
 Polnisch
 Japanisch


Ein Sensor am Roboterhandgelenk erfasst mehr als den Werkstückkontakt. Werkzeuggewicht, Versatz, Beschleunigung und Kabelkräfte wirken ebenfalls auf das Messelement. Bei der Auswahl eines Kraft-Momenten-Sensors müssen diese Beiträge getrennt und die Nutzung des Ergebnisses durch die Steuerung geklärt werden. Ein passender Flansch und sechs veränderliche Signale belegen keine nutzbare Installation zur Kraftregelung.
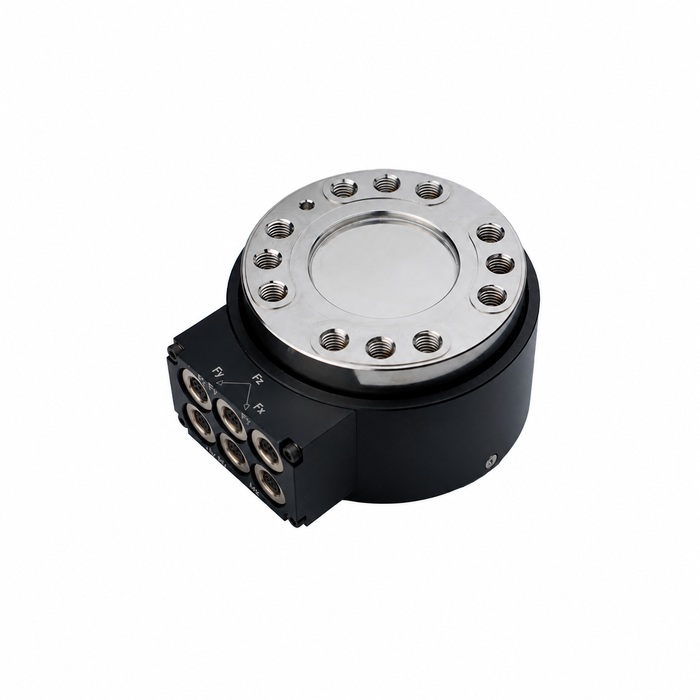
Die Sensorauswahl für Roboter beginnt bei der Aufgabe
Geben Sie an, ob das System Prozesskräfte aufzeichnet, Bewegungen während des Kontakts anpasst, außergewöhnlichen Kontakt erkennt oder eine Schutzfunktion übernimmt. Dies sind unterschiedliche Anforderungen. Ein für Aufzeichnungen geeigneter Sensor verfügt möglicherweise nicht über das bestätigte Zeitverhalten und die Steuerungsintegration einer geschlossenen Kraftregelung.
Beschreiben Sie Annäherung, Kontakt, Arbeitsbewegung und Rückzug. Benennen Sie die für jede Entscheidung verwendete Kraft oder das Moment und die erwartete Ereignisdauer. Berücksichtigen Sie Werkzeugwechsel, Werkstückabweichungen und relevante Roboterposen. Dies begründet Messbereichswahl und Prüfung der vollständigen Aufgabe, statt den Sensor nach einem einzigen statischen Druckversuch zu beurteilen.
Überprüfen Sie die Last am Handgelenk, einschließlich Werkzeugversatz
Listen Sie Sensor, Adapter, Werkzeug und mitgeführtes Werkstück in der Nutzlastbewertung des Roboters auf. Für die Sensorlastberechnung identifizieren Sie, welche Komponenten sich auf der Werkzeugseite des Sensorelements befinden. Ihr Gewicht und ihre Beschleunigung können Kraft und Moment hinzufügen, bevor der Kontakt beginnt.
Eine beispielhafte senkrechte Kraft von 100 N in 0.20 m Abstand vom Sensorursprung erzeugt ein Moment von 20 N m. Das folgt aus Kraft mal senkrechtem Hebelarm und ist keine empfohlene Prozesslast. Ein langer Adapter kann daher die Momentenbelastbarkeit auch bei kleiner Kraft zum begrenzenden Faktor machen.
Bewerten Sie relevante Posen und Bewegungsfälle anhand der eigenen Handgelenkgrenzen des Roboters. Sensorüberlastgrenzen und Robotertraglastgrenzen beantworten unterschiedliche Fragen. Ein zusätzlicher Sensor verändert die Aufbauhöhe und möglicherweise Reichweite, Kabelbewegung und Freiraum zur Vorrichtung. Weder Sensor noch Adapter bieten automatisch Kollisionsschutz.
Messbereiche von MV-LC0241 als zusammengehörige Konfigurationen lesen
Die Dokumentation zu METRAVON MV-LC0241 nennt drei Messbereichssätze. Der kleinste aufgeführte Satz ist unten vollständig dargestellt; er garantiert keine Messleistung für kleine Kräfte.
| Komponente | Kleinster aufgeführter Messbereichssatz | Für das vorgesehene Werkzeug zu prüfen |
|---|---|---|
| Fx / Fy | 2 kN | Berücksichtigen Sie seitliche Kontakt- und Bewegungslasten und prüfen Sie anschließend die kleinste nutzbare Querkraftänderung. |
| Fz | 10 kN | Berücksichtigen Sie relevante axiale Vorspannung und Kontaktlast, ohne eine hohe Auflösung kleiner Kräfte vorauszusetzen. |
| Mx / My | 150 N m | Berechnen Sie Biegemomente aus Werkzeugschwerpunkt und Versatz des Kontaktpunkts. |
| Mz | 150 N m | Berücksichtigen Sie Torsionsbelastungen beim Kontakt und die erforderliche Momentenrichtung. |
Kombinieren Sie bei der Bestellung nicht den axialen Bereich eines Satzes mit dem Momentenbereich eines anderen. Fordern Sie zulässige kombinierte Lastbedingungen, Montageanforderungen und Kalibrierdaten für die genaue Konfiguration an. Die öffentliche Bereichstabelle allein belegt nicht, dass alle Kanäle gleichzeitig ihre Grenze erreichen dürfen.
Die Referenzempfindlichkeiten unterscheiden sich ebenfalls je Komponente: nominal 1.5 mV/V für Fx/Fy, 1.3 für Fz, 1.4 für Mx/My und 1.2 für Mz. Die dokumentierte Speisung beträgt 10 V AC/DC bei maximal 15 V AC/DC. Spezifizieren Sie eine kompatible Signalaufbereitung für die tatsächlich gelieferte Konfiguration. Verwenden Sie nicht denselben Verstärkungswert für alle sechs Kanäle.
Koordinaten und Schwerkrafteinfluss vor der Kontaktregelung prüfen
Kennzeichnen Sie die Sensorachsen und bestimmen Sie Werkzeugkoordinatensystem und Ausgabebezugspunkt. Prüfen Sie Vorzeichen mit bekannten Lasten in kontrollierten Posen. Koordinatendrehung und Verschiebung des Momentenursprungs sind getrennte Operationen; beide müssen zur Roboteraufgabe passen.
Das Nullen in einer Pose zieht den dortigen Messwert ab. Es kompensiert nicht automatisch die Werkzeugschwerkraft bei einer Drehung des Handgelenks. Ermitteln Sie die für das gewählte Kompensationsverfahren benötigten Massen- und Schwerpunktdaten und prüfen Sie anschließend die Werte ohne Kontakt über alle zulässigen Orientierungen.
Bewahren Sie die auf den Sensorursprung bezogenen Werte für die Überlastbewertung neben den Werkzeugpunkt-Ergebnissen auf. Ein transformiertes Moment am Kontaktpunkt kann klein sein, während der Sensor aufgrund des Versatzes weiterhin ein erhebliches Moment trägt. Kompensation verändert die ausgegebenen Daten, nicht die mechanische Last.
Datenweg zur Robotersteuerung prüfen
Die dokumentierten Ausgänge von MV-LC0241 sind schwache Brückensignale. Die verfügbare Dokumentation bestätigt weder einen einsatzfertigen Robotertreiber noch EtherCAT-Schnittstelle, Steuerungs-Aktualisierungsrate oder Kommunikationslatenz. Fordern Sie diese Angaben für das vorgesehene Erfassungssystem und die Robotersteuerung an, bevor Sie die Integration einer Kraftregelung verbindlich planen.
Spezifizieren Sie Kanalsynchronisation, Filterung, Ausgabeeinheiten, Gültigkeitsstatus und Reaktion auf veraltete oder fehlende Daten. Prüfen Sie diese am Punkt der Messwertnutzung im Roboter. Eine hohe nominelle Abtastrate genügt nicht, wenn Kommunikation oder Filterung unzulässige Verzögerungen erzeugen.
Nehmen Sie das System nach dem freigegebenen Prüfverfahren in Betrieb: Referenzlasten und Vorzeichen prüfen, Kompensation ohne Kontakt kontrollieren und dann die Aufgabe unter kontrollierten Bedingungen testen. Dokumentieren Sie Adapterzeichnungen, Kalibrieridentifikation, Werkzeugeigenschaften und Steuerungseinstellungen. Wiederholen Sie betroffene Prüfungen nach Änderungen an Werkzeug, Kabel- und Schlauchpaket, Adaptern oder Verarbeitungssoftware.
Fragen aus Roboterintegrationsprojekten
Q1. Ist der Sensor wegen seiner sechs Messkomponenten automatisch für schonende Montage geeignet?
Nein. Bestimmen Sie die erforderlichen Kraftinkremente und vergleichen Sie sie mit tatsächlichem Messbereich, Rauschen und kalibrierter Messleistung der gesamten Kette. Auch der kleinste veröffentlichte Messbereichssatz umfasst erhebliche Lasten. Fordern Sie Nachweise bei den Arbeitslasten der Aufgabe an, statt aus sechs Achsen auf eine hohe Empfindlichkeit für kleine Kräfte zu schließen.
Q2. Kann sein Ausgang als Kollisionssignal mit entsprechender Sicherheitseinstufung verwendet werden?
Nicht allein aufgrund der Messspezifikationen. Eine Schutzfunktion benötigt eine eigene dokumentierte Architektur, Bewertung und Validierung. Halten Sie die übliche Prozessüberwachung getrennt, sofern das gesamte System nicht für die vorgesehene Schutzrolle zugelassen wurde.
Q3. Welche Angaben braucht eine Machbarkeitsanfrage?
Übermitteln Sie Roboter- und Steuerungsidentifikation, Werkzeugmasse und Schwerpunkt, Adapterzeichnung, Aufgabenablauf, Lasten je Achse, benötigte Messinkremente und Zeitvorgaben. Beschreiben Sie auch die vorgesehene Datenerfassung über die Kontaktstelle für METRAVON-Anfragen. Der Leitfaden zur Mehrachssensorauswahl nennt die vor der Integration erforderlichen Kanal- und Kalibrierprüfungen.
Zusammenfassung
Bewerten Sie Handgelenklasten, Signalqualität und Steuerungskompatibilität gemeinsam. MV-LC0241 dokumentiert sechs Messkomponenten, aber keine Eignung für jeden Roboter und jede Kontaktaufgabe. Ein aussagekräftiges Angebot benennt den genauen Messbereichssatz und die Erfassungskonfiguration und legt offene Anforderungen an Zeitverhalten, Montage und Validierung vor dem Kauf offen.
