


 Englisch
 Chinesisch
 Spanisch
 Russisch
 Portugiesisch
 Französisch
 Indonesisch
 Thailändisch
 Vietnamesisch
 Arabisch
 Italienisch
 Türkisch
 Polnisch
 Japanisch


Zuverlässigkeit von METRAVON-Radarfüllstandmessgeräten: Einflussfaktoren und praktische Verbesserungen
Ein Radarfüllstandmessgerät kann hervorragende Labordaten aufweisen und im Feld dennoch unzureichend arbeiten, wenn Montagegeometrie, Prozessbedingungen oder Konfiguration ungeeignet sind. Die langfristige Zuverlässigkeit hängt deshalb von der gesamten Anwendung ab, nicht allein von der Genauigkeitsangabe im Datenblatt.
Entscheidend ist, ob sich das tatsächliche Echo der Produktoberfläche im gesamten Betriebsbereich eindeutig erkennen lässt. Montageposition, Befüllstrom, Rührwerke, Schaum, Flüssigkeiten mit niedriger Dielektrizitätszahl, Kondensation, Ablagerungen und Behältereinbauten können die Echobedingungen verändern.
Die Montageposition ist der erste Prüfpunkt für die Zuverlässigkeit
Freistrahlradar misst den Abstand zur Produktoberfläche, indem es elektromagnetische Wellen aussendet und das reflektierte Signal empfängt. Jeder starke Reflektor im Strahl kann mit dem tatsächlichen Füllstandecho konkurrieren.
Typische feste Reflektoren sind:
- Befüllrohre und Stutzen;
- Rührerblätter und -wellen;
- Heizschlangen;
- Innenträger und Stützen;
- Temperaturschutzrohre;
- lange oder ungünstig ausgelegte Montagestutzen.
Es gibt kein universelles Verhältnis für den Wandabstand, das für jeden Behälter geeignet ist. Ziel ist, den Hauptmessstrahl über den gesamten Füllstandbereich von stark reflektierenden festen Einbauten freizuhalten.
Befüllströme können vorübergehende Messprobleme verursachen
Ein unmittelbar über einem Befüllstrom montiertes Radar kann Spritzer, Staub, einen bewegten Materialstrom oder eine sich rasch verändernde Produktoberfläche erfassen. Diese Bedingungen können vorübergehende Echoänderungen hervorrufen, obwohl das Gerät fehlerfrei ist.
Positionieren Sie das Radar nach Möglichkeit außerhalb des direkten Befüllwegs. Das ist besonders bei Schüttgütern und Behältern mit schnell einströmenden Flüssigkeiten wichtig.
Rührwerke beeinflussen Oberfläche und Echomuster
Ein Rührwerk kann Wellen, Wirbel und Schaum erzeugen; zugleich können rotierende Blätter regelmäßig in den Radarstrahl eintreten. Dies kann zyklische Schwankungen oder einen zeitweisen Wechsel des erfassten Ziels verursachen.
Typische Verbesserungen sind:
- Das Radar außerhalb der Bewegungsbahn der Rührerblätter positionieren;
- bei geeigneten Bedingungen einen schmaleren Strahl verwenden;
- die Echokurve bei laufendem Rührwerk prüfen;
- Dämpfung erst anwenden, wenn das richtige Ziel verfolgt wird.
Dämpfung kann ein gültiges Signal glätten. Sie kann aber nicht korrigieren, dass ein Radar den falschen Reflektor verfolgt.
Schaum kann das gemessene Ziel abschwächen oder verändern
Schaum wirkt sich nicht immer gleich auf Radar aus. Je nach Dicke, Flüssigkeitsgehalt, Blasenstruktur und dielektrischen Eigenschaften kann das Radar die Schaumoberfläche erfassen, den Schaum teilweise durchdringen oder einen Teil des Flüssigkeitsoberflächenechos verlieren.
Bei schäumenden Prozessen muss vor der Auswahl und Konfiguration des Geräts feststehen, ob die Regelung auf die Schaumoberfläche oder den tatsächlichen Flüssigkeitsstand ausgerichtet ist.
Flüssigkeiten mit niedriger Dielektrizitätszahl benötigen mehr Echoreserve
Manche Öle, Kohlenwasserstoffe und Lösungsmittel reflektieren weniger Radarenergie als Wasser. Das Risiko eines schwachen Echos steigt, wenn eine niedrige Dielektrizitätszahl mit großer Messentfernung, Schaum, einer starken Reflexion am Tankboden oder komplexen Einbauten zusammentrifft.
Solche Anwendungen sind als Gesamtsystem zu bewerten. Softwarefilter allein können eine unzureichende Signalreserve nicht ausgleichen.
Warum niedrige Füllstände schwieriger sein können
Bei manchen Flüssigkeiten mit niedriger Dielektrizitätszahl kann ein Teil der ausgesendeten Energie die Produktoberfläche durchdringen und zum Tankboden gelangen. Ein Metallboden kann dann eine starke feste Reflexion erzeugen.
Bei niedrigem Füllstand können das tatsächliche Produktecho und das Tankbodenecho nahe beieinanderliegen. Mögliche Symptome sind Zielwechsel, Sprünge im unteren Füllstandbereich oder zeitweiser Echoverlust. Die Analyse der Echokurve ist hilfreicher als das bloße Anheben des Nullpunkts.
Kondensation und Ablagerungen bleiben auch bei berührungslosem Radar relevant
Berührungslos bedeutet nicht wartungsfrei. Wasserfilm, Öl, Staub, Kristallbildung oder Prozessablagerungen auf der Antenne oder der Prozess-Trennfläche können die Nahfeldechos verändern und das nutzbare Produktecho schwächen.
Typische Anzeichen sind:
- neue starke Nahfeldechos;
- ein allmählich schwächer werdendes Produktecho;
- eine unerwartete Anzeige eines hohen Füllstands;
- zeitweiser Echoverlust.
Ein konstanter Versatz ist häufig ein Referenz- oder Skalierungsproblem
Wenn der Radarwert dem tatsächlichen Füllstand korrekt folgt, jedoch dauerhaft versetzt bleibt, prüfen Sie Referenzhöhe, Leer-/Vollkonfiguration, Radar-Referenzebene und PLC/DCS-Skalierung, bevor Sie Echoparameter ändern.
Vergleichen Sie einen zuverlässigen, unabhängig ermittelten Abstand mit dem Radar-Abstand an derselben Referenzebene. Verfolgen Sie anschließend die Umrechnung in den lokal angezeigten Füllstand, den Schleifenstrom und die technischen Einheiten in PLC oder DCS. Übereinstimmung an einem Punkt hilft, die Abweichung einzugrenzen; sie belegt keine korrekte Zielverfolgung im gesamten Betriebsbereich.
Lokale Anzeige korrekt, Wert in der Leitwarte falsch
Wenn die lokale Radaranzeige stimmt, der PLC- oder DCS-Wert jedoch nicht, konzentrieren Sie sich auf die Signalkette:
- tatsächlicher 4-20 mA-Schleifenstrom;
- Bereich des Analogeingangs;
- technische Werte bei 4 mA und 20 mA;
- technische Einheiten;
- Sicherheitsbarrieren, Trennverstärker und Verdrahtung.
Wann ein Beruhigungsrohr oder geführtes Radar helfen kann
Ein Beruhigungsrohr kann in ausgewählten Flüssigkeitsbehältern einen besser definierten Messpfad für Freistrahlradar schaffen. Es ist keine Universallösung: Ungünstige Abmessungen, innere Unstetigkeiten oder starke Ablagerungen können zusätzliche Probleme verursachen.
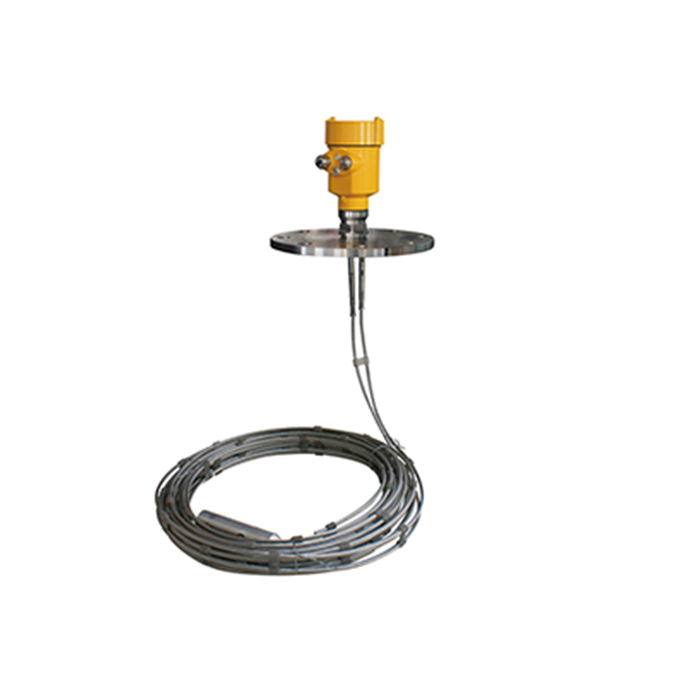
Ein geeignetes geführtes Radarsystem kann einen definierten Sondenpfad bieten, wenn die Zielverfolgung mit Freistrahlradar schwierig ist. Geben Sie für MV-RD703 Oberflächen- und Trennschichtmessung getrennt an und prüfen Sie Sondenabstände, Beläge, Korrosion und mechanische Belastung. Ein anderes Messprinzip erfordert eine eigene Montagebewertung; die bloße Weiterverwendung des vorhandenen Stutzens genügt nicht.
Störechoausblendung erst bei bekanntem tatsächlichem Füllstand verwenden
Wenn das gewählte Modell eine Störechoaufzeichnung unterstützt, befolgen Sie dessen Verfahren bei bekannter tatsächlicher Oberflächenposition und speichern Sie die ursprüngliche Kurve. Stellen Sie sicher, dass der Lernbereich keinen realen Betriebsfüllstand unterdrückt. Prüfen Sie anschließend die erforderliche Messspanne sowie relevante Rührwerks- und Befüllzustände.
Ist die Montageposition grundsätzlich ungeeignet, korrigieren Sie die mechanische Installation, bevor Sie sich auf eine softwaregestützte Ausblendung verlassen.
Probleme, die sich meist nicht allein durch Konfiguration lösen lassen
| Beobachtung | Prüfung | Vor einer Änderung |
|---|---|---|
| Messwert entspricht wiederholt einem Einbau | Strahl und ausgewähltes Echo | Tatsächlichen Füllstand und Reflektorabstand vergleichen |
| Allmählicher Signalverlust | Ablagerungen und Prozessänderungen | Vergleichbares Echo aus fehlerfreiem Betrieb aufbewahren und sicher prüfen |
| Ausfall nur nahe dem Leerzustand | Oberflächen- und Bodenechos | Erforderliche Messspanne bei niedrigem Füllstand nachweisen |
| Lokaler Wert korrekt; PLC-Wert abweichend | Signal, Skalierung und Einheiten | Empfangswert unabhängig von der Kalibrierung prüfen |
| Stabiler Wert trotz tatsächlicher Bewegung | Status, gehaltener Wert und Dämpfung | Ansprechverzögerung und Fehlerbehandlung prüfen |
Checkliste zur Zuverlässigkeit
- Sicherstellen, dass der Strahl wichtige feste Einbauten meidet;
- höchsten und niedrigsten Prozessfüllstand prüfen;
- Antennenzustand und Sauberkeit auf der Prozessseite kontrollieren;
- Referenzhöhe und Leer-/Vollkonfiguration bestätigen;
- PLC/DCS-Skalierung unabhängig prüfen;
- nach der Inbetriebnahme eine Echokurve aus dem Normalbetrieb speichern.
Vergleichen Sie bei einer Fehlersuche anhand von Aufzeichnungen den wandernden Oberflächenpeak mit festen Reflektoren. Auswertung von Radar-Echokurven
Fragen zur Zuverlässigkeit vor einem Austausch
Frage 1. Belegt eine ruhige Anzeige, dass das Radar zuverlässig arbeitet?
Ein gehaltener letzter Wert oder eine starke Dämpfung kann für eine ruhige Anzeige sorgen, obwohl sich die Oberfläche bewegt. Prüfen Sie Messstatus, Rohabstand und Ansprechverhalten bei einer bekannten Prozessänderung. Vergleichen Sie das ausgewählte Echo mit einer zuverlässigen Referenz und bestätigen Sie, dass die Steuerung einen gültigen Messwert von einem gehaltenen Wert oder einem Fehler unterscheidet.
Frage 2. Sollte eine ungünstige Installation durch ein Radar mit höherer Frequenz ersetzt werden?
Ermitteln Sie zuerst, welches Hindernis oder welche Prozessbedingung den Ausfall verursacht. Eine andere Antenne kann die Zieltrennung verbessern, doch die Frequenz korrigiert weder eine zurückgesetzte Einbaulage am Stutzen noch eine verschmutzte Linse oder eine falsche Referenzhöhe. Vergleichen Sie den vorgeschlagenen Strahl und den nutzbaren Messbereich auf der Behälterzeichnung, bevor Sie einen Austausch als Abhilfe akzeptieren.
Frage 3. Wann ist ein Vor-Ort-Versuch hilfreicher als ein weiterer Genauigkeitsvergleich?
Nutzen Sie einen Versuch, wenn die offene Frage die Zielverfolgung bei Schaum, Rühren, Befüllen oder niedrigem Füllstand betrifft. Vereinbaren Sie vorab eine unabhängige Referenz, die Prozesszustände, die zulässige Ansprechverzögerung und die Fehleranzeige. Halten Sie nicht geprüfte Bedingungen ausdrücklich fest; eine stabile Prüfung am leeren Behälter belegt keine Leistung über den gesamten Produktionszyklus.
Wovon zuverlässige Radarleistung tatsächlich abhängt
Zuverlässiger Betrieb erfordert korrekte Zielverfolgung, eine einheitliche Referenz und ein gültiges Signal im Leitsystem. Ordnen Sie jede Abnahmeprüfung einer dieser Aufgaben zu, damit eine ruhige Anzeige nicht als Nachweis dafür gilt, dass alle drei erfüllt sind.
Bei schwierigen Behältern gehören gute Anwendungsdaten und eine gespeicherte Echokurve der Inbetriebnahme zu den hilfreichsten Werkzeugen, um die Messung langfristig stabil zu halten.
Senden Sie für eine Anwendungsprüfung einen Behälterschnitt mit Messstellenkennzeichnung, Medium und Prozessgrenzen, den tatsächlichen Fehlerzustand, einen Referenzmesswert sowie Echoaufzeichnungen aus Normal- und Fehlerbetrieb. Geben Sie das Modell und die Skalierung des Empfangssystems an, damit sich die vorgeschlagenen Arbeiten auf den Fehler richten und nicht nur auf einen Geräteaustausch. Prüfung der Radarzuverlässigkeit anfordern
