


 الإنجليزية
 الصينية
 الإسبانية
 الروسية
 البرتغالية
 الفرنسية
 الألمانية
 الإندونيسية
 التايلاندية
 الفيتنامية
 الإيطالية
 التركية
 البولندية
 اليابانية


يقيس مستشعر رسغ الروبوت أكثر من مجرد التلامس مع قطعة العمل. يصل وزن الأداة وإزاحتها وتسارعها وقوى الكابلات أيضا إلى العنصر الحساس. عند اختيار مستشعر القوة والعزم للروبوت، يجب التمييز بين هذه المساهمات وتحديد كيفية استخدام وحدة التحكم للنتيجة. لا تثبت شفة مطابقة وست إشارات متغيرة وجود منظومة صالحة للتحكم بالقوة.
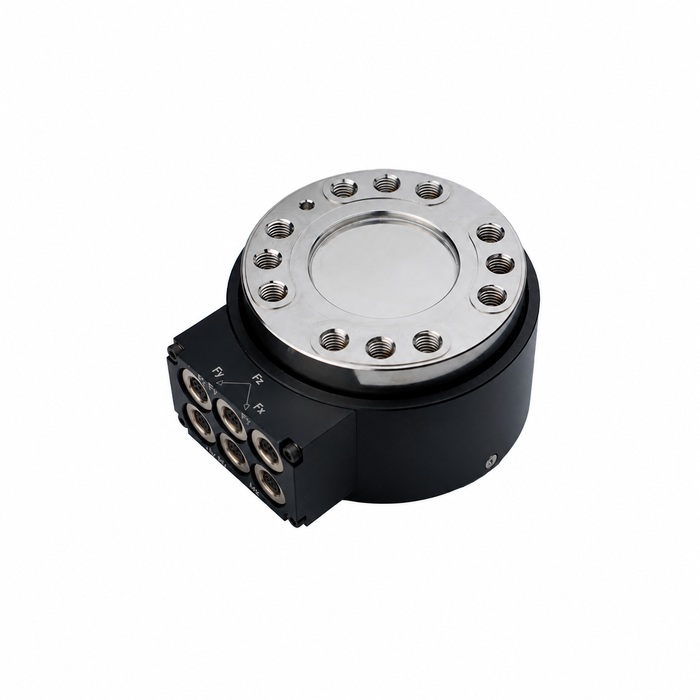
اختيار مستشعر القوة والعزم للروبوت يبدأ بالمهمة
حدد ما إذا كان النظام يسجل قوى العملية أو يعدل الحركة أثناء التلامس أو يكشف تلامسا غير عادي أو يؤدي وظيفة وقائية. هذه متطلبات مختلفة. قد يدعم المستشعر التسجيل دون أن تتأكد ملاءمة توقيته وتكامله مع وحدة التحكم للتحكم بالقوة في حلقة مغلقة.
صف الاقتراب والتلامس وحركة العمل والانسحاب. حدد القوة أو العزم المستخدم لكل قرار ومدة الحدث المتوقعة. أدرج تبديل الأدوات وتفاوت قطع العمل ووضعيات الروبوت ذات الصلة. يوفر ذلك أساسا لاختيار المدى واختبار المهمة كاملة بدلا من الحكم على المستشعر بدفعة ساكنة واحدة.
راجع حمل الرسغ مع إزاحة الأداة
أدرج المستشعر والوصلات والأداة وقطعة العمل المحمولة في تقييم الحمولة النافعة للروبوت. ولحساب حمل المستشعر حدد الأجزاء الموجودة على جانب الأداة من العنصر الحساس. يمكن أن يضيف وزنها وتسارعها قوة وعزما قبل بدء التلامس.
مثلا، إذا أثرت قوة مقدارها 100 N على بعد 0.20 m من أصل المستشعر وفي اتجاه عمودي على ذراع القوة، فإنها تولد عزما قدره 20 N m. ينتج ذلك من حاصل ضرب القوة في ذراعها العمودي، وليس حملا موصى به للعملية. لذا قد تجعل وصلة طويلة حد العزم العامل المقيد حتى عندما تكون القوة متواضعة.
راجع الوضعيات وحالات الحركة المناسبة مقابل حدود رسغ الروبوت نفسه. حدود زيادة الحمل على المستشعر وحدود الحمولة النافعة للروبوت تعالجان مسألتين مختلفتين. تغير إضافة المستشعر أيضا ارتفاع مجموعة التركيب وقد تؤثر في مدى الوصول وحركة الكابلات وخلوص التجهيزة. لا تفترض أن المستشعر أو وصلته يوفران حماية من التصادم.
اقرأ مديات MV-LC0241 كتكوينات مترابطة
المستشعر METRAVON MV-LC0241 توفر بياناته المرجعية ثلاث مجموعات مديات. يعرض الجدول أدناه أصغر مجموعة مذكورة كاملة؛ ولا تمثل ضمانا للأداء عند القوى الصغيرة.
| المركبة | أصغر مجموعة مديات مذكورة | ما يفحص للأداة المقترحة |
|---|---|---|
| Fx / Fy | 2 kN | أدرج التلامس الجانبي وأحمال الحركة، ثم افحص أصغر زيادة جانبية مفيدة. |
| Fz | 10 kN | أدرج الحمل المسبق المحوري وحمل التلامس المناسبين دون افتراض القدرة على تمييز فروق قوة دقيقة. |
| Mx / My | 150 N m | احسب عزوم الانحناء من مركز كتلة الأداة وإزاحة نقطة التلامس. |
| Mz | 150 N m | أدرج التلامس الالتوائي واتجاه العزم المطلوب. |
لا تجمع عند الطلب بين المدى المحوري من مجموعة ومدى العزم من أخرى. احصل على شروط الحمل المركب المسموحة ومتطلبات التركيب وبيانات المعايرة للتكوين المحدد. جدول المديات العام وحده لا يثبت إمكان بلوغ كل قناة حدها في الوقت نفسه.
تختلف الحساسيات المرجعية أيضا بحسب المركبة: القيمة الاسمية لـ Fx/Fy هي 1.5 mV/V، ولـ Fz هي 1.3، ولـ Mx/My هي 1.4، ولـ Mz هي 1.2. الإثارة الموثقة 10 V AC/DC، وحدها الأقصى 15 V AC/DC. حدد تهيئة إشارة متوافقة مع الترتيب المورد فعليا. لا تستخدم قيمة كسب واحدة للقنوات الست كلها.
جهز الإحداثيات وتعويض الجاذبية قبل التحكم في التلامس
علّم محاور المستشعر وحدد إطار إحداثيات الأداة وأصل إسناد النتائج. افحص الإشارات بأحمال معلومة في وضعيات مضبوطة. تدوير الإحداثيات ونقل أصل العزم عمليتان منفصلتان؛ ويجب أن تطابق كلتاهما مهمة الروبوت.
التصفير في وضعية واحدة يطرح القراءة في تلك الوضعية. ولا يعوض وحده جاذبية الأداة أثناء دوران الرسغ. حدد معلومات الكتلة ومركز الكتلة اللازمة لطريقة التعويض المختارة، ثم تحقق من القراءات دون حمل خارجي عبر الاتجاهات المسموحة.
احتفظ بالقيم المنسوبة إلى أصل المستشعر لتقييم الحمل الزائد إلى جانب نتائج نقطة الأداة. قد يكون العزم المحول صغيرا عند نقطة التلامس، بينما يظل المستشعر يتحمل عزما كبيرا فعليا بسبب الإزاحة. يغير التعويض البيانات المعروضة، لا الحمل الميكانيكي.
افحص مسار البيانات إلى وحدة تحكم الروبوت
مخرجات MV-LC0241 الموثقة إشارات جسر منخفضة المستوى. لا تثبت البيانات المرجعية المتاحة وجود برنامج تشغيل روبوت جاهز أو واجهة EtherCAT أو معدل تحديث وحدة التحكم أو زمن تأخر الاتصال. اطلب هذه التفاصيل لحزمة جمع البيانات ووحدة تحكم الروبوت المقترحتين قبل الالتزام بتكامل التحكم بالقوة.
حدد تزامن القنوات والترشيح ووحدات الخرج وحالة الصلاحية والاستجابة للبيانات القديمة أو المفقودة. تحقق منها عند النقطة التي يستخدم فيها الروبوت القياس. لا يكفي معدل عينات اسمي سريع إذا أضاف الاتصال أو الترشيح تأخيرا غير مقبول.
نفذ التشغيل الأولي وفق إجراء الاختبار المعتمد: تحقق من الأحمال المرجعية والإشارات، وافحص التعويض دون تلامس، ثم اختبر المهمة المقصودة في ظروف مضبوطة. سجل رسوم الوصلات وتعريف المعايرة وخصائص الأداة وإعدادات وحدة التحكم. أعد الاختبارات المتأثرة بعد تغيير الأداة أو حزمة الكابلات والخراطيم أو الوصلات أو برنامج المعالجة.
أسئلة من مشروعات التكامل مع الروبوت
السؤال 1. هل يناسب التجميع اللطيف تلقائيا لأنه يقيس ست مركبات؟
لا. حدد زيادات القوة المطلوبة وقارنها بالمدى الفعلي والضوضاء والأداء المعاير للسلسلة كاملة. تظل أصغر مجموعة مديات منشورة كبيرة. اطلب أدلة عند أحمال المهمة الفعلية بدلا من تفسير القدرة سداسية المحاور على أنها حساسية لتمييز القوى الصغيرة.
السؤال 2. هل يمكن استخدام خرجه كإشارة تصادم ذات تصنيف أمان؟
ليس اعتمادا على مواصفات القياس وحدها. تحتاج الوظيفة الوقائية إلى بنية موثقة وتقييم وتحقق مستقلين. افصلها عن مراقبة العملية العادية ما لم يعتمد النظام الكامل للدور الوقائي المقصود.
السؤال 3. ما المعلومات المطلوبة لاستفسار عن الجدوى؟
أرسل تعريف الروبوت ووحدة التحكم وكتلة الأداة ومركز كتلتها ورسم الوصلة وتسلسل المهمة وأحمال كل محور والزيادات والتوقيت المطلوبين. أدرج مقترح جمع البيانات عبر قسم استفسارات METRAVON. إن دليل اختيار المستشعرات متعددة المحاور يحدد فحوص القنوات والمعايرة اللازمة قبل التكامل.
الخلاصة
قيّم أحمال الرسغ وجودة الإشارة وتوافق وحدة التحكم معا. يوثق MV-LC0241 ست مركبات مقاسة، لكن ذلك لا يثبت ملاءمته لكل روبوت أو مهمة تلامس. يحدد العرض المفيد مجموعة المديات الدقيقة وترتيب جمع البيانات، مع بيان متطلبات التوقيت والتركيب والتحقق غير المحسومة قبل الشراء.
