


 angielski
 chiński
 hiszpański
 rosyjski
 portugalski
 francuski
 niemiecki
 indonezyjski
 tajski
 wietnamski
 arabski
 włoski
 turecki
 japoński


METRAVON z przewodnikiem Wave Radar Measurement Error Diagnosis and Accuracy Improvement Guide
Radar fal z przewodem (GWR) wykorzystuje pręt, kabel lub sondę koncentryczną do kierowania impulsami elektromagnetycznymi w kierunku medium procesowego. Gdy sygnał osiąga zmianę właściwości dielektrycznych, takich jak powierzchnia cieczy lub interfejs między dwoma produktami, część sygnału odbija się z powrotem do nadajnika. Instrument oblicza odległość od czasu podróży sygnału.
Ponieważ pole elektromagnetyczne jest sterowane sondą, GWR jest na ogół mniej wrażliwe niż radar wolnej przestrzeni na ściany zbiornika, struktury podtrzymujące i warunki gazowe. Jednakże skuteczność pomiaru może nadal mieć wpływ naustawienia odniesienia, typ sondy, właściwości dielektryczne, górne i dolne strefy niepomiarowe, nagromadzenie, montaż mechaniczny i interpretacja echa.
Poprawa dokładności GWR nie jest zatem tylko kwestią zwiększenia filtrowania. Pierwszym krokiem jest zidentyfikowanie rzeczywistego źródła błędu i skorygowanie odpowiedniego stanu instalacji, sondy, konfiguracji lub procesu.
1. Co powoduje błąd pomiaru radaru z przewodnikiem?
Nieprawidłowe ustawienia odniesienia
Niewłaściwe wartości puste / pełne, długość sondy lub płaszczyzny odniesienia mogą tworzyć stałe przesunięcie poziomu.
Błąd identyfikacji Echo
Odbłyski pola w pobliżu, echa probeendu, nagromadzenie, lub stałe zakłócenia mogą konkurować z rzeczywistym echem produktu.
Słaby produkt Echo
Nisko-dielektryczne media wytwarzają słabsze odbicia i stawiają większe wymagania w zakresie doboru sond i przetwarzania sygnałów.
Stan sondy
Budowanie, gięcie, styczność ze ścianami, ruch kabli lub obciążenie mechaniczne mogą zmienić normalne rozprzestrzenianie sygnału.
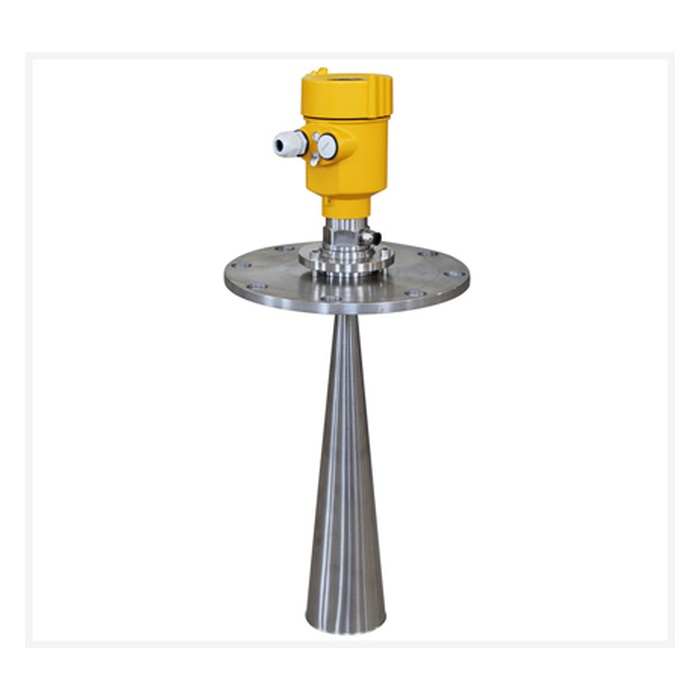
2. Dlaczego ustawienia referencyjne są wspólnym źródłem błędów stałych?
GWR mierzy bezpośrednio odległość od płaszczyzny odniesienia przyrządu do powierzchni produktu. Jeżeli system sterowania wymaga poziomu mierzonego od dna zbiornika, konfiguracja nadajnika musi prawidłowo odwzorować płaszczyznę odniesienia do geometrii statku.
Wspólne błędy konfiguracji obejmują:
Mieszanie powierzchni kołnierza, odniesienia do nici i punktu wyjściowego sondy;
Nieprawidłowe wejście na odległość opróżnienia;
wykorzystanie całkowitej długości sondy jako skutecznego zakresu pomiaru;
Ignorowanie górnych lub dolnych regionów niepomiarowych;
Niezgodność między nadajnikiem a skalowaniem PLC / DCS.
Jeżeli wskazany poziom pozostaje wyższy lub niższy od rzeczywistego poziomu o około stałą ilość, należy sprawdzić konfigurację odniesienia i skalowanie systemu sterowania przed zmianą filtrowania sygnału.
3. Czy Radar Wave z przewodnikiem ma górne i dolne strefy śmierci?
Tak.
Blisko połączenia procesowego, sprzęgu nadajnika, konstrukcji mechanicznych, a sygnał uruchomiony może stworzyć silny obszar pola bliskiego. Jest to powszechnie opisane jako górna martwa strefa, odległość blokowania lub ograniczenie pola bliskiego.
Dolny obszar niepomiarowy może również istnieć w pobliżu końca sondy, zwłaszcza w przypadku słabego echa produktu, dna naczynia jest blisko końca sondy, lub odbicie końca sondy jest silne.
Dokładne górne i dolne odległości są zależne od modelu i powinny być zaczerpnięte z dokumentacji produktu, a nie reprezentowane przez jeden uniwersalny numer.
Uwaga:Maksymalne i minimalne poziomy pracy powinny pozostać w efektywnym obszarze pomiarowym określonym dla wybranego nadajnika i sondy.
4. W jaki sposób właściwości dielektryczne wpływają na pomiar GWR?
Odbłyski GWR są wynikiem zmiany właściwości dielektrycznych sondy. Produkt o niskiej stałej dielektrycznej zwykle wytwarza słabsze echo powierzchniowe.
Ważne czynniki to:
typ sondy;
odległość pomiarowa;
przyłącze procesowe;
w pobliżu konstrukcje metalowe;
Nadajnik & # 39; s zdolność wykrywania echa.
Sondy koncentryczne zapewniają silnie ograniczone pole elektromagnetyczne i są często przydatne dla wybranych płynów niskodielektrycznych. Minimalna mierzalna stała dielektryczna jest zależna od modelu i sondy.
Dla mediów niskodielektrycznych wybór odpowiedniej sondy i nadajnika jest ważniejszy niż tylko zwiększenie filtrowania.
5. Jak Rod, Cable i Coaxial Probes Differ?
| Typ sondy | Charakterystyka typowa | Dokładność / rozważania dotyczące instalacji |
|---|---|---|
| Rod Probe | Sztywne i odpowiednie do pomiaru cieczy w zakresie od krótkiego do średniego | Unikać zginania, styku ze ścianą i nadmiernej bliskości dużych konstrukcji metalowych |
| Sonda kablowa | Nadaje się do dłuższych zakresów i wybranych aplikacji luzem | Rozważ ruch, obciążenie rozciągające, kotwiczenie i dokładność na długich długościach sondy |
| Proba koncentryczna | Wysoce kontrolowane pole elektromagnetyczne | Przydatne dla wybranych cieczy niskodielektrycznych, ale gromadzenie lub zatykanie wewnątrz konstrukcji koncentrycznej muszą być brane pod uwagę |
Wszystkim instrumentom GWR nie należy przydzielać jednej uniwersalnej specyfikacji dokładności. Typ sondy, długość sondy, podłoże i zakres mogą wpływać na rzeczywistą wydajność.
6. Dlaczego Probe Buildup może powodować skoki poziomu?
Buildup zmienia środowisko dielektryczne wokół sondy i może tworzyć dodatkowe odbicia lub osłabiać prawdziwe echo powierzchni produkcji.
Typowe objawy to:
offset na wolnym poziomie;
Nagłe skoki do stałej nieprawidłowej pozycji;
słabe wykrywanie na niskim poziomie;
Wiele konkurencyjnych echa;
Odczyt niezerowy, gdy statek jest pusty.
W przypadku nośników podatnych na budup preferowanym podejściem jest poprawa doboru sondy i instalacji przed poleganiem na filtrowaniu.
Możliwe działania obejmują:
Wybór sondy lepiej nadającej się do powlekania lub gromadzenia;
Unikanie bezpośredniego uderzenia napełniania;
okresowe czyszczenie sondy;
użycie krzywej echo do diagnozowania odbicia powłoki;
Korzystanie z dostępnych funkcji buildup- kompensacja lub diagnostyka tam, gdzie wspierane.
7. Czy Tank Internals wpływa na radar z przewodnikiem?
GWR jest na ogół mniej wrażliwy niż radar wolnej przestrzeni na ściany zbiornika, belki i zwykłe struktury wewnętrzne, ponieważ pole jest skoncentrowane wokół sondy.
Jednak pobliskie konstrukcje metalowe, bezpośredni kontakt z ścianami lub sonda kablowa, która huśta się i wielokrotnie uderza w sprzęt wewnętrzny, mogą nadal powodować nieprawidłowe sygnały.
Dobra praktyka instalacji obejmuje:
Unikanie bezpośredniego kontaktu między sondą a ścianą zbiornika;
Unikanie bezpośredniego oddziaływania strumienia wypełniania;
W razie potrzeby uwzględnia się kotwiczenie dolne lub ważenie długich sond kablowych;
zapewnienie, że sonda nie może zostać zaplątana w agitator;
Po producencie & # 39; s wymagania dotyczące odprawy w pobliżu połączenia procesowego.
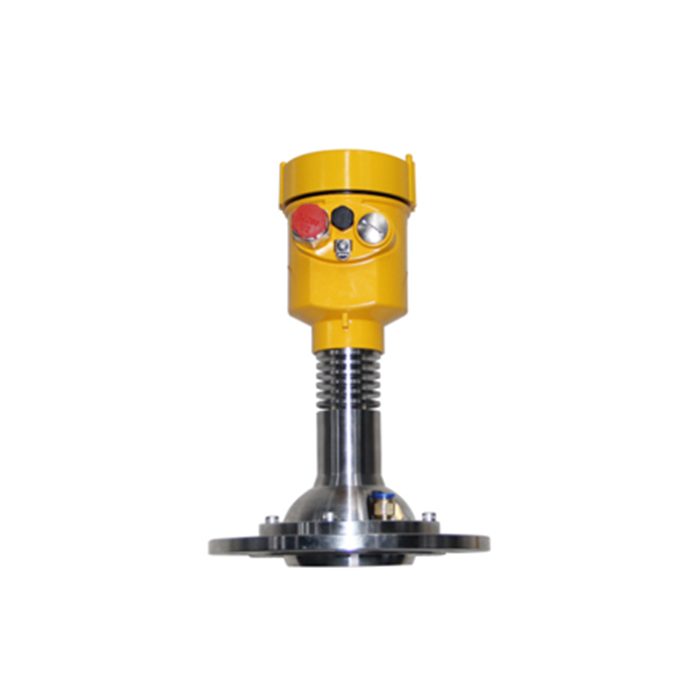
8. Czy pobudzenie i turbulencja wpływają na GWR?
Ponieważ pole elektromagnetyczne podąża za sondą, GWR często dobrze działa na turbulencyjnych powierzchniach cieczy. Jednakże poważne pobudzenie może spowodować problemy mechaniczne, takie jak:
ruch kabli;
zginanie sondy;
Uderzenie mechaniczne;
Probe- to- wall contact.
Należy zatem ocenić skuteczność pomiarów elektrycznych i obciążenie sondą mechaniczną.
9. Czy GWR jest całkowicie niezniszczalne przez Piankę?
Nie.
GWR często dobrze sprawdza się w zastosowaniach piankowych i turbulent- powierzchni, ale czy przyrząd wykrywa powierzchnię pianki, przenika do pianki lub otrzymuje odbicie powierzchni ciekłej zależy od grubości pianki, zawartości cieczy i właściwości dielektrycznych.
Ciężka lub trwała piana powinna zostać zidentyfikowana podczas doboru aplikacji, a nie pozostawiona filtrowaniu po instalacji.
10. Jak należy zrozumieć przetwarzanie GWR Echo?
Nowoczesny przemysłowy radar falowy nie wybiera zwykle jedynie najwyższego szczytu echa. Przetwarzanie sygnałów może obejmować:
Ocena echoamplitudy;
Historyczne śledzenie echa;
Analiza wielowymiarowa;
Mapowanie interferencji przymocowanych;
Ocena sondy;
Dynamiczne progi i śledzenie celu.
Specyficzne metody, takie jak "średnia ruchoma 9-punktowa", "punkt nachylenia minimalnego" lub szczególne zastosowanie filtra medialnego nie powinny być przedstawiane jako uniwersalne algorytmy GWR. Są to specyficzne dla wdrażania wybory projektowe.
11. Czy tłumienie poprawia dokładność pomiaru?
Uszkodzenie głównie poprawiawyświetlacz i stabilność wyjścia. Nie zwiększa zasadniczej dokładności pomiaru odległości nadajnika radarowego.
Odpowiednie tłumienie może zmniejszyć:
krótkotrwałe wahania powierzchni;
tymczasowe zakłócenia rozruchu;
Wyświetlacz systemu kontrolnego jitter.
Nadmierne tłumienie może opóźniać reakcję na rzeczywistą zmianę poziomu.
Zasada rozwiązywania problemów:Jeżeli poziom powoduje duże lub powtarzające się skoki, należy sprawdzić krzywą echo, sondę i warunki montażu przed zwiększeniem tłumienia, aby ukryć objawy.
12. Czy wewnętrzna wydajność sprzętu wpływa na dokładność?
Tak, ale są to przede wszystkim czynniki konstrukcyjne poziomu niż ustawienia regulowane w terenie.
Wyniki wewnętrzne mogą obejmować:
projekt impulsu lub sygnału wysokiej częstotliwości;
pobieranie próbek i rozdzielczość pomiaru czasu;
Analogowy szum przedni;
zakres dynamiczny;
stabilność temperatury;
Performance przetwarzania znaków zegarowych i cyfrowych.
W przypadku użytkowników końcowych praktyczne podejście polega na wyborze sprzętu zgodnie z publikowaną dokładnością, powtarzalnością, minimalną stałą dielektryczną, maksymalnym zakresem, typem sondy i warunkami procesu, a nie na próbie modyfikacji szerokości impulsu lub wewnętrznej częstotliwości pobierania próbek.
13. Czy temperatura i ciśnienie bezpośrednio powodują błąd GWR?
GWR wykorzystuje propagację elektromagnetyczną, więc zwykła temperatura w przestrzeni gazowej i zmiany ciśnienia nie wpływają na pomiar w taki sam sposób, jak temperatura gazu wpływa na ultradźwiękową prędkość dźwięku.
Ekstremalne warunki procesu mogą nadal wywierać pośredni wpływ na pomiar poprzez:
zmiany właściwości dielektrycznych;
niewielkie zmiany termiczne długości sondy;
wpływ wysokiej temperatury na uszczelnienia i materiały mechaniczne;
Kondensacja lub nagromadzenie sondy;
Zmiany w środowisku procesu w warunkach wysokiego ciśnienia lub pary.
Dlatego też w zastosowaniach wysokotemperaturowych i wysokociśnieniowych należy używać nadajnika zaprojektowanego dla tych warunków procesu, zamiast polegać na prostym "współczynniku korekcji temperatury" pola. "
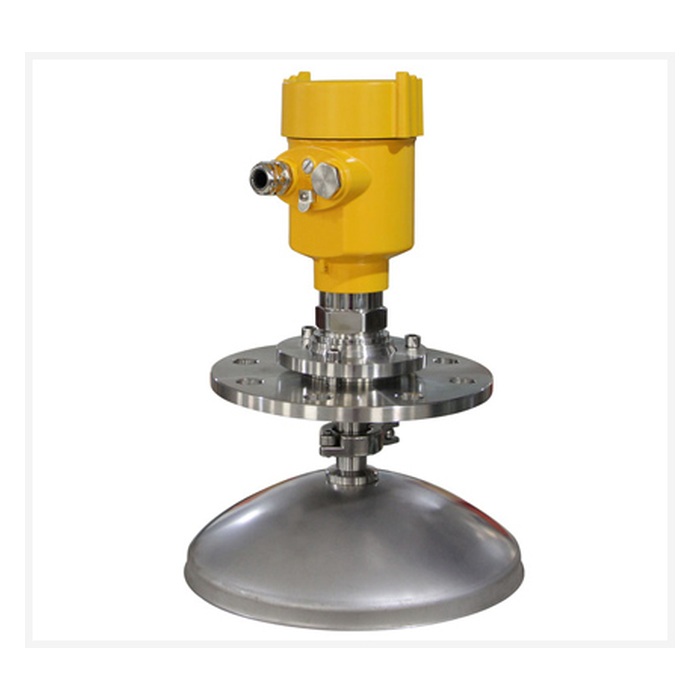
14. Czy GWR wymaga rzeczywistej empty- i Full- Kalibracja zbiornika?
Zazwyczaj nie. Nowoczesne przemysłowe przyrządy GWR są zazwyczaj kalibrowane fabrycznie i zlecane przez wprowadzenie lub potwierdzenie:
Pusta odległość odniesienia;
pełna odległość odniesienia;
długość sondy;
w stosownych przypadkach ustawienie średnie lub dielektryczne;
zakres wyjściowy;
Parametry aplikacji.
Jeżeli dostępne są wiarygodne punkty poziomu wiedzy, można je wykorzystać do weryfikacji całego łańcucha pomiarowego.
15. Jak Echo Curve powinno być używane do rozwiązywania problemów?
| Objawy | Pierwsze kontrole |
|---|---|
| Stałe wysokie lub niskie przesunięcie | Płaszczyzna odniesienia, wartości puste / pełne, długość sondy, skalowanie PLC |
| Nagły skok do stałej pozycji | Stałe zakłócenia, nagromadzenie, odbicie pola bliskiego, echo end- of- sondy |
| Utrata Echo na niskim poziomie | Niższa martwa strefa, końcówka sondy, niska stała dielektryczna, wpływ na dno zbiornika |
| Utrata Echo na wysokim poziomie | Upper dead zone, proces- connection reflection, nearly-field buildup |
| Slow Drift | Zbudowanie sondy, zmiana medium, konfiguracja lub zmiany odniesienia |
16. Praktyczne kroki w celu poprawy dokładności pomiaru GWR
Potwierdź odniesienie do pomiaru:sprawdzić płaszczyznę odniesienia, puste / pełne wartości oraz długość sondy.
Sprawdzić sondę:szukać gięcia, styku ze ścianami, nagromadzenia lub nieprawidłowego ruchu kabla.
Potwierdź medium:sprawdzić właściwości dielektryczne, pianę, warunki interfejsu i zmiany produktu.
Przejrzyj krzywą echa:identyfikują rzeczywiste echo produktu, stałe zakłócenia i sygnał probeendowy.
Sprawdzić górne i dolne martwe strefy:utrzymywać poziom pracy wewnątrz efektywnego obszaru pomiarowego.
Optymalizacja parametrów aplikacji:regulować typ medium, śledzić echo i tłumić tylko w stosownych przypadkach.
Porównaj z wiarygodnym odniesieniem:używać ręcznego pomiaru, szkła widokowego lub innego wiarygodnego odniesienia, jeśli jest dostępny.
Sprawdzić system sterowania:weryfikuje 4- 20 mA, HART lub skalowanie cyfrowe w sterowniku PLC / DCS.
17. Typowe parametry techniczne
Poniższe informacje sąogólne odniesienie do wyboru przemysłowegonie jest uniwersalną specyfikacją dla każdego modelu radaru falowego kierowanego METRAVON.
| Parametr | Wspólna konfiguracja przemysłowa | Notatka wyboru |
|---|---|---|
| Zasada pomiaru | Radar fal z przewodnikiem / czas lotu | Kontaktowy pomiar poziomu ciągłego |
| Typ sondy | Rod, kabel, koncentryczny | Wybierz w zależności od zakresu, medium i warunków mechanicznych |
| Zakres | Kilka metrów do dziesiątek metrów | Długie zakresy powszechnie stosowane sondy kablowe |
| Dokładność | Dostępne modele klasy milimetrowej | Długie kable, stałe i złożone warunki procesowe mogą mieć różną wydajność |
| Minimalna stała dielektryczna | zależny od profilu i modelu | Sondy koncentryczne są często przydatne dla wybranych cieczy niskodielektrycznych |
| Temperatura procesu | Zmienne szeroko według modelu | Konstrukcje wysokotemperaturowe wymagają specjalnej konstrukcji procesowej |
| Ciśnienie procesu | Odkurzacz do różnych klas ciśnienia | Zależy od połączenia procesowego i konstrukcji uszczelki |
| Wyjście | 4- 20 mA / HART i inne interfejsy cyfrowe | Zależny od modelu |
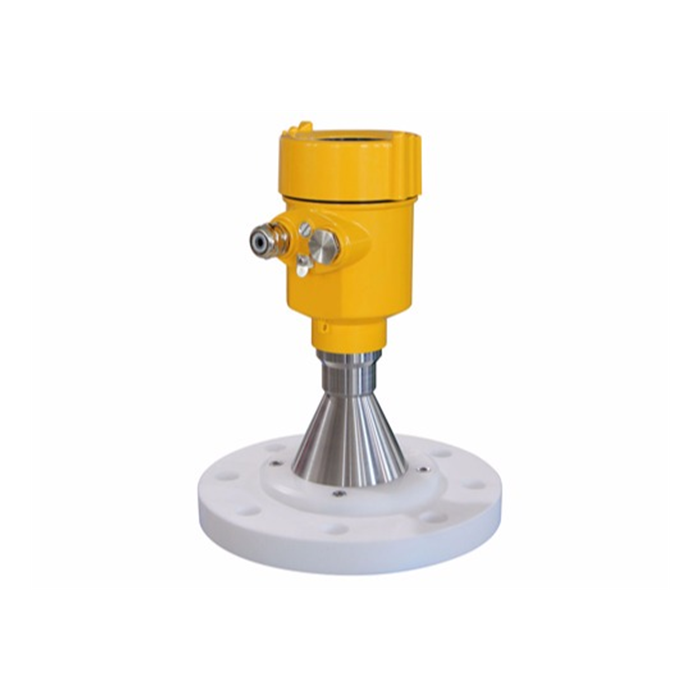
FAQ: Błąd i dokładność pomiaru radaru z przewodnikiem
P1: Co należy najpierw sprawdzić, jeśli GWR ma stałe przesunięcie pomiarowe?
A: Sprawdź płaszczyznę odniesienia, wolną / pełną konfigurację, długość sondy i skalowanie PLC / DCS.
P2: Czy radar fal z przewodnikiem ma martwe strefy?
A: Tak. Górne i dolne regiony niemierzące istnieją i różnią się według modelu sondy i nadajnika.
P3: Czy niskie dielektryczne stałe powodować problemy z pomiarem?
A: Tak. Produkty niskodielektryczne zwykle wytwarzają słabsze echa. Odpowiedni wybór sondy i nadajnika jest ważniejszy niż tylko zwiększenie filtrowania.
P4: Dlaczego sondy koncentryczne są często używane do cieczy niskodielektrycznych?
O: Konstrukcja koncentryczna ogranicza pole elektromagnetyczne i zapewnia stabilne warunki rozmnażania.
P5: Jakie problemy mogą spowodować nagromadzenie sondy?
O: Buildup może tworzyć dodatkowe echa, stałe offsety, nagłe skoki lub utrata prawdziwego echa poziomu.
P6: Czy zwiększenie tłumienia poprawia dokładność?
A: Utłumienie głównie stabilizuje wyjście. Nie poprawia zasadniczej dokładności pomiaru odległości.
P7: Czy wymagana jest rzeczywista kalibracja zbiornika pustego i pełnego?
A: Zazwyczaj nie. Nowoczesne przyrządy GWR są zazwyczaj konfigurowane przy użyciu geometrii statku i znanych odległości odniesienia. Do weryfikacji można wykorzystać znane poziomy procesu.
P8: Czy 9-punktowa średnia ruchoma standardowy algorytm GWR?
A: Nie. Jest to tylko jedna z możliwych metod przetwarzania znaków i nie powinno być prezentowane jako uniwersalny przemysłowy algorytm GWR.
P9: Czy radar fal z przewodnikiem jest zawsze bardziej dokładny niż radar wolnej przestrzeni?
A: Nie. Obie technologie posiadają instrumenty klasy milimetrowej. Rzeczywista dokładność zależy od modelu, zakresu, sondy lub anteny oraz warunków procesu.
P10: Jakie informacje METRAVON potrzebuje do rozwiązywania problemów związanych z GWR?
O: Proszę podać model nadajnika, typ i długość sondy, średni, rzeczywisty poziom, wskazany poziom, wymiary naczynia, zdjęcia instalacji, stan sondy, krzywą echa, temperaturę, ciśnienie i dane konfiguracyjne.
Wniosek
Błąd pomiaru fal z przewodnikiem nie jest tylko problemem oprogramowania. Powszechne przyczyny obejmują:konfiguracja referencyjna, górne i dolne martwe strefy, właściwości dielektryczne, dobór sond, nagromadzenie, montaż mechaniczny i nieprawidłowa identyfikacja echa.
Nowoczesne przemysłowe przyrządy GWR wykorzystują zaawansowane techniki wieloecha i sygnalizacji, dlatego praktyczna optymalizacja pola powinna koncentrować się na prawidłowym doborze, instalacji, diagnostyce echo i weryfikacji odniesienia, a nie na próbie modyfikacji wewnętrznego pobierania próbek lub parametrów pulsu.
Przyrządy radarowe wykorzystujące fale z przewodem METRAVON powinny być wybierane zgodnie z właściwościami dielektrycznymi, zakresem, konfiguracją sondy, temperaturą i ciśnieniem procesu, tendencją wzrostu i warunkami mechanicznej instalacji. Prawidłowa konfiguracja i analiza echa mogą znacznie poprawić długoterminową stabilność i zmniejszyć nieprawidłowe skoki poziomu.
