


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


ポンプ制御に使用する水タンク用レベルセンサーには、物理的な意味のある始動・停止位置が必要です。百分率表示だけでは不十分であり、その基準、有効範囲、故障時応答をタンクと対応付ける必要があります。発信器のスパンを設定する前に、制御する高さを決めてください。
水タンク用レベルセンサー:運転に必要な高さを整理する
| 高さ | 必要な根拠 | 制御の確認 |
|---|---|---|
| 下限 | ポンプ吸込位置と、許容される最小水没深さ。 | 下限に達する前に、実際の停止シーケンスに必要な時間を確保する。 |
| 始動/停止 | 需要、ポンプの運転条件、許容される発停頻度。 | 見かけ上滑らかな信号だけに頼らず、検討済みのヒステリシスと遅延時間を使用する。 |
| 上限 | 越流する高さと、停止処理中も継続する流入。 | 停止シーケンスと不確かさに対応できる、十分な有効余裕容積を確保する。 |
| 近距離領域 | 選定センサーの上側の測定除外領域。 | 必要な高水位動作が、この除外領域に入る前の測定可能範囲で行われること。 |
停止時間を必要な余裕容積に換算する
最悪条件での正味流入量が一定でQ、総応答時間がtの場合、Q × tが応答中に流入する体積です。単位を統一し、tには検出、制御、弁またはポンプの応答を含めてください。不確かさ、波立ち、その他の想定し得る流入について、プロジェクトで定めた余裕を加えます。これは設計計算であり、あらゆる設備に共通の警報距離ではありません。
必要な余裕容積を、実際のタンク形状に基づいて高さへ換算します。不規則形状のタンクでは、すべての液位で断面積を一定とはできません。制御しきい値と、別途設ける保護機能について、担当設計者の承認を得てください。
センサーと制御装置を一つのループとして確認する
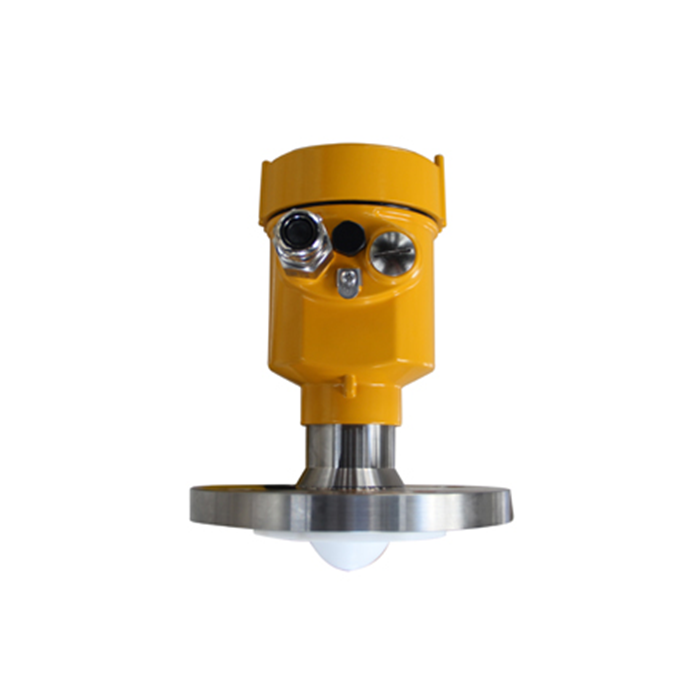
液体用レーダーの選択肢である METRAVON MV-RD12 について、接続部と電子回路がタンクおよび受信入力に適合することを確認してください。流入口の噴流や干渉する内部構造物を測定経路から避けます。飲料水への適合性が必要な場合は、非接触測定だからと推定せず、材料と用途に関する根拠が必要です。
既知の実水位を、現場指示値とPLCの値と比較します。その後、管理された条件で、承認済みのポンプシーケンス、信号喪失時、再起動時の動作を試験してください。遠隔通信が失われた際、古い水位が知らないうちに現在の自動動作の根拠として使われてはなりません。
ポンプ制御に関する質問
Q1. ダンピングを強くすればポンプの頻繁な発停を防げますか。
表示上の変動は減らせますが、実際の水位上昇や低下の検出も遅れます。水理的な外乱、始動・停止水位の差、タイミングを併せて検討し、全体の応答を試験してください。
Q2. 一つの発信器ですべての警報を出せますか。
必要な制御・保護設計によります。一つの測定値から得る複数のしきい値は、同じ故障経路を共有します。関連する評価なしに、これらを独立した保護と表現しないでください。
まとめ
実際の制御高さ、応答時間、故障時動作を併せて指定してください。タンク断面図、ポンプの詳細、最大流入量を添えて、 水タンク水位測定についてお問い合わせください。
