


 Inglese
 Cinese
 Spagnolo
 Russo
 Portoghese
 Francese
 Tedesco
 Indonesiano
 Tailandese
 Vietnamita
 Arabo
 Turco
 Polacco
 Giapponese


METRAVON Guidato Wave Radar Misura Errore Diagnosi e Guida al miglioramento dell'accuratezza
Il radar a onde guidate (GWR) utilizza un'asta, un cavo o una sonda coassiale per guidare gli impulsi elettromagnetici verso il mezzo di processo. Quando il segnale raggiunge un cambiamento di proprietà dielettriche, come la superficie di un liquido o un'interfaccia tra due prodotti, parte del segnale viene riflessa al trasmettitore. Lo strumento calcola la distanza dal tempo di viaggio del segnale.
Poiché il campo elettromagnetico è guidato dalla sonda, GWR è generalmente meno sensibile del radar free-space alle pareti del serbatoio, alle strutture di supporto e alle condizioni gas-spaziale. Tuttavia, le prestazioni di misura possono ancora essere influenzate daimpostazioni di riferimento, tipo di sonda, proprietà dielettriche, zone non misuranti superiori e inferiori, accumulo, installazione meccanica e interpretazione eco.
Migliorare la precisione GWR non è quindi semplicemente una questione di crescente filtraggio. Il primo passo è quello di identificare la fonte effettiva dell'errore e correggere la relativa installazione, sonda, configurazione o condizione di processo.
1. Quali cause ha guidato l'errore di misura radar d'onda?
Impostazioni di riferimento non corrette
Valori vuoti/completi, lunghezza della sonda o piano di riferimento possono creare un offset a livello fisso.
Echo Misidentificazione
Riflessioni sul campo, ecosostenibili, accumulo o interferenze fisse possono competere con l'eco del prodotto reale.
Echo prodotto debole
I media a bassa dielettrica producono riflessi più deboli e pongono richieste maggiori sulla selezione della sonda e sull'elaborazione del segnale.
Condizione della sonda
Il sollevamento, la piegatura, il contatto a parete, il movimento del cavo o il carico meccanico possono cambiare la normale propagazione del segnale.
2. Perché le impostazioni di riferimento sono una fonte comune di errore fisso?
GWR misura direttamente la distanza dal piano di riferimento dello strumento alla superficie del prodotto. Se il sistema di controllo ha bisogno di livello misurato dal fondo del serbatoio, la configurazione del trasmettitore deve correttamente collegare il piano di riferimento alla geometria del vaso.
Gli errori di configurazione comuni includono:
Confuso faccia flangia, riferimento filo e punto di partenza sonda;
Ingresso vuoto errato;
Utilizzando la lunghezza totale della sonda come l'intervallo di misura efficace;
Ignorando le regioni non misuratrici superiori o inferiori;
Mismatch tra trasmettitore e PLC/DCS scaling.
Se il livello indicato rimane superiore o inferiore al livello effettivo con una quantità approssimativamente costante, la configurazione di riferimento e la scalatura del sistema di controllo devono essere controllati prima di cambiare il filtro del segnale.
3. Il radar d'onda guidato ha zone morte superiori e inferiori?
Si'.
Vicino alla connessione di processo, collegamento trasmettitore, strutture meccaniche, e il segnale lanciato può creare una forte regione vicino al campo. Questo è comunemente descritto come una zona morta superiore, bloccando la distanza, o la limitazione vicino campo.
Una regione non-misurante inferiore può anche esistere vicino alla fine della sonda, soprattutto dove l'eco del prodotto è debole, il fondo del vaso è vicino alla fine della sonda, o la riflessione finale della sonda è forte.
Le distanze esatte superiore e inferiore sono dipendenti dal modello e devono essere prese dalla documentazione del prodotto piuttosto che rappresentate da un numero universale.
Nota di selezione:I livelli operativi massimi e minimi devono rimanere all'interno della regione di misura effettiva specificata per il trasmettitore e la sonda selezionato.
4. Come influiscono le proprietà dielettriche sulla misurazione GWR?
I riflessi GWR sono prodotti da un cambiamento delle proprietà dielettriche lungo la sonda. Un prodotto con una bassa costante dielettrica produce normalmente un eco superficiale più debole.
I fattori importanti includono:
Tipo di sonda;
Distanza di misura;
Collegamento di processo;
Strutture metalliche vicine;
Il trasmettitore n. 39; s capacità di rilevamento debole eco.
Le sonde coassiali forniscono un campo elettromagnetico fortemente limitato e sono spesso utili per liquidi a basso dielettrico selezionati. La costante dielettrica minima misurabile è modello e sonda dipendente.
Per i supporti a basso dielettrico, selezionare la sonda appropriata e il trasmettitore è più importante che semplicemente aumentando il filtraggio.
5. Come fare Rod, cavi e sonde coassiali Differ?
| Tipo di sonda | Caratteristiche tipiche | Accuratezza / Considerazioni di installazione |
|---|---|---|
| Sonda di Rod | Rigido e adatto per la misura liquida a breve e medio raggio | Evitare la piegatura, il contatto a parete e la vicinanza eccessiva alle grandi strutture metalliche |
| Sonda del cavo | Adatto per gamme più lunghe e per applicazioni specifiche | Considerare il movimento, il carico di trazione, l'ancoraggio e l'accuratezza su lunghezze di sonda lunghe |
| Sonda coassiale | Campo elettromagnetico altamente controllato | Utile per liquidi selezionati a basso dielettrico, ma l'accumulo o l'intasamento all'interno della struttura coassiale deve essere considerato |
Tutti gli strumenti GWR non devono essere assegnati ad una specifica di precisione universale. Tipo di sonda, lunghezza della sonda, media e gamma possono influenzare le prestazioni effettive.
6. Perché la sonda può costruire causa livello salti?
La costruzione cambia l'ambiente dielettrico intorno alla sonda e può creare ulteriori riflessi o indebolire la vera eco della superficie del prodotto.
I sintomi tipici includono:
offset a livello lento;
Sudden salta in una posizione errata fissa;
Scarsa rilevazione a basso livello;
Echi concorrenti multipli;
Una lettura non zero quando la nave è vuota.
Per i supporti di compilazione, l'approccio preferito è quello di migliorare la selezione e l'installazione della sonda prima di affidarsi al filtraggio.
Le possibili azioni includono:
Selezione di una sonda più adatta al rivestimento o all'accumulo;
Evitare l'impatto diretto del riempimento;
Pulire periodicamente la sonda;
Utilizzando la curva dell'eco per diagnosticare i riflessi di rivestimento;
Utilizzando funzioni di compilazione o diagnostica disponibili, dove supportato.
7. Do Tank Interiors Affect Wave Radar Guidato?
GWR è generalmente meno sensibile del radar free-space alle pareti del serbatoio, ai raggi e alle strutture interne ordinarie perché il campo è concentrato intorno alla sonda.
Tuttavia, strutture metalliche vicine, contatto diretto sonda a parete, o una sonda del cavo che oscilla e ripetutamente colpisce apparecchiature interne possono ancora causare segnali anormali.
La buona pratica di installazione include:
Evitare il contatto diretto tra la sonda e la parete del serbatoio;
Evitare l'impatto diretto a monte;
Considerando l'ancoraggio del fondo o la ponderazione per sonde lunghe del cavo dove necessario;
Assicurare la sonda non può essere impigliata in un agitatore;
A seguito del produttore' requisiti di s clearance vicino alla connessione di processo.
8. Agitazione e turbolenza Affect GWR?
Poiché il campo elettromagnetico segue la sonda, GWR spesso esegue bene su superfici liquide turbolente. Tuttavia, l'agitazione grave può creare problemi meccanici come:
Movimento dei cavi;
Sonda piegante;
Impatto meccanico;
Contatto sonda a parete.
Le prestazioni di misura elettrica e il carico meccanico delle sonde devono quindi essere valutate entrambe.
9. GWR è completamente inalterato dalla schiuma?
No.
GWR spesso si esibisce bene in applicazioni di schiuma e turbolenza-superficie, ma se lo strumento rileva la superficie di schiuma, penetra la schiuma, o riceve la riflessione di superficie liquida dipende dallo spessore della schiuma, dal contenuto liquido e dalle proprietà dielettriche.
La schiuma severa o persistente dovrebbe essere identificata durante la selezione delle applicazioni piuttosto che sinistra per il filtraggio post-installazione.
Dieci. Come dovrebbe la GWR Echo Processing essere capito?
Il moderno radar d'onda guidato industriale non seleziona normalmente solo il picco più alto dell'eco. L'elaborazione dei segnali può includere:
Valutazione eco-amplitude;
Rilevamento storico dell'eco;
Analisi a più eco;
Mapping a interferenze fissa;
Valutazione finale della sonda;
Soglie dinamiche e tracciamento obiettivo.
Metodi specifici come una “media commovente a 9 punti”, “punto minimo-slope”, o una particolare implementazione mediana-filtro non dovrebbero essere presentati come algoritmi GWR universali. Queste sono scelte di progettazione specifiche per l'implementazione.
11. Damping migliora la precisione di misura?
Damping migliora principalmentestabilità del display e dell'uscita. Non aumenta la precisione fondamentale di misura della distanza del trasmettitore radar.
L'umidità appropriata può ridurre:
Fluttuazioni superficiali a breve termine;
Perturbazioni di pompaggio temporanee;
Sistema di controllo jitter display.
L'umidità eccessiva può ritardare la risposta a un cambiamento di livello reale.
Principio di risoluzione dei problemi:Se il livello fa salti grandi o ripetuti, ispezionare la curva dell'eco, la sonda e le condizioni di installazione prima di aumentare l'umidità per nascondere il sintomo.
12. Le prestazioni interne dell'hardware influiscono sull'accuratezza?
Sì, ma questi sono principalmente fattori di progettazione a livello di produttore, piuttosto che impostazioni regolabili sul campo.
Le prestazioni interne possono comportare:
progettazione del segnale di impulso o ad alta frequenza;
Risoluzione di campionamento e misurazione del tempo;
rumore frontale analogico;
Gamma dinamica;
Stabilità della temperatura;
Prestazioni di elaborazione del segnale orologio e digitale.
Per gli utenti finali, l'approccio pratico è quello di selezionare l'apparecchiatura in base a accuratezza, ripetibilità, costante dielettrica minima, gamma massima, tipo di sonda e condizioni di processo piuttosto che tentare di modificare la larghezza di impulso o frequenza di campionamento interna.
13. La temperatura e la pressione causano direttamente l'errore GWR?
GWR utilizza la propagazione elettromagnetica, quindi le normali variazioni di temperatura e di pressione del gas non influenzano la misurazione nello stesso modo in cui la temperatura del gas influisce sulla velocità del suono ultrasonico.
Le condizioni di processo estreme possono ancora influenzare la misurazione indirettamente attraverso:
Modifiche delle proprietà dielettriche;
Piccoli cambiamenti termici nella lunghezza della sonda;
Effetti ad alta temperatura su guarnizioni e materiali meccanici;
condensazione o accumulo sulla sonda;
Cambiamenti nell'ambiente di processo in condizioni di alta pressione o vapore.
Le applicazioni ad alta temperatura e ad alta pressione dovrebbero quindi utilizzare un trasmettitore progettato per quelle condizioni di processo piuttosto che affidarsi a un semplice campo “fattore di correzione della temperatura. ”
14. GWR richiede la calibrazione effettiva del vuoto e del Full-Tank?
Di solito no. Gli strumenti GWR industriali moderni sono generalmente calibrati in fabbrica e commissionati inserendo o confermando:
Distanza di riferimento vuota;
Distanza di riferimento completa;
Lunghezza della sonda;
Impostazione media o dielettrica se applicabile;
Campo di uscita;
Parametri di applicazione.
Se sono disponibili punti noti affidabili, possono essere utilizzati per verificare la catena di misura completa.
15. Come si dovrebbe utilizzare la curva Echo per la risoluzione dei problemi?
| Sintomo | Primi controlli |
|---|---|
| Offset costante alto o basso | Piano di riferimento, valori vuoti / pieni, lunghezza della sonda, scalamento PLC |
| Improvvisato Salta a una posizione fissa | Interferenza fissa, accumulo, riflessione sul campo, eco end-of-probe |
| Perdita di eco a basso livello | Zona morta più bassa, fine sonda, bassa costante dielettrica, influenza serbatoio-bottom |
| Perdita di eco ad alto livello | Zona morta superiore, riflessione di connessione di processo, accumulo vicino al campo |
| Slow Drift | Probe accumulo, cambiamento medio, configurazione o modifiche di riferimento |
16. Punti pratici per migliorare la precisione di misurazione GWR
Confermare il riferimento di misura:controllare il piano di riferimento, i valori vuoti / pieni e la lunghezza della sonda.
Ispezione della sonda:cercare piegatura, contatto a parete, accumulo, o movimento anormale del cavo.
Confermare il mezzo:controllare le proprietà dielettriche, schiuma, condizioni di interfaccia e modifiche del prodotto.
Rivedere la curva dell'eco:identificare l'eco del prodotto reale, l'interferenza fissa e il segnale di fine sonda.
Controllare le zone morte superiori e inferiori:mantenere il livello operativo all'interno della regione di misura efficace.
Ottimizzare i parametri di applicazione:regolare tipo medio, tracciamento eco, e smorzamento solo se necessario.
Confronta con un riferimento affidabile:utilizzare il gauging manuale, un vetro di vista, o un altro riferimento affidabile dove disponibile.
Controllare il sistema di controllo:verifica 4–20 mA, HART o scalamento digitale nel PLC/DCS.
17. Parametri tecnici tipici
Le seguenti informazioni sono:selezione industriale generale riferimento, non una specifica universale per ogni modello radar a onde guidate METRAVON.
| Parametro | Configurazione industriale comune | Nota di selezione |
|---|---|---|
| Principio di misura | radar d'onda guidati / tempo di volo | Contatto misurazione del livello continuo |
| Tipo di sonda | Rod, cavo, coassiale | Selezionare in base alla gamma, alle condizioni medie e meccaniche |
| Ampiezza | Diversi metri a decine di metri | Sonde per cavi di uso comune |
| Accuratezza | Modelli di classe millimetri disponibili | Cavi lunghi, solidi e condizioni di processo complesse possono avere prestazioni diverse |
| Costante elettrica minima | Sonda e modello dipendente | Le sonde coassiali sono spesso utili per liquidi a basso dielettrico selezionati |
| Temperatura di processo | Varies ampiamente per modello | I progetti ad alta temperatura richiedono una costruzione di processo dedicata |
| Pressione di processo | Sottovuoto a varie classi di pressione | Dipende dalla connessione di processo e dalla progettazione di tenuta |
| Produzione | 4–20 mA/HART e altre interfacce digitali | Modello dipendente |
FAQ: Errore e precisione di misurazione radar d'onda guidata
Q1: Cosa dovrebbe essere controllato prima se GWR ha un offset di misura fisso?
A: Controllare il piano di riferimento, la configurazione vuoto/pieno, la lunghezza della sonda e la scalabilità PLC/DCS.
Q2: Il radar d'onda guidato ha zone morte?
A: Sì. Le regioni non misuranti superiori e inferiori esistono e variano a seconda del modello di sonda e trasmettitore.
Q3: Può problemi di misurazione costante della causa bassa dielettrica?
A: Sì. I prodotti a basso dielettrici di solito producono eco più deboli. La sonda appropriata e la selezione del trasmettitore sono più importanti che semplicemente aumentando il filtraggio.
Q4: Perché sono sonde coassiali spesso utilizzate per liquidi a basso dielettrici?
A: La struttura coassiale confina il campo elettromagnetico e fornisce condizioni di propagazione stabili.
Q5: Quali problemi possono causare l'accumulo di sonda?
A: il trucco può creare echi aggiuntivi, offset fissi, salti improvvisi, o la perdita del vero livello eco.
Q6: Aumentare l'umidità migliora l'accuratezza?
A: il Damping stabilizza principalmente l'output. Non migliora la precisione fondamentale di misura della distanza.
Q7: È necessaria una vera e propria calibrazione a vuoto e full-tank?
A: Di solito no. Gli strumenti GWR moderni sono generalmente configurati utilizzando la geometria del vaso e le distanze di riferimento note. I livelli di processo noti possono essere utilizzati per la verifica.
Q8: è una media mobile di 9 punti un algoritmo GWR standard?
A: No. È solo un possibile metodo di elaborazione del segnale e non deve essere presentato come algoritmo GWR industriale universale.
Q9: Il radar d'onda guidato è sempre più accurato del radar free-space?
A: No. Entrambe le tecnologie hanno strumenti di classe millimetri. La precisione effettiva dipende da modello, gamma, sonda o antenna e condizioni di processo.
Q10: Quali informazioni ha bisogno METRAVON per la risoluzione dei problemi GWR?
A: Si prega di fornire il modello del trasmettitore, il tipo di sonda e la lunghezza, il livello medio, effettivo, il livello indicato, le dimensioni della nave, le foto di installazione, la condizione della sonda, la curva dell'eco, la temperatura, la pressione e i dati di configurazione.
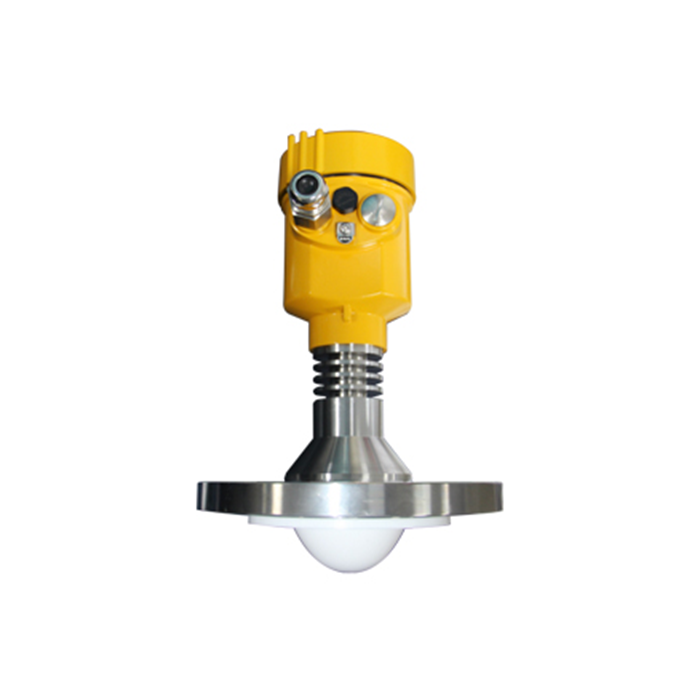
Conclusioni
L'errore di misura del radar d'onda guidato non è semplicemente un problema software. Le cause di campo comuni includonoconfigurazione di riferimento, zone morte superiori e inferiori, proprietà dielettriche, selezione della sonda, accumulo, installazione meccanica e identificazione echo errata.
I moderni strumenti GWR industriali utilizzano tecniche avanzate multi-eco e di tracciamento del segnale, quindi l'ottimizzazione del campo pratico dovrebbe concentrarsi sulla corretta selezione, installazione, diagnostica eco e verifica di riferimento piuttosto che tentare di modificare i parametri di campionamento interno o di generazione di impulsi.
Gli strumenti radar ad onda guidati METRAVON devono essere selezionati in base alle proprietà dielettriche, alla gamma, alla configurazione della sonda, alla temperatura e alla pressione di processo, alla tendenza all'accumulo e alle condizioni di installazione meccanica. La corretta configurazione e l'analisi eco possono migliorare significativamente la stabilità a lungo termine e ridurre i salti di livello anormali.
