Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais
Guide d'installation, de mise en service et d'exploitation des émetteurs de niveau radar
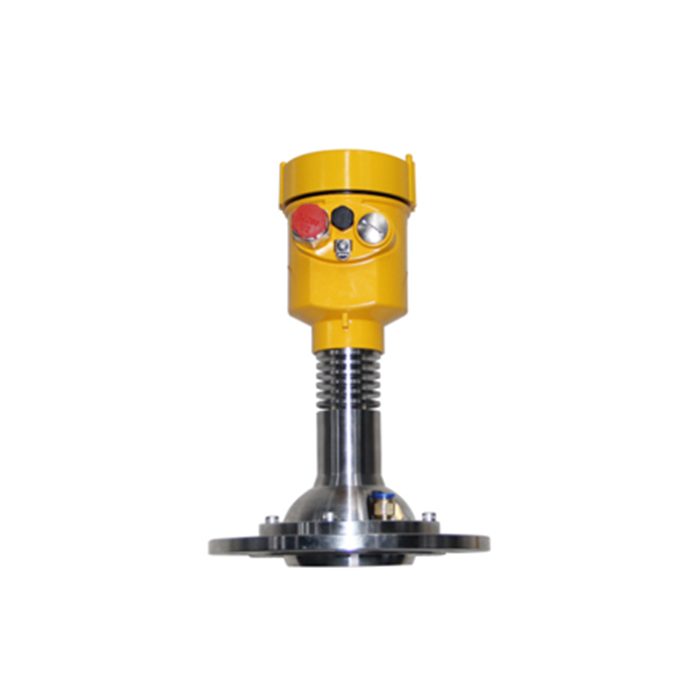
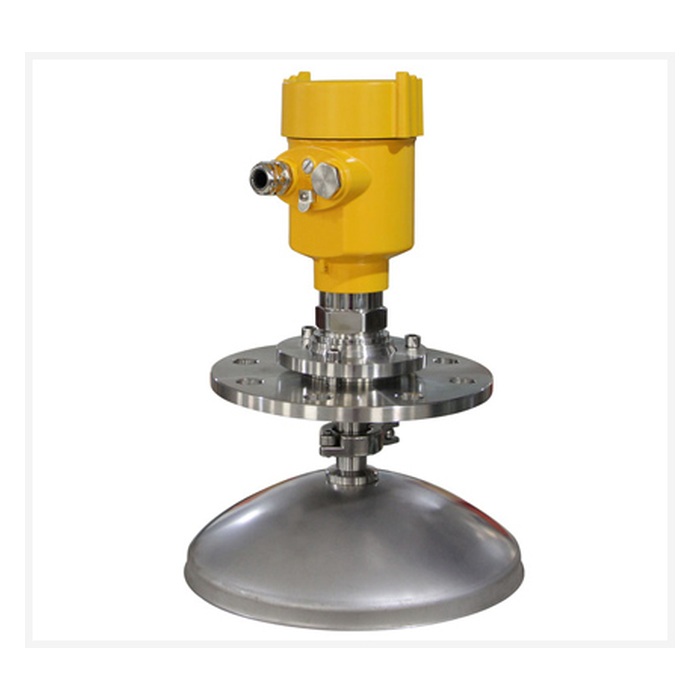
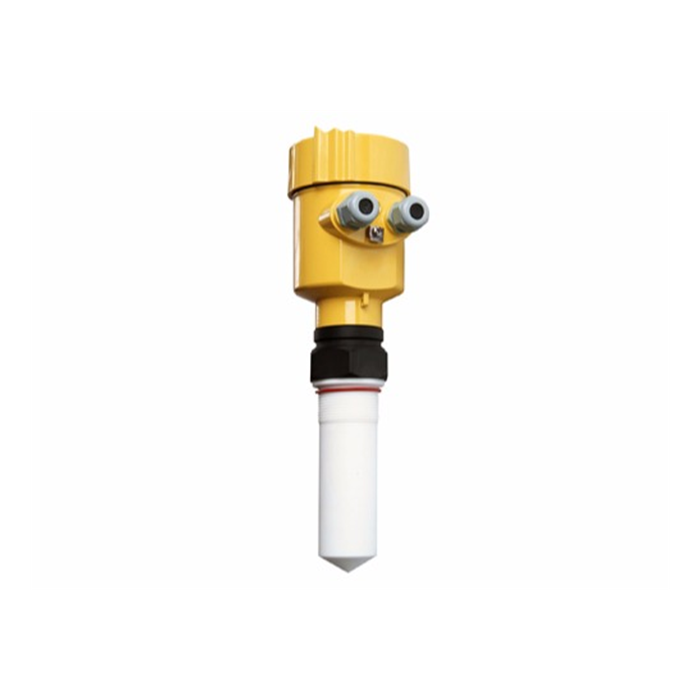
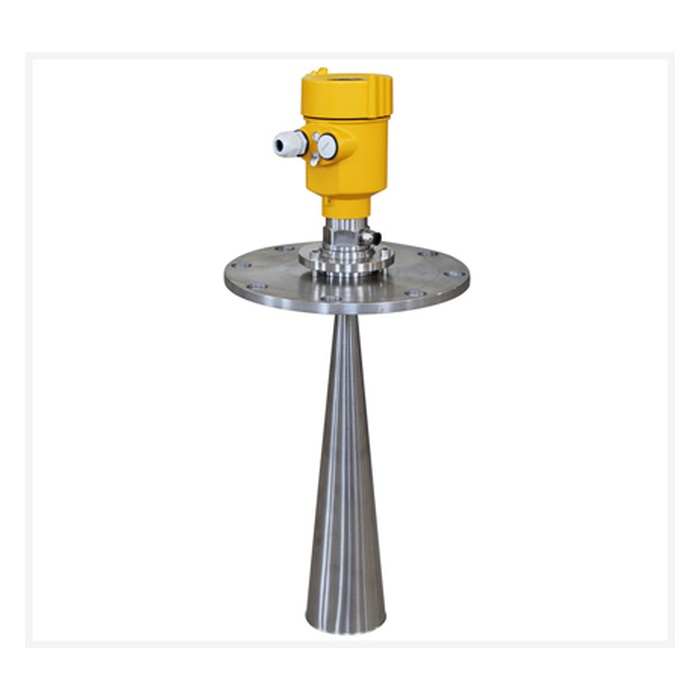
. Ces émetteurs utilisent des ondes électromagnétiques pour mesurer la distance entre le capteur et la surface du matériau, puis convertissent cette distance en niveau de liquide ou de matériau en vrac (solide) en fonction de la hauteur de référence configurée. Le radar sans contact peut être appliqué aux eaux, aux huiles, aux produits chimiques, aux boues, aux poudres, aux granulés et à d'autres matériaux en vrac, sans que l'élément de détection doive rester immergé dans le procédé.
La stabilité des mesures à long terme dépend de la sélection de l'instrument, de la position de montage, de la géométrie du récipient, de la réflectivité du milieu et des paramètres de mise en service. Un montage approprié réduit les échos d'interférence fixes, tandis qu'un réglage correct de la portée, du réglage vide/plein, du amortissement et des paramètres d'échos faux améliore la fiabilité des mesures dans des conditions de procédé réelles.
1. Comment fonctionne un émetteur de niveau radar ?
L'antenne radar émet des ondes électromagnétiques vers la surface du procédé. Ces ondes sont réfléchies par la surface liquide ou solide, puis captées par l'antenne. L'instrument calcule la distance séparant l'appareil de la surface du matériau à partir du temps de propagation du signal, ou, dans le cas du radar FMCW, à partir de la différence de fréquence entre les signaux émis et reçus.
Niveau = Hauteur de référence − Distance entre le radar et la surface du matériau
Le radar ne dépend pas de la vitesse du son dans l'air et peut fonctionner dans un vide. Il s'adapte généralement bien aux variations normales de température de l'air, de pression et d'écoulement d'air. Ses performances réelles dépendent toutefois des propriétés diélectriques, de la conception de l'antenne, de la vapeur, de la mousse, de la condensation ainsi que de la géométrie d'installation.
2. Quelles informations relatives au processus doivent être vérifiées avant l'installation ?
Milieu de processus ;
Déterminer si l'application concerne un liquide, une suspension, un poudre, des granulés ou des solides en vrac ;
Distance de mesure maximale ;
Déterminer la distance maximale entre le point de montage du capteur et le niveau le plus bas prévu.
Température et pression :
— Les conditions du procédé doivent rester dans les limites nominales de l'instrument sélectionné.
— Géométrie du récipient :
— Identifier le diamètre du récipient, sa hauteur, les buses, les agitateurs, les poutres, les enroulements, les échelles et les points de remplissage.
— Pour les récipients déjà en service, toute bride, toute connexion fileté ou toute ouverture de procédé doit être manipulée conformément aux procédures de sécurité en vigueur sur site.La pression, la température élevée et les fluides de processus dangereux doivent être isolés de manière sécurisée avant le début des travaux d'installation ou de maintenance.
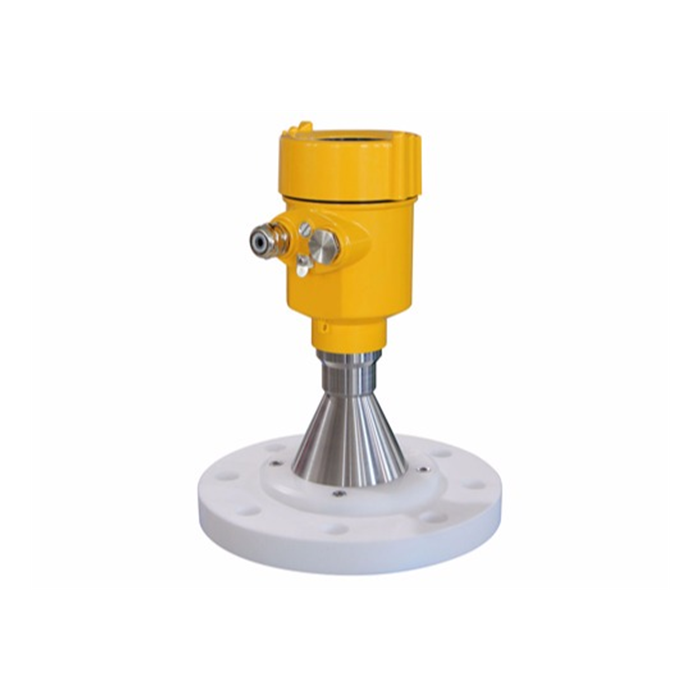
– 3. Où doit-on installer un émetteur de niveau à radar ?
Le radar sans contact est généralement installé au sommet d'un navire ou d'un silo. La position privilégiée assure un trajet dégagé entre l'antenne et la surface du matériau, tout en minimisant la présence d'éléments fixes au sein du faisceau principal du radar.
La distance par rapport à la paroi du navire dépend de la fréquence du radar, de la taille de l'antenne, de l'angle de faisceau et de la géométrie du navire. Un radar à faisceau large peut nécessiter un espace de sécurité plus important par rapport à la paroi, tandis qu'un radar à faisceau étroit80GHzLe radar offre souvent une plus grande flexibilité en zone proche des parois des navires. La position finale de montage doit être choisie en fonction des caractéristiques du faisceau et des exigences d'installation du modèle retenu.
Éviter de remplir les flux
Les fluides entrants, les jets et les particules solides en chute peuvent obstruer la surface effective du matériau et générer des échos instables.
Évitez les obstacles fixes.
Les faisceaux, les conduites, les bobines de chauffage et les agitateurs peuvent provoquer des échos d'interférence fixes.
Assurez un trajet de faisceau dégagé.
Veillez à ce que le faisceau principal du radar reste aussi dégagé que possible afin de réduire les réflexions indésirables.
Utiliser un montage stable.
Les brides, les filetages et les supports de montage doivent rester rigides et préserver l'orientation de l'antenne.
4. Le montage central est-il adapté ?
L'adéquation du montage au centre dépend de la géométrie du navire ainsi que des caractéristiques du faisceau radar. Pour les navires de forme ronde ou en dôme et symétriques, des réflexions multiples plus intenses peuvent se former près du centre ; c'est pourquoi certaines applications de radars à faisceau large optent pour un montage décalé.
Pour les navires dotés d'un fond conique, le montage au centre peut présenter un avantage dans des cas d'usage spécifiques, car le faisceau radar peut alors atteindre la partie la plus basse du navire de manière plus directe.Les radars à faisceau étroit modernes offrent également une plus grande flexibilité ; la position finale doit donc être choisie en fonction du navire et du modèle de radar.
5. Que faut-il prendre en compte lors de l'installation d'une buse ? Les instruments radar
sont fréquemment installés sur une buse de processus courte. Le diamètre, la longueur de la buse ainsi que la position de l'antenne peuvent influencer la propagation du signal. Des buses longues ou étroites, ou encore des soudures internes et des marches, peuvent générer des réflexions supplémentaires.
| Élément de buse | Exigence générale |
|---|---|
| Diamètre | Sélectionner en fonction de la taille de l'antenne, de la fréquence radar et des fiches techniques du produit |
| Longueur | La longueur doit être aussi courte que possible ; la longueur admissible dépend du diamètre et de la conception de l'antenne |
| Position de l'antenne | Pour certains modèles, la face de l'antenne doit dépasser la buse |
| Surface interne | Assurez une surface lisse et minimisez les filets de soudure, les marches, les bords vifs ainsi que tout autre élément fortement réfléchissant. |
6. En quoi l'installation diffère-elle pour les liquides et les solides en vrac ?
Pour les applications classiques avec des liquides, l'antenne radar est généralement orientée de façon aussi perpendiculaire que possible à la surface moyenne du liquide, afin que le signal réfléchi soit efficacement renvoyé vers l'antenne.
Les surfaces de solides en vrac sont généralement inclinées. La position de montage et l'orientation de l'antenne doivent donc prendre en compte le point de remplissage, l'orifice de sortie, la hauteur du silo ainsi que la surface du matériau prévue. Les silos de grande taille peuvent utiliser une bride réglable ou un dispositif de guidage afin d'orienter le faisceau vers une zone de mesure représentative.
– 7. Que faut-il prendre en compte pour des milieux à faible permittivité ?
L'intensité de l'écho radar est liée aux propriétés diélectriques du milieu. Les liquides à faible constante diélectrique produisent généralement des réflexions de surface plus faibles ; c'est pourquoi un domaine dynamique radar approprié, une conception adéquate de l'antenne ainsi qu'un traitement efficace du signal revêtent une importance cruciale.
À faible intensité, une partie de l'énergie du radar peut traverser le liquide et générer un écho provenant du fond du réservoir. Le comportement de mesure dépend donc des propriétés diélectriques du liquide, de la profondeur du liquide, de la géométrie du fond du réservoir et du traitement signalé par l'instrument. Le type de réservoir, sa hauteur ainsi que la configuration de son fond doivent être correctement définis lors de la mise en service.
8. Comment faut-il gérer la mousse, les mouvements de surface et l'agitation ?
La mousse, les mouvements de surface importants et l'agitation peuvent modifier l'intensité et la stabilité de l'écho radar. L'effet d'une mousse persistante dépend de l'épaisseur de la mousse, de sa teneur en eau, des caractéristiques du milieu, de la fréquence du radar et de la conception de l'antenne.
Pour les surfaces liquides dynamiques, la position de montage privilégiée est située à distance des agitateurs, des zones d'impact lors du remplissage et des turbulences sévères. L'amortissement et le filtrage doivent alors être configurés en fonction des exigences réelles de réponse du procédé. Pour certaines applications spécifiques à la mousse, il peut être nécessaire de comparer différentes fréquences radar ou d'utiliser un radar à ondes guidées.
9. Quels sont les modes de mise en service disponibles ?
Les modes de mise en service dépendent du modèle radar et de l'interface de communication.Les transmetteurs industriels peuvent prendre en charge l'une ou plusieurs des fonctionnalités suivantes :
Affichage local et boutons.
Permet de configurer la plage de mesure, le type de milieu, l'amortissement ainsi que les paramètres de sortie.
: Logiciel de configuration pour PC.
: Utile pour l'analyse de courbes d'écho, le diagnostic et la configuration détaillée des paramètres.
: Communication numérique.
: Les modèles HART ou RS485 Modbus RTU permettent la lecture et la configuration des paramètres via des outils compatibles.
Outils de configuration pour appareils portables
Certaines versions de HART et de communication industrielle peuvent être mises en service à l'aide de communicateurs portables compatibles.
10. Quels paramètres doivent être configurés lors de la mise en service initiale ?
| Paramètre de mise en service | Fonction |
|---|---|
| Plan de référence | Définit la référence de départ pour la mesure de distance, souvent liée à la surface d'étanchéité de la bride ou à un point de référence du capteur spécifié. |
| : Réglage « Vide » / 0 % ; | : Définit la distance entre le capteur et le point de mesure le plus bas ; |
| : Réglage « Plein » / 100 % ; | : Définit la distance entre le capteur et le point de mesure le plus haut ; |
| : Type de fluide. | Permet d'optimiser le traitement du signal pour les liquides, les solides et diverses conditions d'écho. |
| : Paramètres du récipient. | : Inclut la hauteur du récipient, la géométrie du fond du réservoir ainsi que d'autres informations dépendantes du modèle. |
| : Amortissement / Temps de réponse. | : Équilibre entre la vitesse de réponse des mesures et la stabilité de la sortie. |
| : Échelle de sortie. | Cartes de sortie de 4 à 20 mA ou d'une autre sortie vers la plage de mesure configurée de 0 à 100 % : |
| Paramètres de communication ; | RS485 : versions nécessitant l'adresse du dispositif, le débit baud et les paramètres Modbus applicables ; |
| Suppression des échos faux ; | Réduction des interférences dues aux parois des conduites, aux faisceaux, aux tuyaux et aux autres structures fixes ; |
11. L'ajustement en position « vide » et « plein » exige-t-il qu'un réservoir soit effectivement vide ou plein ?Les émetteurs de niveau radar modernes
peuvent généralement être configurés à l'aide de dimensions d'installation connues. Le réservoir n'a pas besoin d'être entièrement vidé ou rempli pour effectuer les réglages initiaux aux niveaux 0 % et 100 %.
L'installateur peut saisir la distance connue entre le plan de référence et les points de mesure les plus bas et les plus hauts, puis vérifier que les valeurs configurées correspondent aux niveaux réels du processus lors de la mise en service.
– 12. Qu'est-ce que l'apprentissage par faux écho ?
– Les parois des récipients, les buses, les faisceaux, les tuyaux, les agitateurs et autres structures fixes peuvent provoquer des réflexions radar.L'apprentissage par faux échos enregistre ces réflexions stationnaires et en réduit l'impact lors des mesures normales.
Le niveau réel du processus doit être connu pendant le processus d'apprentissage, et la plage d'apprentissage doit être définie conformément aux instructions du produit, afin que l'écho réel soit correctement identifié. Une position de montage appropriée constitue la base d'une suppression efficace des échos faux.
13. Que faut-il vérifier après la mise en service ?
Le niveau affiché correspond au niveau réel.
La distance ou la valeur de jeu est appropriée.
La sortie 4–20 mA correspond à la plage configurée.
La communication HART ou RS485 est stable.
Les fonctions d'alarme haute/basse ou de relais fonctionnent correctement lorsque cela s'applique.
La courbe d'écho ne met pas en évidence de réflexions fixes inattendues dominantes.
: Il est préférable de vérifier la mesure à plusieurs niveaux du processus, plutôt qu'à un seul point. Pour les applications à long terme, on peut également utiliser les données d'évolution du PLC, du DCS ou de SCADA afin de confirmer que le niveau mesuré suit fidèlement les variations réelles du processus.
14.Problèmes d'exploitation courants et points d'inspection :
| – État observé ; | – Cause possible ; | – Direction d'inspection ; |
|---|---|---|
| – Sauts de lecture ; | – Obstacles fixes, déplacement de la surface ou échos faux ; | – Vérifier la position de montage, la courbe d'écho et les paramètres d'échos faux ; |
| – Lecture anormalement basse ; | – Écho provenant d'un milieu à faible permittivité ou du fond du réservoir. | Vérifier les paramètres du milieu, la hauteur du récipient et la géométrie du fond : |
| – Déperdition d'écho au niveau supérieur ; | – Interférences à courte distance, réflexion au niveau de la buse ou contamination de l'antenne ; | – Inspection des structures à courte distance, de la position de l'antenne et de toute contamination ; |
| – Niveau instable entre le milieu fluide et le matériau solide ; | – Surface inclinée, présence de poussière ou réflexions multiples ; | – Optimisation de l'orientation.Paramètres intermédiaires et filtrage ; |
| Dérive à long terme ou instabilité ; | Accumulation d'électricité sur l'antenne, condensation ou modifications du montage ; | Inspection de l'état de l'antenne, de la structure de montage et de l'état d'écho ; |
15. Fonctionnement et maintenance de routine
Le radar sans contact ne comporte aucune pièce mécanique en mouvement exposée en permanence au milieu de processus, ce qui rend les besoins en maintenance courante généralement minimes. Toutefois, une exploitation à long terme devrait toujours inclure des inspections périodiques de l'accumulation de condensation sur l'antenne, de la condensation elle-même, du scellement des câbles, de la structure de montage ainsi que de l'état du signal de sortie.
Pour les applications poussiéreuses, visqueuses ou sujettes à la condensation, les intervalles d'inspection et de nettoyage peuvent être déterminés en fonction du taux réel d'accumulation de débris. Des paramètres de configuration essentiels — plage de mesure, type de fluide, amortissement, étalonnage de la sortie et paramètres de communication — peuvent également être sauvegardés afin de faciliter la maintenance et la récupération futures.
| FAQ |
| Q1 : À quelle distance du mur du récipient doit être installé un émetteur de niveau radar ?
A1 : La distance dépend de l'angle du faisceau, de la conception de l'antenne, du diamètre du navire et des obstacles internes. Faisceau étroit80GHzLe radar offre généralement une plus grande flexibilité d'installation en zone proche de la paroi.
Q2 : La mise en service du radar nécessite-t-elle un réservoir vide ?
A2 : Les réglages initiaux de la portée peuvent généralement être définis à partir des dimensions d'installation connues, puis vérifiés en fonction des conditions réelles du processus.
Q3 : Quels paramètres sont normalement requis lors de la mise en service ?
A3 : Les paramètres typiques comprennent la plage de mesure, les distances à vide et à pleine charge, le type de milieu, les paramètres du récipient, l'amortissement, l'échelle de sortie et les paramètres de communication.
Q4 : Pourquoi un émetteur radar peut-il afficher un niveau erroné ?\n
\nR : Les parois des récipients, les faisceaux, les agitateurs, les conduites et les buses peuvent générer des réflexions fixes. Un montage approprié et la suppression des échos faux permettent de distinguer ces signaux de l'écho réel du niveau.\n
\nQ5 : Le radar peut-il mesurer des liquides contenant de la mousse ?\n
\nR : Les performances dépendent de l'épaisseur de la mousse, de la teneur en eau, des propriétés du milieu et de la fréquence du radar. Une mousse épaisse et persistante doit être évaluée lors de la sélection du produit.
Q6 : Quels facteurs peuvent entraîner des mesures anormales à faible niveau ?
A6 : Les liquides à faible permittivité peuvent produire de faibles échos de surface, tandis que les réflexions au fond du réservoir deviennent plus significatives. Il convient de vérifier le type de milieu, la hauteur du réservoir, la géométrie du fond ainsi que les courbes d'écho.
Q7 : Quels paramètres doivent être configurés pour un émetteur radar RS485 ?
A7 : Outre les paramètres de mesure, il est nécessaire de configurer l'adresse d'appareil Modbus, le débit baud et les paramètres de communication applicables, et de vérifier les registres requis.
Q8 : Comment l'installateur peut-il vérifier que la position de montage est appropriée ?
A8 : Évaluer la lecture de niveau réelle, la courbe d'écho, l'intensité du signal et la stabilité à différents niveaux de processus. Un écho de processus fort, associé à des interférences fixes limitées, indique généralement un montage approprié.
— Conclusion.
Une installation et une mise en service correctes constituent la base d'une mesure de niveau par radar fiable. La conception de la fixation doit prendre en compte la géométrie du navire, l'angle de traverse, la position de remplissage, les dimensions de la buse ainsi que les structures internes. La mise en service doit ensuite définir la plage de mesure appropriée, les points vide et plein, le type de fluide, le système d'amortissement, l'échelle de sortie et les paramètres de communication.
Les milieux à faible permittivité, les mousses, les surfaces en mouvement intense, les silos de matière en volume solide ainsi que les structures complexes de récipients peuvent nécessiter une optimisation supplémentaire par l'analyse de la courbe d'écho et la suppression des échos faux. Après la mise en service, le niveau réel, la sortie analogique, la communication numérique et les données d'évolution doivent être vérifiés afin de confirmer les performances du système.
METRAVONLes produits de mesure à radar peuvent être configurés en fonction du milieu de procédé, de la plage de mesure, de la température de procédé, de la pression de procédé, de la géométrie du récipient ainsi que des exigences relatives à l'interface d'automatisation, en permettant l'intégration avecPLC, DCS, RTU et systèmes de surveillance à distance pour des mesures industrielles stables et évolutives.