


 Anglais
 Chinois
 Espagnol
 Russe
 Portugais
 Allemand
 Indonésien
 Thaï
 Vietnamien
 Arabe
 Italien
 Turc
 Polonais
 Japonais


Guide d'amélioration du diagnostic et de l'exactitude du radar de mesure des ondes guidées de METRAVON
Le radar à ondes guidées (GWR) utilise une tige, un câble ou une sonde coaxiale pour guider les impulsions électromagnétiques vers le milieu de procédé. Lorsque le signal atteint un changement de propriétés diélectriques, comme la surface d'un liquide ou une interface entre deux produits, une partie du signal est réfléchie à l'émetteur. L'instrument calcule la distance par rapport au temps de déplacement du signal.
Comme le champ électromagnétique est guidé par la sonde, le GWR est généralement moins sensible que le radar de l'espace libre aux parois des réservoirs, aux structures de support et aux conditions de l'espace gazier. Cependant, le rendement de la mesure peut encore être affecté parparamètres de référence, type de sonde, propriétés diélectriques, zones supérieures et inférieures non mesurées, accumulation, installation mécanique et interprétation de l'écho.
L'amélioration de la précision du GWR n'est donc pas simplement une question de filtrage croissant. La première étape consiste à identifier la source réelle de l'erreur et à corriger l'installation, la sonde, la configuration ou l'état du processus.
1. Quelles sont les causes de l'erreur de mesure du radar d'ondes guidées?
Paramètres de référence incorrects
De mauvaises valeurs vides/plein, longueur de la sonde ou plan de référence peuvent créer un décalage de niveau fixe.
Erreur d'identification de l'écho
Les réflexions en champ proche, les échos en bout de sonde, l'accumulation ou l'interférence fixe peuvent concurrencer l'écho produit.
Faible produit Echo
Les milieux à faible diélectrique produisent des réflexions plus faibles et imposent de plus grandes exigences à la sélection des sondes et au traitement des signaux.
État du son
L'accumulation, la flexion, le contact mural, le mouvement du câble ou la charge mécanique peuvent modifier la propagation normale du signal.
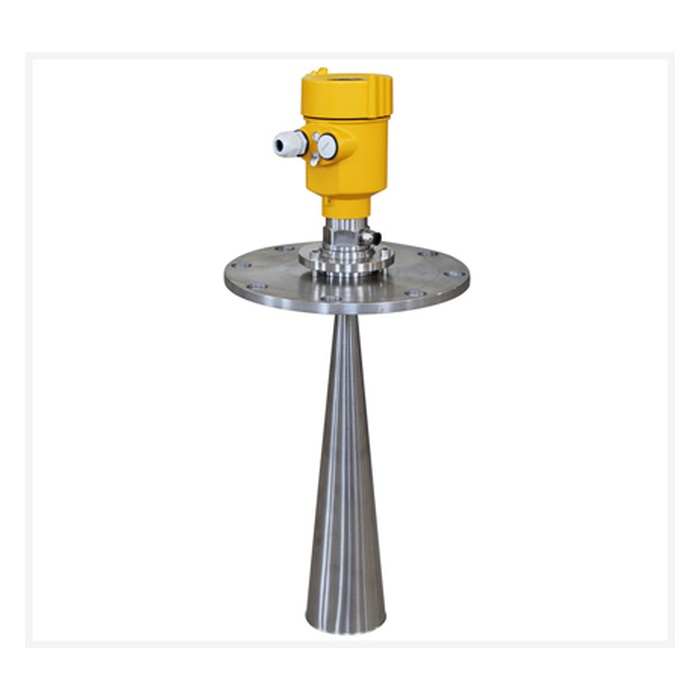
2. Pourquoi les paramètres de référence sont-ils une source commune d'erreur fixe?
GWR mesure directement la distance entre le plan de référence de l'instrument et la surface du produit. Si le système de commande doit être mesuré à partir du fond de la citerne, la configuration de l'émetteur doit correctement relier le plan de référence à la géométrie du bateau.
Les erreurs de configuration communes comprennent:
Confissage de la face, de la référence du filetage et du point de départ de la sonde;
l'entrée incorrecte de la distance vide;
En utilisant la longueur totale de la sonde comme plage de mesure efficace;
Ignorer les régions non mesurées supérieures ou inférieures;
Un décalage entre l'émetteur et l'échelle PLC/DCS.
Si le niveau indiqué reste supérieur ou inférieur au niveau réel d'une quantité approximativement constante, la configuration de référence et l'échelle du système de contrôle doivent être vérifiées avant de modifier le filtrage des signaux.
3. Le radar à ondes guidées a-t-il des zones supérieures et inférieures mortes?
Oui.
Près de la connexion du processus, le couplage des émetteurs, les structures mécaniques et le signal lancé peuvent créer une forte région proche du champ. Ceci est communément décrit comme une zone morte supérieure, une distance de blocage ou une limite de champ proche.
Une région de non-mesure inférieure peut aussi exister près de l'extrémité de la sonde, surtout lorsque l'écho produit est faible, que le fond du récipient est proche de l'extrémité de la sonde ou que la réflexion de fin de sonde est forte.
Les distances exactes supérieures et inférieures dépendent du modèle et devraient être tirées de la documentation du produit plutôt que représentées par un numéro universel.
Note de sélection :Les niveaux d'exploitation maximal et minimal doivent rester dans la zone de mesure efficace spécifiée pour l'émetteur et la sonde sélectionnée.
4. Comment les propriétés diélectriques affectent-elles la mesure du GWR?
Les réflexions GWR sont produites par un changement de propriétés diélectriques le long de la sonde. Un produit à faible constante diélectrique produit normalement un écho de surface plus faible.
Les facteurs importants sont les suivants :
Type de sonde;
Distance de mesure;
Connexion de processus;
structures métalliques à proximité;
l'émetteur et #39; s faible capacité de détection d'écho.
Les sondes coaxiales fournissent un champ électromagnétique fortement confiné et sont souvent utiles pour certains liquides à faible diélectrique. La constante diélectrique minimale mesurable dépend du modèle et de la sonde.
Pour les milieux à faible diélectrique, il est plus important de choisir la sonde et l'émetteur appropriés que de simplement augmenter le filtrage.
5. Comment la tige, le câble et les sondes coaxiales diffèrent-ils?
| Type de sonde | Caractéristiques typiques | Précision / Considérations d'installation |
|---|---|---|
| Sonde de Rod | Rigide et adapté pour la mesure des liquides de courte à moyenne portée | Évitez la flexion, le contact mural et la proximité excessive des grandes structures métalliques |
| Sonde de câble | Convient pour des gammes plus longues et des applications groupées sélectionnées | Considérez le mouvement, le chargement en traction, l'ancrage et la précision sur de longues longueurs de sonde |
| Sonde coaxiale | Champ électromagnétique hautement contrôlé | Utile pour certains liquides à faible diélectrique, mais l'accumulation ou le blocage à l'intérieur de la structure coaxiale doit être considéré |
Tous les instruments GWR ne doivent pas recevoir une spécification universelle de précision. Le type de sonde, la longueur de la sonde, le milieu et la portée peuvent influencer les performances réelles.
6. Pourquoi le buildup peut provoquer des sauts de niveau?
La construction modifie l'environnement diélectrique autour de la sonde et peut créer des réflexions supplémentaires ou affaiblir le véritable écho produit-surface.
Les symptômes typiques comprennent:
décalage lent;
Sauts brusques vers une position fixe incorrecte;
Mauvaise détection à faible niveau;
Plusieurs échos concurrents;
Une lecture non nulle lorsque le navire est vide.
Pour les supports d'accumulation, l'approche préférée est d'améliorer la sélection et l'installation des sondes avant de compter sur le filtrage.
Les mesures possibles sont les suivantes :
Choisir une sonde mieux adaptée au revêtement ou à l'accumulation;
éviter l'impact direct du remplissage;
Nettoyage périodique de la sonde;
Utiliser la courbe d'écho pour diagnostiquer les reflets de revêtement;
Utilisation des fonctions d'accumulation-compensation ou de diagnostic disponibles lorsqu'elles sont prises en charge.
7. L'intérieur du réservoir affecte-t-il le radar à ondes guidées?
Le GWR est généralement moins sensible que le radar de l'espace libre aux parois des réservoirs, aux poutres et aux structures internes ordinaires parce que le champ est concentré autour de la sonde.
Cependant, les structures métalliques à proximité, le contact direct de la sonde au mur ou une sonde à câble qui oscille et frappe à plusieurs reprises l'équipement interne peuvent encore causer des signaux anormaux.
Les bonnes pratiques d'installation comprennent:
Éviter tout contact direct entre la sonde et la paroi de la citerne;
Éviter l'impact direct du flux de remplissage;
Compte tenu de l'ancrage ou de la pondération du fond pour les sondes à câbles longs, le cas échéant;
S'assurer que la sonde ne peut être empêtrée dans un agitateur;
suivre le fabricant et le numéro 39; s les exigences d'apurement près de la connexion du processus.
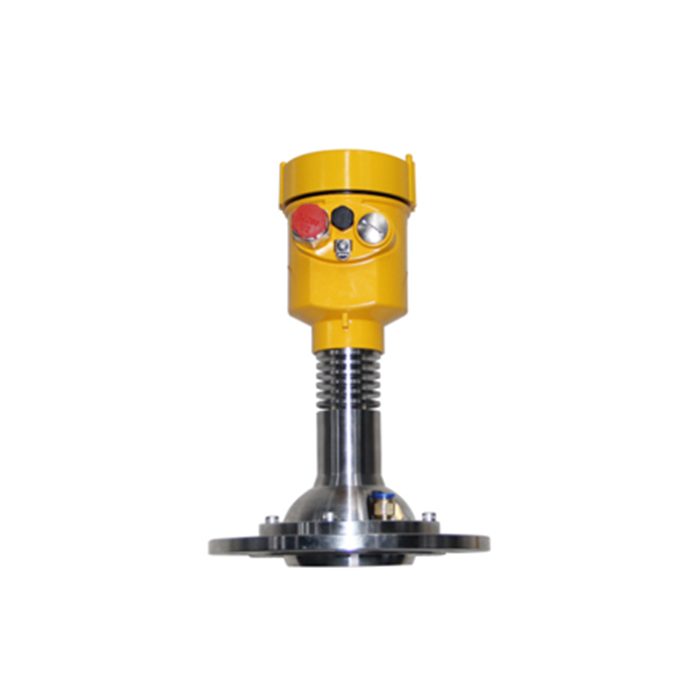
8. L'agitation et la turbulence affectent-elles le GWR?
Comme le champ électromagnétique suit la sonde, le GWR fonctionne souvent bien sur des surfaces liquides turbulentes. Cependant, une agitation sévère peut créer des problèmes mécaniques tels que :
Mouvement par câble;
flexion des sondes;
Impact mécanique;
Contact de sonde à paroi.
La performance de mesure électrique et la charge mécanique de la sonde doivent donc être évaluées.
9. GWR n'est-il pas complètement affecté par la mousse?
Pas du tout.
Le GWR fonctionne souvent bien dans les applications de mousse et de surface turbulente, mais si l'instrument détecte la surface de mousse, pénètre la mousse, ou reçoit la réflexion de surface liquide dépend de l'épaisseur de la mousse, de la teneur en liquide et des propriétés diélectriques.
Une mousse sévère ou persistante doit être identifiée lors de la sélection de l'application plutôt que laissée au filtrage post-installation.
10. Comment le traitement Echo GWR devrait-il être compris?
Le radar à ondes guidées industrielles modernes ne sélectionne normalement pas seulement le pic d'écho le plus élevé. Le traitement des signaux peut comprendre:
Évaluation de l'écho-amplitude;
Suivi historique des échos;
Analyse des échos multiples;
la cartographie des interférences fixes;
Évaluation de fin de projet;
Seuils dynamiques et suivi des cibles.
Des méthodes spécifiques telles qu'une moyenne mobile de 9 points, un point de pente minimal ou une mise en œuvre d'un filtre médian particulier ne devraient pas être présentées comme des algorithmes GWR universels. Ce sont des choix de conception spécifiques à la mise en oeuvre.
11. Les barrages améliorent-ils l'exactitude des mesures?
L'abattage s'améliore principalementstabilité de l'affichage et de la sortie. Elle n'augmente pas la précision fondamentale de mesure de distance de l'émetteur radar.
Un amortissement approprié peut réduire :
fluctuations de surface à court terme;
les perturbations temporaires de démarrage de la pompe;
Système de contrôle affichage jitter.
Un amortissement excessif peut retarder la réponse à un changement de niveau réel.
Principe de dépannage :Si le niveau fait des sauts importants ou répétés, inspecter la courbe d'écho, la sonde et les conditions d'installation avant d'augmenter l'amortissement pour cacher le symptôme.
12. La performance du matériel interne affecte-t-elle l'exactitude?
Oui, mais ce sont surtout des facteurs de conception au niveau du fabricant plutôt que des paramètres réglables sur le terrain.
La performance interne peut comprendre:
la conception des signaux pulsés ou à haute fréquence;
la résolution de l'échantillonnage et de la mesure du temps;
bruit frontal analogique;
Plage dynamique;
stabilité à la température;
L'horloge et la performance numérique de traitement du signal.
Pour les utilisateurs finals, l'approche pratique consiste à sélectionner l'équipement en fonction de la précision publiée, de la répétabilité, de la constante diélectrique minimale, de la portée maximale, du type de sonde et des conditions de procédé plutôt que de tenter de modifier la largeur de l'impulsion ou la fréquence de prélèvement interne.
13. La température et la pression provoquent-elles une erreur GWR?
Le GWR utilise la propagation électromagnétique, de sorte que les variations de température et de pression de l'espace gazeux ordinaire n'influencent pas la mesure de la même façon que la température du gaz affecte la vitesse sonore ultrasonore.
Les conditions extrêmes du processus peuvent encore influencer indirectement la mesure par:
Modification des propriétés diélectriques;
Petits changements thermiques dans la longueur de la sonde;
Effets à haute température sur les joints et les matériaux mécaniques;
la condensation ou l'accumulation sur la sonde;
Changements dans l'environnement du procédé sous haute pression ou vapeur.
Les applications à haute température et à haute pression devraient donc utiliser un émetteur conçu pour ces conditions de procédé plutôt que de s'appuyer sur un simple facteur de correction de température de champ. C'est-à-dire
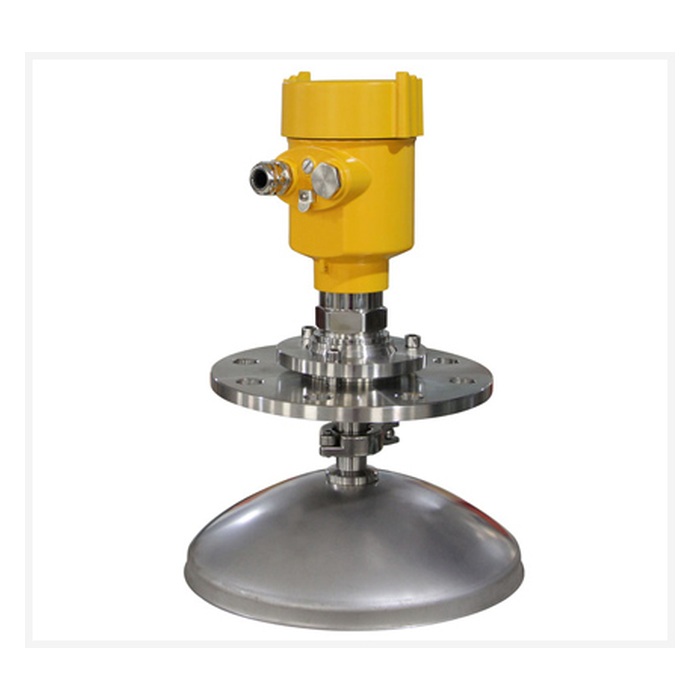
14. GWR exige-t-il un étalonnage réel vide et complet?
Habituellement pas. Les instruments GWR industriels modernes sont généralement étalonnés en usine et commandés en entrant ou en confirmant:
Distance de référence vide;
Distance de référence complète;
Longueur des sondes;
un réglage moyen ou diélectrique, le cas échéant;
Plage de sortie;
Paramètres d'application.
Si des points de niveau connus fiables sont disponibles, ils peuvent être utilisés pour vérifier la chaîne de mesure complète.
15. Comment la courbe Echo devrait-elle être utilisée pour le dépannage?
| Symptôme | Premiers contrôles |
|---|---|
| Constante Haute ou Basse Offset | Plan de référence, valeurs vides/plein, longueur de la sonde, échelle PLC |
| Saut brusque vers une position fixe | Interactions fixes, accumulation, réflexion sur le terrain proche, écho en fin de sonde |
| Perte d'écho à bas niveau | Zone morte inférieure, extrémité de la sonde, faible constante diélectrique, influence du fond du réservoir |
| Perte d'écho à haut niveau | Zone morte supérieure, réflexion de connexion de processus, accumulation de champs proches |
| Dérive lente | Configuration des sondes, changement de support, modification de configuration ou de référence |
16. Étapes pratiques pour améliorer la précision de mesure du GWR
Confirmer la référence de mesure:vérifier le plan de référence, les valeurs vides/plein et la longueur de la sonde.
Inspecter la sonde:rechercher le pliage, le contact mural, l'accumulation ou le mouvement anormal du câble.
Confirmer le support:vérifier les propriétés diélectriques, la mousse, les conditions d'interface et les changements de produit.
Examiner la courbe d'écho :identifier l'écho réel du produit, les interférences fixes et le signal de bout de sonde.
Vérifier les zones mortes supérieures et inférieures:maintenir le niveau d'exploitation à l'intérieur de la zone de mesure efficace.
Optimiser les paramètres de l'application :ajuster le type moyen, le suivi de l'écho et l'amortissement seulement le cas échéant.
Comparer avec une référence fiable:utiliser une jauge manuelle, un verre de vue ou une autre référence fiable lorsque disponible.
Vérifiez le système de contrôle:vérifier l'échelle numérique de 4 à 20 mA, HART ou PLC/DCS.
17. Paramètres techniques typiques
Les informations suivantes sontréférence générale de la sélection industrielle, pas une spécification universelle pour chaque modèle de radar à ondes guidées METRAVON.
| Paramètre | Configuration industrielle commune | Note de sélection |
|---|---|---|
| Principe de mesure | radar à ondes guidées/heure de vol | Mesure de niveau continu de contact |
| Type de sonde | Barre, câble, coaxial | Sélectionner selon la portée, le milieu et les conditions mécaniques |
| Portée | Plusieurs mètres à des dizaines de mètres | De longues gammes utilisent couramment des sondes de câbles |
| Précision | Modèles de classe millimètre disponibles | Les câbles longs, les solides et les conditions de processus complexes peuvent avoir des performances différentes |
| Constante diélectrique minimale | Sondes et modèles | Les sondes coaxiales sont souvent utiles pour certains liquides à faible diélectrique |
| Température du procédé | Varie largement par modèle | Les conceptions à haute température nécessitent une construction de processus spécifique |
| Pression du procédé | Aspirateur à différentes classes de pression | Dépend de la connexion du processus et de la conception des joints |
| Produit | 4-20 mA/HART et autres interfaces numériques | Modèle dépendant |
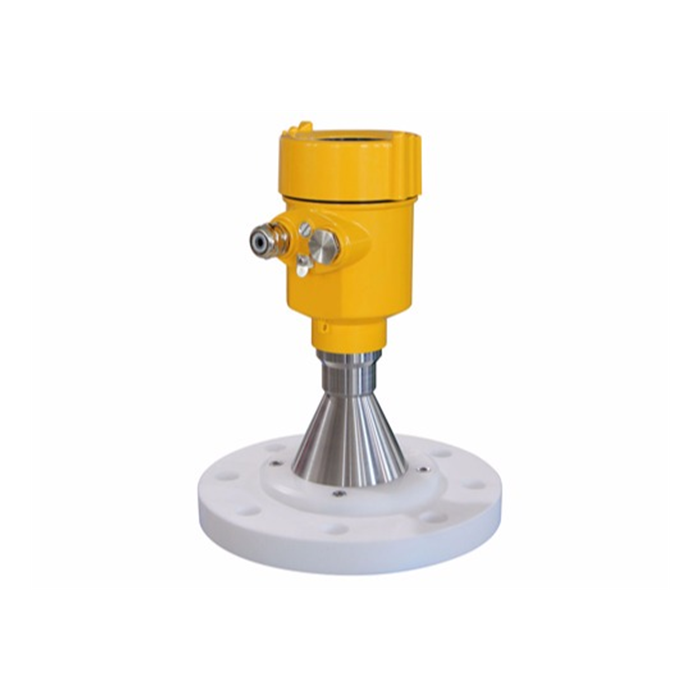
FAQ : Erreur de mesure et exactitude des radars guidés
Q1 : Qu'est-ce qui devrait être vérifié d'abord si GWR a un décalage de mesure fixe?
R: Vérifiez le plan de référence, la configuration vide/pleine, la longueur de la sonde et l'échelle PLC/DCS.
Q2: Le radar à ondes guidées a-t-il des zones mortes?
R : Oui. Les régions supérieures et inférieures non mesurées existent et varient selon le modèle de sonde et d'émetteur.
Q3: La faible constante diélectrique peut-elle causer des problèmes de mesure?
R : Oui. Les produits à faible diélectrique produisent généralement des échos plus faibles. La sélection appropriée des sondes et des émetteurs est plus importante que l'augmentation du filtrage.
Q4 : Pourquoi les sondes coaxiales sont-elles souvent utilisées pour les liquides à faible diélectrique ?
R: La structure coaxiale limite le champ électromagnétique et fournit des conditions de propagation stables.
Q5: Quels problèmes peuvent causer l'accumulation de la sonde?
R: Buildup peut créer des échos supplémentaires, des décalages fixes, des sauts soudains ou la perte de l'écho de niveau réel.
Q6: L'amortissement croissant améliore-t-il la précision?
R : L'assèchement stabilise principalement la production. Elle n'améliore pas la précision fondamentale de la mesure de distance.
Q7: Est-ce qu'un étalonnage réel à vide et à plein réservoir est nécessaire?
R: Habituellement pas. Les instruments modernes GWR sont généralement configurés en utilisant la géométrie du navire et des distances de référence connues. Les niveaux connus de processus peuvent être utilisés pour la vérification.
Q8: Une moyenne mobile de 9 points est-elle un algorithme standard GWR?
A: Non. Il ne s'agit que d'une méthode possible de traitement des signaux et ne devrait pas être présenté comme un algorithme industriel universel GWR.
Q9: Le radar à ondes guidées est-il toujours plus précis que le radar à espace libre?
A: Non. Les deux technologies ont des instruments de classe millimètre. La précision réelle dépend du modèle, de la portée, de la sonde ou de l'antenne, et des conditions du processus.
Q10: De quelles informations METRAVON a-t-il besoin pour le dépannage GWR?
R: Veuillez fournir le modèle d'émetteur, le type et la longueur de la sonde, le niveau moyen, le niveau réel, le niveau indiqué, les dimensions du récipient, les photos d'installation, l'état de la sonde, la courbe d'écho, la température, la pression et les données de configuration.
Conclusion
L'erreur de mesure radar d'onde guidée n'est pas simplement un problème logiciel. Les causes communes sur le terrain incluentconfiguration de référence, zones mortes supérieures et inférieures, propriétés diélectriques, sélection de la sonde, accumulation, installation mécanique et identification incorrecte de l'écho.
Les instruments GWR industriels modernes utilisent des techniques avancées de multiécho et de suivi des signaux, de sorte que l'optimisation pratique du champ devrait se concentrer sur la sélection correcte, l'installation, le diagnostic des échos et la vérification des références plutôt que de tenter de modifier les paramètres d'échantillonnage interne ou de génération d'impulsions.
Les instruments radar à ondes guidées METRAVON doivent être choisis en fonction des propriétés diélectriques, de la portée, de la configuration de la sonde, de la température et de la pression du procédé, de la tendance à l'accumulation et des conditions d'installation mécanique. Une bonne configuration et une analyse des échos peuvent améliorer significativement la stabilité à long terme et réduire les sauts de niveau anormaux.
