


 Inglés
 Chino
 Ruso
 Portugués
 Francés
 Alemán
 Indonesio
 Tailandés
 Vietnamita
 Árabe
 Italiano
 Turco
 Polaco
 Japonés


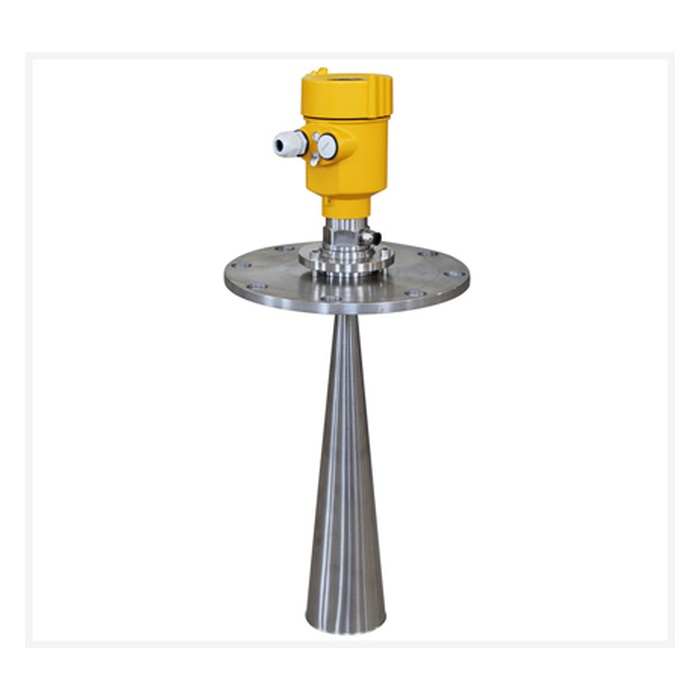
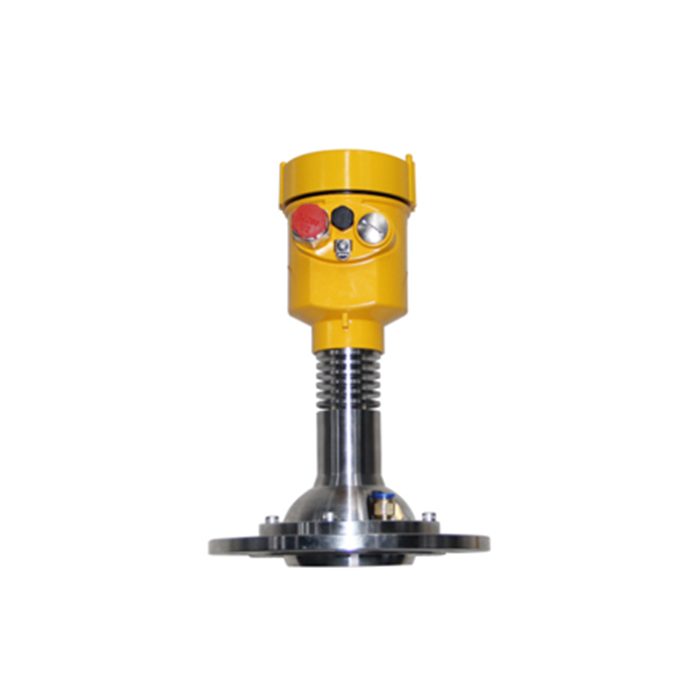
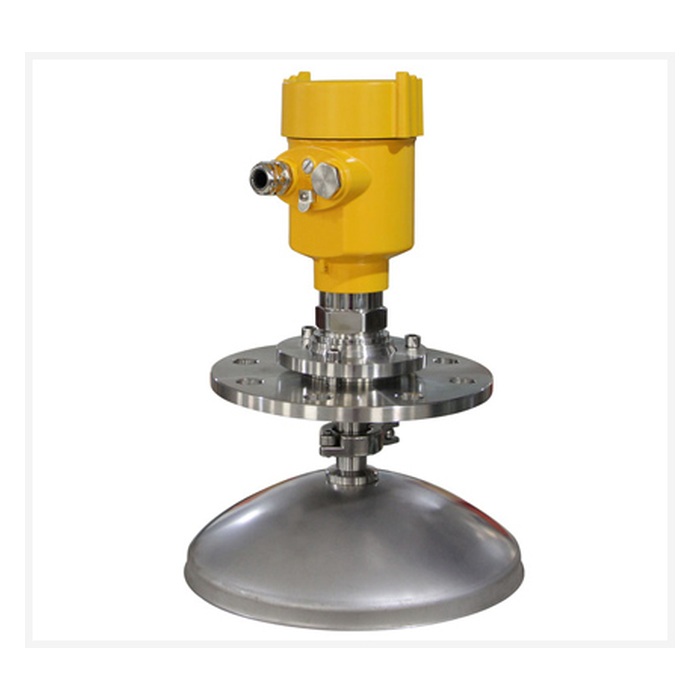
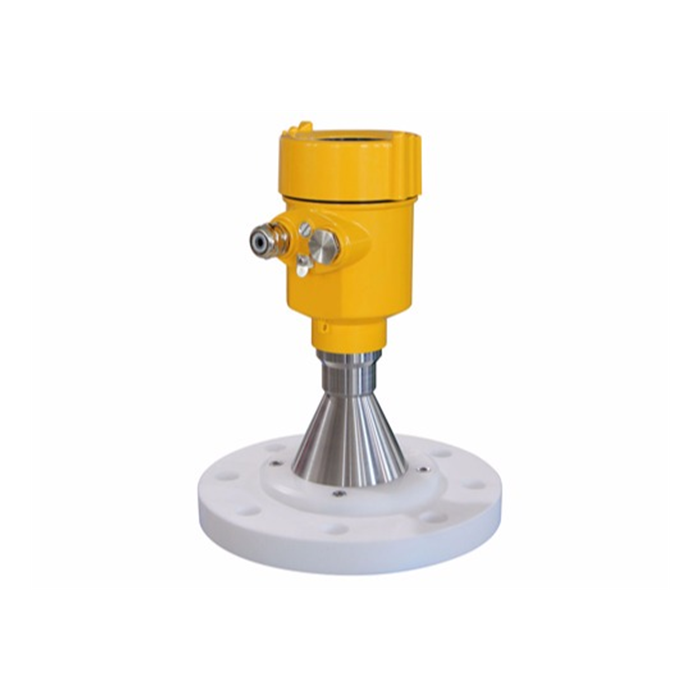
METRAVON Guía de medición de radar de onda Diagnóstico y guía de mejora de precisión
El radar de onda guiado (GWR) utiliza una sonda de varilla, cable o coaxial para guiar pulsos electromagnéticos hacia el medio de proceso. Cuando la señal alcanza un cambio en las propiedades dieléctricas, como la superficie de un líquido o una interfaz entre dos productos, parte de la señal se refleja de nuevo al transmisor. El instrumento calcula la distancia del tiempo de viaje de señal.
Debido a que el campo electromagnético es guiado por la sonda, GWR generalmente es menos sensible que el radar de espacio libre a las paredes del tanque, las estructuras de apoyo y las condiciones del espacio gas. Sin embargo, el rendimiento de medición todavía puede verse afectado porconfiguración de referencia, tipo de sonda, propiedades dieléctricas, zonas de no medición superior e inferior, construcción, instalación mecánica e interpretación de eco.
Por lo tanto, la mejora de la precisión de la GWR no es simplemente una cuestión de aumentar el filtrado. El primer paso es identificar la fuente real del error y corregir la instalación, sonda, configuración o condición de proceso pertinente.
1. ¿Qué causa el error de medición de radar de onda guiado?
Ajustes incorrectos de referencia
Valores vacíos / completos incorrectos, longitud de la sonda o plano de referencia puede crear una compensación de nivel fijo.
Echo Misidentification
Reflexiones de campo cercano, ecos finales de sonda, acumulación o interferencia fija pueden competir con el eco del producto real.
Eco de producto débil
Los medios de comunicación poco dieléctricos producen reflexiones más débiles y imponen mayores exigencias a la selección de sonda y el procesamiento de señales.
Probe Estado
Construir, doblar, contacto mural, movimiento por cable o carga mecánica puede cambiar la propagación de señal normal.
2. ¿Por qué son los ajustes de referencia una fuente común de error fijo?
GWR mide directamente la distancia desde el plano de referencia del instrumento a la superficie del producto. Si el sistema de control necesita el nivel medido desde el fondo del tanque, la configuración del transmisor debe relacionar correctamente el plano de referencia a la geometría del recipiente.
Los errores comunes de configuración incluyen:
Cara de la brida confiando, referencia del hilo y punto de partida de sonda;
Entrada incorrecta de distancia vacía;
Utilizando la longitud total de la sonda como el rango de medición eficaz;
Ignorar las regiones superiores o inferiores no comprendidas;
Mismatch entre transmisor y escalado PLC/DCS.
Si el nivel indicado sigue siendo superior o inferior al nivel real por una cantidad aproximadamente constante, la configuración de referencia y el escalado del sistema de control deben ser revisados antes de cambiar el filtrado de señal.
3. ¿Tienen zonas muertas superiores e inferiores?
Sí.
Cerca de la conexión de proceso, acoplamiento de transmisores, estructuras mecánicas, y la señal lanzada puede crear una fuerte región cerca del campo. Esto se describe comúnmente como una zona muerta superior, bloqueando la distancia o la limitación de campo cercano.
También puede existir una región más baja sin medición cerca del final de la sonda, especialmente cuando el eco del producto es débil, el fondo del vaso está cerca del extremo de la sonda, o la reflexión final de la sonda es fuerte.
Las distancias superiores e inferiores exactas dependen del modelo y deben ser tomadas de la documentación del producto en lugar de representados por un número universal.
Nota de selección:Los niveles máximos y mínimos de funcionamiento deben permanecer dentro de la región de medición efectiva especificada para el transmisor y sonda seleccionadas.
4. ¿Cómo afectan las propiedades eléctricas la medición GWR?
Las reflexiones GWR son producidas por un cambio de propiedades dieléctricas a lo largo de la sonda. Un producto con una baja constante dieléctrica produce normalmente un eco superficial más débil.
Los factores importantes son:
Tipo de sonda;
Medición de distancia;
Conexión de procesos;
Estructuras metálicas cercanas;
El transmisor#39; capacidad de detección débil-echo.
Las sondas coaxiales proporcionan un campo electromagnético fuertemente confinado y a menudo son útiles para líquidos bajos-dieléctricos seleccionados. La mínima constante dieléctrica mensurable es modelo y sonda dependiente.
Para los medios de comunicación poco dieléctricos, seleccionar la sonda y el transmisor adecuados es más importante que simplemente aumentar el filtrado.
5. ¿Cómo se diferencian las sondas Rod, Cable y Coaxial?
| Tipo de sonda | Características típicas | Precisión / Consideraciones de instalación |
|---|---|---|
| Rod Probe | Rigid y adecuado para medición líquida de corto a mediano alcance | Evite la flexión, el contacto con la pared y la proximidad excesiva a grandes estructuras metálicas |
| Cable Probe | Adecuado para rangos más largos y aplicaciones sólidas seleccionadas | Considere movimiento, carga de tracción, anclaje y precisión en longitudes de sonda largas |
| Coaxial Probe | Campo electromagnético altamente controlado | Útil para líquidos bajos-dieléctricos seleccionados, pero la acumulación o obstrucción dentro de la estructura coaxial debe considerarse |
No se debe asignar una especificación de precisión universal a todos los instrumentos GWR. Tipo de sonda, longitud de sonda, medio y rango puede influir en el rendimiento real.
6. ¿Por qué puede Probe Buildup Cause Level Jumps?
La acumulación cambia el ambiente dieléctrico alrededor de la sonda y puede crear reflexiones adicionales o debilitar el verdadero eco de la superficie del producto.
Los síntomas típicos incluyen:
offset de bajo nivel;
Sudden salta a una posición incorrecta fija;
La deficiente detección a bajo nivel;
Múltiples ecos competidores;
Una lectura no cero cuando el recipiente está vacío.
Para los medios de construcción, el enfoque preferido es mejorar la selección de sonda e instalación antes de confiar en el filtrado.
Entre las medidas posibles cabe citar:
Seleccionar una sonda mejor adaptada para recubrir o construir;
Evitar el impacto de llenado directo;
Limpieza periódica de la sonda;
Usando la curva de eco para diagnosticar reflejos de revestimiento;
Utilizando funciones disponibles de acumulación-compensación o diagnóstico donde se apoya.
7. ¿Los internos de tanque afectan a Radar de onda guía?
GWR es generalmente menos sensible que el radar de espacio libre a las paredes de tanque, vigas y estructuras internas comunes porque el campo se concentra alrededor de la sonda.
Sin embargo, estructuras metálicas cercanas, contacto directo de sonda a pared, o una sonda de cable que oscila y golpea repetidamente el equipo interno todavía puede causar señales anormales.
Buena práctica de instalación incluye:
Evitar el contacto directo entre la sonda y la pared del tanque;
Evitar el impacto directo de la corriente de llenado;
Considerando el anclaje o ponderación inferior para las sondas de cable largas cuando sea necesario;
Garantizar la sonda no puede enredarse en un agitador;
Siguiendo el fabricante ##39; s requisitos de limpieza cerca de la conexión de proceso.
8. ¿Agitación y Turbulencia afectan a GWR?
Debido a que el campo electromagnético sigue la sonda, GWR suele funcionar bien en superficies líquidas turbulentas. Sin embargo, la agitación severa puede crear problemas mecánicos como:
Movimiento por cable;
Doblar la sonda;
Impacto mecánico;
Contacto de prueba a pared.
Por lo tanto, se debe evaluar el rendimiento de medición eléctrica y la carga mecánica de sonda.
9. ¿GWR no está completamente afectado por Foam?
No.
GWR a menudo realiza bien en aplicaciones de espuma y superficie turbulenta, pero si el instrumento detecta la superficie de la espuma, penetra la espuma, o recibe la reflexión de la superficie líquida depende del espesor de la espuma, el contenido líquido y las propiedades dieléctricas.
La espuma severa o persistente debe identificarse durante la selección de aplicaciones en lugar de dejarse filtrar después de la instalación.
10. ¿Cómo debe ser Entendido el procesamiento de Echo GWR?
El radar moderno de onda guiado industrial no suele seleccionar sólo el pico de eco más alto. El procesamiento de señales puede incluir:
Evaluación de Eco-amplitud;
Seguimiento histórico del eco;
Análisis de eco múltiple;
Cartografía de interferencia fija;
Evaluación final de la demanda;
umbrales dinámicos y seguimiento de objetivos.
Métodos específicos como un “promedio móvil de 9 puntos”, “punto de mínima pendiente”, o una implementación mediana-filtro en particular no debe presentarse como algoritmos GWR universales. Estas son las opciones de diseño específicas para la aplicación.
11. ¿El daño mejora la precisión de medición?
Daños principalmente mejoraestabilidad de visualización y salida. No aumenta la precisión fundamental de medición de distancia del transmisor de radar.
La humedad adecuada puede reducir:
Fluctuaciones superficiales a corto plazo;
Trastornos temporales de arranque de bomba;
Dispositivo de pantalla del sistema de control.
La humedad excesiva puede retrasar la respuesta a un cambio de nivel real.
Principio de solución de problemas:Si el nivel hace saltos grandes o repetidos, inspeccione la curva de eco, sonda y condiciones de instalación antes de aumentar el amortiguamiento para ocultar el síntoma.
12. ¿Afecta la precisión el rendimiento del hardware interno?
Sí, pero estos son principalmente factores de diseño a nivel de fabricante en lugar de ajustes ajustables en el campo.
El rendimiento interno puede implicar:
Diseño de señal de pulso o alta frecuencia;
Resolución de muestreo y medición del tiempo;
ruido analógico de extremo delantero;
Rango dinámico;
La estabilidad de la temperatura;
Reloj y rendimiento digital de procesamiento de señales.
Para los usuarios finales, el enfoque práctico es seleccionar el equipo según la exactitud publicada, repetibilidad, constante mínima dielectrica, rango máximo, tipo de sonda y condiciones de proceso en lugar de intentar modificar el ancho de pulso o frecuencia de muestreo interno.
13. ¿Causa directamente el error GWR?
GWR utiliza la propagación electromagnética, por lo que los cambios normales de temperatura y presión del gas no influyen en la medición de la misma manera que la temperatura del gas afecta a la velocidad del sonido ultrasónica.
Las condiciones extremas del proceso pueden influir indirectamente en la medición mediante:
Cambios en las propiedades dieléctricas;
Pequeños cambios térmicos en longitud de sonda;
Efectos de alta temperatura en sellos y materiales mecánicos;
Condena o acumulación en la sonda;
Cambios en el entorno de proceso bajo alta presión o condiciones de vapor.
Por lo tanto, las aplicaciones de alta temperatura y alta presión deben utilizar un transmisor diseñado para esas condiciones de proceso en lugar de depender de un simple factor de corrección de temperatura de campo. ”
14. ¿Requiere GWR Calibración de Vacío y Tonto?
Normalmente no. Los instrumentos GWR industriales modernos generalmente se calibran y se encargan al entrar o confirmar:
Distancia de referencia vacía;
Distancia de referencia completa;
Longitud de la sonda;
Ajuste medio o dieléctrico cuando proceda;
Gama de salida;
Parámetros de aplicación.
Si hay puntos fiables de nivel conocido, pueden utilizarse para verificar la cadena de medición completa.
15. ¿Cómo debe usarse la curva Echo para resolver problemas?
| Síntoma | Primeros cheques |
|---|---|
| Constant High o Low Offset | plano de referencia, valores vacíos/llenos, longitud de sonda, escalado PLC |
| Sudden Saltar a una posición fija | Interferencia fija, acumulación, reflexión cerca del campo, eco final del proceso |
| Pérdida de Eco a bajo nivel | Zona muerta inferior, extremo de sonda, baja constante dieléctrica, influencia de tanque-bottom |
| Pérdida de Eco a Alto Nivel | Zona muerta superior, reflexión de conexión de proceso, construcción cerca del campo |
| Drift lento | Cambios de configuración, configuración o referencia de la sonda |
16. Pasos prácticos para mejorar la precisión de medición GWR
Confirme la referencia de medición:verifique el plano de referencia, los valores vacíos / completos, y la longitud de la sonda.
Inspeccione la sonda:buscar flexión, contacto con la pared, acumulación o movimiento de cable anormal.
Confirme el medio:comprobar propiedades dieléctricas, espuma, condiciones de interfaz y cambios de producto.
Revise la curva de eco:identificar el eco real del producto, interferencia fija y señal de probe-end.
Compruebe las zonas muertas superiores e inferiores:mantener el nivel de funcionamiento dentro de la región de medición efectiva.
Optimize los parámetros de aplicación:ajustar tipo medio, seguimiento de eco y amortiguación sólo cuando sea apropiado.
Compare con una referencia confiable:use gauging manual, un cristal de visión, u otra referencia confiable donde esté disponible.
Compruebe el sistema de control:verificar 4-20 mA, HART o escalado digital en el PLC/DCS.
17. Parámetros técnicos típicos
La siguiente información es unareferencia general de selección industrial, no una especificación universal para cada modelo de radar de onda guiado METRAVON.
| Parámetro | Configuración Industrial Común | Nota de selección |
|---|---|---|
| Principio de medición | radar de onda guía / hora de vuelo | Medición de nivel continuo |
| Tipo de sonda | Varilla, cable, coaxial | Seleccione según el rango, las condiciones medias y mecánicas |
| Rango | Varios metros a decenas de metros | Los rangos largos comúnmente usan sondas de cable |
| Precisión | Modelos de clase milímetro disponibles | Cables largos, sólidos y condiciones de proceso complejas pueden tener diferentes rendimientos |
| Constante Diéctrico Mínimo | Probe- and model- dependent | Las sondas coaxiales a menudo son útiles para líquidos bajos electores seleccionados |
| Temperatura del proceso | Varia ampliamente por modelo | Los diseños de alta temperatura requieren una construcción de proceso dedicado |
| Presión del proceso | Vacuo a varias clases de presión | Depende de la conexión de proceso y diseño de sellos |
| Producto | 4–20 mA/HART y otras interfaces digitales | Modelo dependiente |
FAQ: Error de medición de radar de onda guiado y precisión
P1: ¿Qué debe comprobarse primero si GWR tiene un offset de medición fijo?
R: Revise el plano de referencia, configuración vacía/llena, longitud de sonda y escalado PLC/DCS.
Q2: ¿Tiene el radar de onda guiado zonas muertas?
R: Sí. Existen regiones superiores e inferiores sin medición y varían según el modelo de sonda y transmisor.
Q3: ¿Pueden problemas de medición de causa constante dieléctrica bajos?
R: Sí. Los productos bajo-dieléctricos generalmente producen ecos más débiles. La selección adecuada de sonda y transmisor es más importante que simplemente aumentar el filtrado.
Q4: ¿Por qué son las sondas coaxiales usadas a menudo para líquidos bajos-dieléctricos?
R: La estructura coaxial confiesa el campo electromagnético y proporciona condiciones de propagación estables.
P5: ¿Qué problemas pueden provocar causa de acumulación?
R: Buildup puede crear ecos adicionales, offsets fijos, saltos repentinos o pérdida del eco verdadero nivel.
P6: ¿El aumento de humedad mejora la precisión?
R: El deterioro estabiliza principalmente la salida. No mejora la precisión fundamental de medición de distancia.
Q7: ¿Se requiere una calibración vacía y de tanque completo?
R: Normalmente no. Los instrumentos modernos de GWR generalmente se configuran utilizando la geometría de los buques y las distancias de referencia conocidas. Los niveles de proceso conocidos pueden utilizarse para la verificación.
Q8: ¿Es un promedio móvil de 9 puntos un algoritmo GWR estándar?
R: No. Es sólo un posible método de procesamiento de señales y no debe ser presentado como un algoritmo GWR industrial universal.
P9: ¿El radar de onda guiado es siempre más preciso que el radar de espacio libre?
R: No. Ambas tecnologías tienen instrumentos de clase milímetro. La exactitud real depende del modelo, rango, sonda o antena, y las condiciones de proceso.
Q10: ¿Qué información necesita METRAVON para la solución de problemas GWR?
A: Proporcionar modelo de transmisor, tipo de sonda y longitud, nivel medio, nivel real, nivel indicado, dimensiones del buque, fotos de instalación, condición de sonda, curva eco, temperatura, presión y datos de configuración.
Conclusión
Error de medición de radar de onda guiado no es simplemente un problema de software. Las causas comunes del campo incluyenconfiguración de referencia, zonas muertas superiores e inferiores, propiedades dieléctricas, selección de sonda, construcción, instalación mecánica y identificación incorrecta del eco.
Los instrumentos GWR industriales modernos utilizan técnicas avanzadas de seguimiento multiecho y señalización, por lo que la optimización práctica del campo debe centrarse en la selección correcta, instalación, diagnóstico eco y verificación de referencia en lugar de intentar modificar los parámetros internos de muestreo o generación de pulso.
Los instrumentos de radar de onda guiado METRAVON deben ser seleccionados de acuerdo con propiedades dieléctricas, rango, configuración de sonda, temperatura de proceso y presión, tendencia de acumulación y condiciones de instalación mecánica. La configuración correcta y el análisis del eco pueden mejorar significativamente la estabilidad a largo plazo y reducir los saltos anormales de nivel.
