


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语

技术审核:Arvin 更新日期:2026-08-10
搅拌罐测量要避开叶轮扫掠区和进料飞溅,同时让波束落在较有代表性的液面。涡流中心并不一定是最佳测点,阻尼也不能用来掩盖周期性错误回波。
搅拌速度、叶轮高度、挡板和液体黏度共同决定液面形态。调试应把读数与搅拌启停和转速趋势对齐,区分真实波动和固定构件反射。
安装点要避开叶轮、涡流和进料轨迹
搅拌罐内的叶片、轴、挡板和进料流会形成固定或周期性反射,涡流又会改变表面方向。安装前应把不同液位下的波束路径画在剖面图上,并选择能代表真实液位的区域。
搅拌罐测点要避开叶轮上方、回流口、进料束和稳定涡流中心,并在图纸上核对不同液位时的波束路径。仪表看到的是波束内最强反射,飞溅、泡沫和旋涡会改变表面方向;单纯增加阻尼可能让显示稳定却延迟真实变化。
先明确测量任务和现场条件
- 搅拌器结构转速和叶轮高度:给出现场实测值、变化范围和无法确认的项目。
- 液面最大涡深及飞溅:给出现场实测值、变化范围和无法确认的项目。
- 挡板盘管和进料位置:给出现场实测值、变化范围和无法确认的项目。
- 过程需要的响应速度:给出现场实测值、变化范围和无法确认的项目。
方案比较与选型思路
| 工况或任务 | 建议比较的方案 | 技术确认重点 |
|---|---|---|
| 搅拌器结构转速和叶轮高度 | 记录介质在不同阶段的真实状态 | 形成数据、图纸或测试记录后再确认 |
| 液面最大涡深及飞溅 | 区分泡沫、蒸汽、黏附和液面波动 | 形成数据、图纸或测试记录后再确认 |
| 挡板盘管和进料位置 | 选择能避开扰动的测点 | 形成数据、图纸或测试记录后再确认 |
| 过程需要的响应速度 | 用动态工况验证而非只做静态校验 | 形成数据、图纸或测试记录后再确认 |
窄波束雷达有助于避开内构件,但测点仍要远离直接进料和最深涡流。若罐内泡沫、蒸汽或挂壁严重,应比较天线结构、清洁方式和导波雷达等替代方案。
工程设计与安装要点
- 工艺人员说明介质组成、温压、黏度、泡沫和清洗方式。
- 安装点避开喷淋、进料束、涡流中心和持续冷凝滴落。
- 对黏附或结晶评估天线结构、吹扫条件和可清洁性。
- 阻尼和跟踪速度按真实进出料速度设置,不能用滤波掩盖失波。
- 工况变化、配方变化或清洗制度调整后重新核对回波。
调试和验收怎么做
- 在稳定液面建立基准曲线。
- 分别观察进料、出料、搅拌和清洗阶段。
- 记录最强泡沫、蒸汽或挂料时的信号质量。
- 核对异常恢复时间及报警是否按预期复位。
- 运行后检查污染位置并据此确定维护周期。
采购询价资料清单
询价时至少提供搅拌器结构转速和叶轮高度、液面最大涡深及飞溅、挡板盘管和进料位置和过程需要的响应速度,并附容器或仓体尺寸图、安装口照片、正常与异常工况、输出接口及现场安全要求。
验收应分别在搅拌停止、正常转速、最高转速和进料状态下记录真实液位、回波与输出趋势。若液位参与批次控制,要验证阀门截止与响应延迟;若只用于库存,则应说明允许的动态波动范围和平均方法。
适用边界:本文用于“搅拌罐雷达液位计怎么装:避开叶轮、涡流和飞溅”的初步技术比较。具体材料兼容性、计量、防爆、卫生、消防或安全联锁,仍须按项目标准、批准图纸和对应产品文件确认。
常见问题
搅拌罐雷达液位计怎么装最先确认什么?
先确认搅拌器结构转速和叶轮高度,再核对液面最大涡深及飞溅。没有这些数据,不宜仅凭量程或产品外观确定型号。
可以只按样本标称精度验收吗?
在停搅、正常转速、进料和最高液位分别记录回波,验证不会锁定叶轮、涡流或挡板。
现场资料不完整时怎样询价?
把挡板盘管和进料位置和过程需要的响应速度列为待澄清项,要求供应商给出假设条件与不适用边界,不能把假设写成已确认事实。
投用后需要保留哪些资料?
保留罐体剖面、叶轮与挡板位置、不同工况回波和安装照片,改造搅拌器后重新检查。
相关产品
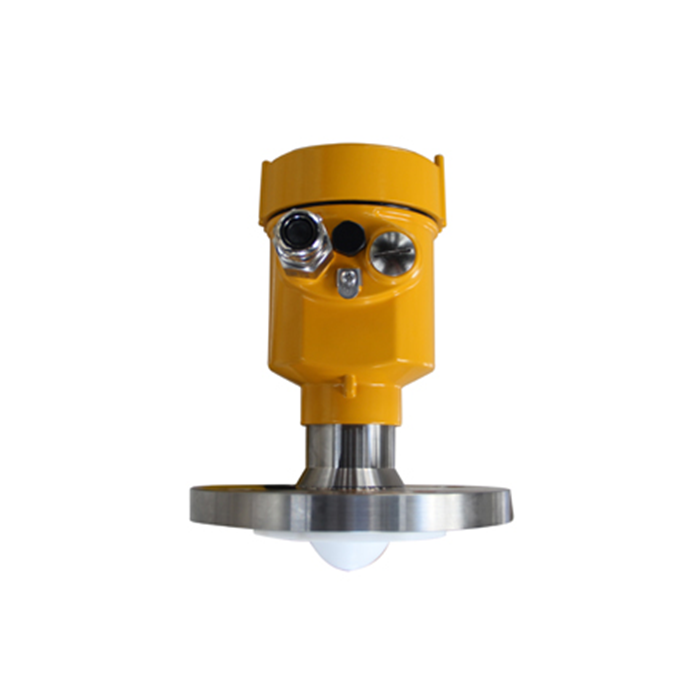
本文配图和选型示例对应 MV-RD12耐压型80 GHz雷达液位计。如工况不同,可进入产品中心比较其他雷达物位、料位开关、工业称重与数据采集产品。
资料说明:本文根据现有产品数据表、安装说明、供应商公开技术资料及通用工业测量知识整理。文中不引用未经核实的项目效果;具体供货参数和认证范围以对应产品文件为准。
