


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


机器人腕部传感器测到的不只是与工件接触的力。工具重量、偏置、加速度和电缆作用力也会传到敏感元件。选择机器人力与扭矩传感器时,必须区分这些影响,并明确控制器如何使用结果。法兰匹配、六个信号会变化,并不能证明已经构成可用的力控系统。
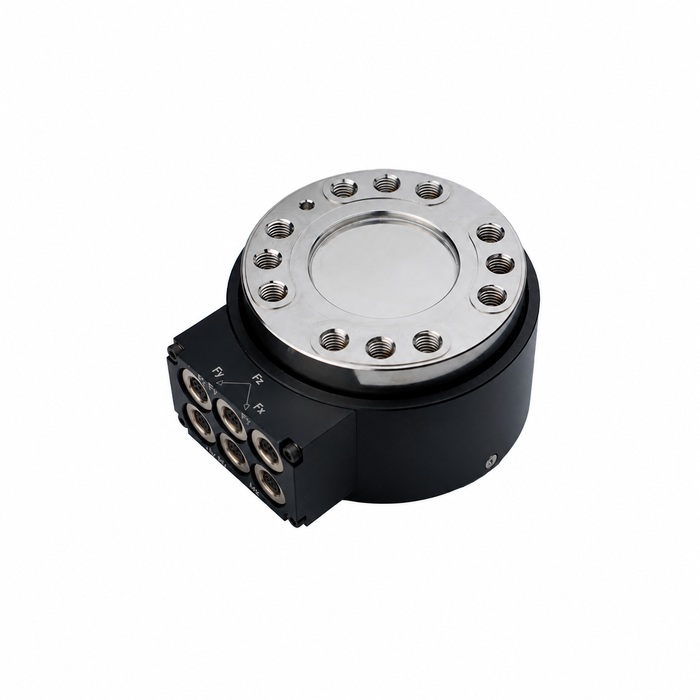
机器人力与扭矩传感器选型从任务出发
说明系统用于记录工艺作用力、接触时调整运动、检测异常接触,还是承担保护功能。这些要求不同。能够支持记录的传感器,未必已确认具备闭环力控所需的时序性能和控制器集成能力。
描述接近、接触、作业运动及退出过程。明确每项判断使用哪个力或力矩,以及预计事件持续时间。涵盖换工具、工件差异及相关机器人姿态。以此为依据选择量程并测试完整任务,不能只凭一次静止按压判断传感器。
评估腕部载荷,并计入工具偏置
评估机器人有效载荷时,计入传感器、转接件、工具及所携工件。计算传感器受载时,应明确敏感元件工具侧有哪些部件。接触开始之前,这些部件的重量和加速度就可能产生额外的力和力矩。
例如,在距传感器原点0.20 m处施加100 N作用力,且力的方向与力臂垂直,会产生20 N m力矩。这来自作用力乘以垂直力臂的关系,并不是推荐工艺载荷。因此,即使作用力不大,较长转接件也可能使额定力矩成为限制因素。
结合机器人自身腕部限值,评估相关姿态和运动工况。传感器过载限值与机器人有效载荷限值回答的是不同问题。加装传感器还会增加安装叠高,并可能影响可达范围、电缆运动和夹具间隙。不能假定传感器或转接件能够提供碰撞保护。
将MV-LC0241各量程组合视为成套配置
传感器METRAVON MV-LC0241的参考资料提供三套量程组合。下表完整列出其中最小的一套,并不保证能够满足小力值测量性能要求。
| 分量 | 所列最小量程组合 | 拟用工具的核查要点 |
|---|---|---|
| Fx / Fy | 2 kN | 计入侧向接触及运动载荷,再检查最小有效侧向力增量。 |
| Fz | 10 kN | 计入相关轴向预载和接触载荷,不能假定具备精细力值分辨能力。 |
| Mx / My | 150 N m | 根据工具重心和接触点偏置计算弯矩。 |
| Mz | 150 N m | 计入扭转接触和所需力矩方向。 |
订购时,不能把一套配置的轴向量程与另一套配置的力矩量程混用。应取得具体配置允许的组合载荷条件、安装要求和校准资料。仅凭公开量程表,不能证明所有通道可同时达到各自限值。
各分量的参考灵敏度也不同:Fx/Fy标称1.5 mV/V,Fz为1.3,Mx/My为1.4,Mz为1.2。文档规定激励为10 V AC/DC,最大为15 V AC/DC。应针对实际供货方案指定兼容调理设备,不能对全部六个通道采用同一增益。
接触力控之前,先调试坐标与重力补偿
标出传感器各轴,明确工具坐标系及报告数据所用的原点。在受控姿态下用已知载荷检查正负号。旋转坐标与移动力矩参考原点是不同操作,都必须符合机器人任务。
在某一姿态下归零,只是扣除该姿态下的读数,本身不能补偿腕部旋转时工具重力的变化。应确定所选补偿方法需要的质量和重心资料,再在允许的各种方向上验证无外加载荷时的读数。
评估过载时,除工具作用点的结果外,还应保留以传感器原点为基准的数值。换算后的接触点力矩可能很小,但传感器仍实际承受偏置产生的较大力矩。补偿改变的是报告数据,不是机械载荷。
检查通往机器人控制器的数据路径
MV-LC0241文档列出的输出为微弱桥路信号。现有参考资料并未确认可直接使用的机器人驱动程序、EtherCAT接口、控制器更新速率或通信延迟。决定集成力控功能前,应索取拟用采集方案及机器人控制器的这些信息。
规定通道同步、滤波、输出单位、有效性状态,以及数据过期或缺失时的响应。在机器人实际使用测量值的环节验证。若通信或滤波引入不可接受的延迟,仅凭较高标称采样率并不足够。
按批准的试验程序调试:核对参考载荷及正负号,检查无接触时的补偿,再在受控条件下测试预定任务。记录转接件图纸、校准标识、工具特性和控制器设置。工具、管线包、转接件或处理软件变化后,应重新进行受影响的测试。
机器人集成项目中的常见问题
问题1:能测六个分量,就一定适合轻柔装配吗?
不是。应明确所需力值增量,并与完整测量链的实际量程、噪声及校准性能比较。公开的最小量程组合仍然相当大。应索取任务工作载荷下的验证结果,不能把六轴测量能力理解为小力值灵敏度。
问题2:输出能用作具有安全等级的碰撞信号吗?
不能只凭测量规格这样认定。保护功能需要自身有文件依据的架构、评估和验证。除非完整系统已获准承担预定保护作用,否则应与普通工艺监控区分开。
问题3:可行性咨询应提供哪些资料?
提交机器人及控制器标识、工具质量与重心、转接件图、任务顺序、各轴载荷、所需增量及时序。附上采集方案,可提交至METRAVON咨询渠道。多轴选型指南列出集成前需要完成的通道和校准检查。
总结
将腕部载荷、信号质量和控制器兼容性一并评估。MV-LC0241的文档列有六个被测分量,但不能据此认定适合所有机器人或接触任务。有效报价应明确具体量程组合和采集方案,并在采购前说明尚未解决的时序、安装及验证要求。
