英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语
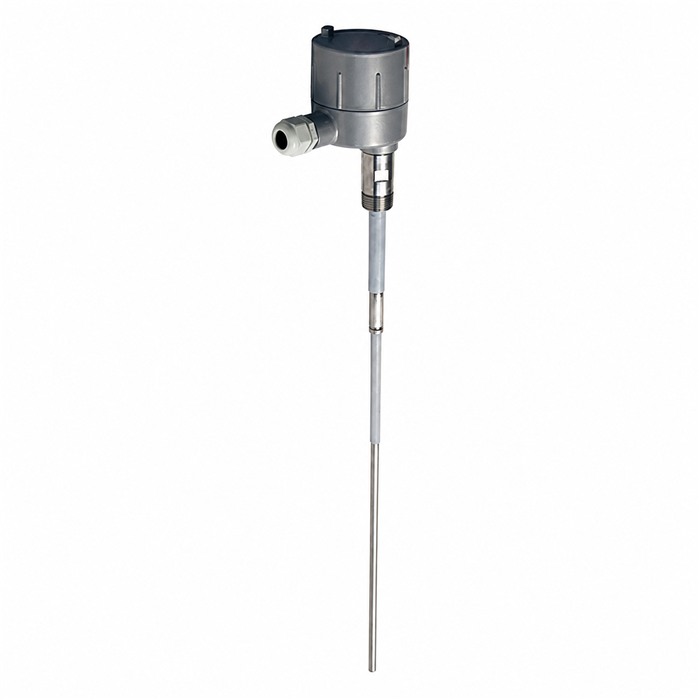
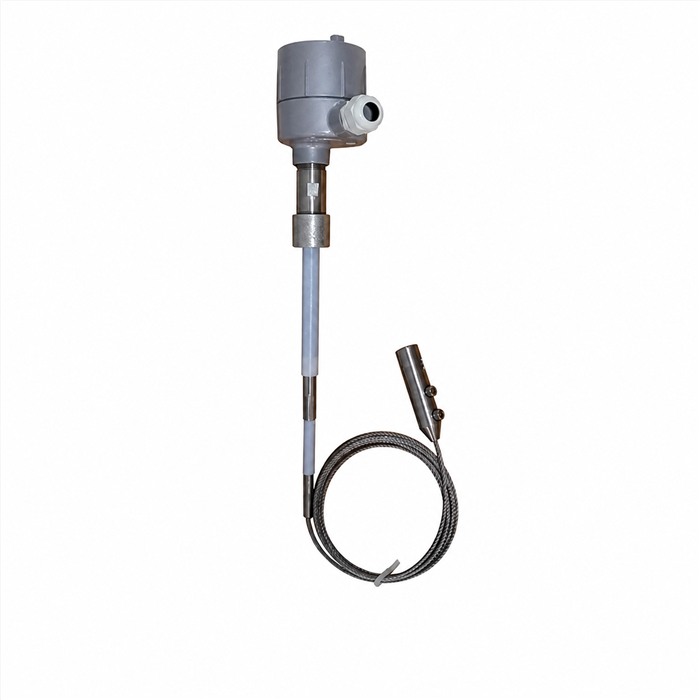
点式物位开关分为音叉式、电容式、浮子式、射频(RF)导纳式和光学式五类,各有主要失效模式,其中两类还存在共同的挂料问题。点式开关判断某一高度是否有介质,不输出连续测量值。它可与独立的连续变送器配合,用于液体和干燥固体的高高位、低低位及泵保护。
按检测物理量划分点式物位开关
点式物位开关的选型依据,是介质到达探头时发生变化的物理量。音叉检测振动叉齿的阻尼变化;电容式和射频(RF)导纳式开关检测探头与容器壁之间电导纳的变化;浮子借助浮力移动并带动触点;光学式开关检测棱镜尖端的折射变化。这样的分类有助于理解:同一种介质为何能触发一种设计,却无法被另一种检测到。
五类开关的输出形式相同:具有明确故障安全方向的离散状态。它们均不能报告物位已高出探头多少,因此不能替代用于库存或控制的连续雷达物位变送器。开关提供的是独立的硬限位:安装在工作区间上方的高高位开关,在物位上升时动作,即使连续变送器、其 4-20 mA 回路或 PLC 标度设置有误,也能触发保护。一旦开关与其所后备保护的设备共用电缆、输入卡或电源,这种独立性就会丧失。
用同一介质筛选表比较失效模式
下表是筛选矩阵,而非优劣排名,列出各类开关的典型限制条件及最常导致错误状态的失效模式。若介质不符合限制条件,应先排除该类,再讨论价格或接线。
| 点式物位开关 | 检测变量 | 最低介电常数 er(无量纲,20 °C) | 最低堆积密度(kg/m³,干态) | 最高黏度(mPa·s,典型值) | 主要失效模式 | 复位与故障安全逻辑 |
|---|---|---|---|---|---|---|
| 音叉式 | 振动阻尼 | 不适用 | ~50 | ~10 000 | 挂料使叉齿桥接,误报有料状态 | 可配置;高高位保护设为失电动作 |
| 电容式 | 探头与容器壁之间的电容 | ≥ 2 | 不适用 | 非限制因素 | 挂料或介质 er 变化导致高位误报 | 取决于标定;更换介质后须复核 |
| 浮子式 | 浮力与位移 | 不适用 | 不适用 | ~1 000 | 污泥或结晶造成卡滞;触点磨损 | 机械复位;再次使用前检查电气负载 |
| 射频(RF)导纳式 | 带驱动屏蔽的导纳检测 | ≥ 1.5 | ~50 | ~10 000 | 导电积料使屏蔽失效,锁定在有料状态 | 高高位报警锁存并手动复位 |
| 光学式 | 棱镜处折射 | 不适用 | 不适用 | ~500 | 棱镜挂料或液体结晶导致持续报有液状态 | 非锁存;清洗后须验证无液状态 |
这些数值是典型工程筛选范围,并非产品规格。确定是否采用某类开关前,应对照最新数据表及交付铭牌,核实实际介质的介电常数、堆积密度、黏度和过程温度。
最后两列尤其关键:储罐仍处于过满状态时就复位的开关无法提供有效保护。高高位工况通常优先选用可锁存的类型,例如射频(RF)导纳式和可配置的音叉式;非锁存光学式或浮子式则适用于需要自动重启的泵保护。
依据介质和挂料特性排除不适用类型
先从介质条件筛选。介电常数低于约 2 的液体不宜依赖电容式开关,因为有液和无液状态过于接近,难以区分;更换储存介质后,该类开关还须重新标定。易结晶、含固体或黏度超过约 1 000 mPa·s 的液体不宜采用浮子,因为活动件可能卡滞。易冻结或结晶工况不宜采用光学式开关,因为棱镜挂料会在液体已离开时仍报有液。堆积密度低于约 50 kg/m³ 的极轻干粉不适合音叉式,严重挂料还会使叉齿桥接并永久报有料。
遇到这些条件,应放弃该方法,而非继续调参数。若介质会附着所有接液件,或者介电常数与堆积密度均随批次变化,单点装置无法提供可靠状态。调灵敏度或延长延时都不能改变其物理原理;射频(RF)导纳比普通电容式更耐挂料,但导电层仍可使驱动屏蔽失效。
根据进料速率与停机延迟确定动作点
即使安装高度正确,若入口尚未关闭,液面就已越过开关,保护仍会失效。以下算例采用假定现场数值,仅用于说明计算,并非现场实测数据:容器自由液面面积为 4.0 m²,流入量为 1.2 m³/min,液位上升速率为 (1.2 / 60) / 4.0 = 0.005 m/s,即 5.0 mm/s。停机链包括开关响应 0.5 s、控制器扫描 0.3 s、阀门行程 3.0 s,总计 3.8 s。此期间液位上升 5.0 mm/s * 3.8 s = 19.0 mm。
- 增加表面波动和安装公差裕量;取两倍即为 38 mm。
- 向上取整,将高高位动作点设在最高允许液位以下至少 50 mm。38 mm 向上取为 50 mm,留下 12 mm 用于动作重复性和安装公差。
- 若阀门行程时间变长或流入量增加,应重新计算。
所用流入量必须是最大可信值,整条延迟链必须实测,不能只取某一份数据表中的数值。开关测试按钮只检验电子部件,不能证明安全栅、PLC 输入或阀门正常。验证测试必须使最终执行元件实际动作。
使报警独立于连续变送器
独立性取决于电气和物理结构,不能只靠标签说明。高高位开关应与所保护的雷达液位变送器分别使用电缆路径、PLC 输入、安全栅或隔离器,并在可行时采用独立电源。若二者共用输入卡或接线盒,一次故障就可能同时使测量和报警失效;共用一个熔断器的 24 V DC 电源是常见薄弱点。
不同点式物位开关报告故障的方式也不同。两线制 NAMUR 装置可发出断线信号,而简单继电器触点若无回路监视,不能区分断路与空罐。必须明确故障安全方向:高高位保护应在回路失电时动作,使电缆断线触发报警,而非无声失效。各开关产品页面列明额定负载和可选输出;报警逻辑技术文章说明了锁存和验证测试间隔。
核对安装、负载与验证测试细节
对于点式物位开关,即使选型正确,安装仍决定其能否正常工作。叉齿平面应顺着流向,在设计允许时以低于水平线约 20° 的角度安装。若接管靠近进料点,应在音叉上方约 200 mm 处设挡板。黏性介质宜垂直安装以减少积料。电缆入口应朝下,过程密封应满足包括真空在内的全部压力与温度条件。
- 再次使用浮子或继电器输出前,应使触点额定值与实际负载匹配,包括启动浪涌。
- 确认接管腔体允许探头自由活动,并有足够拆卸空间。
- 清洗后核实动作和复位区间,因为潮湿棱镜或挂料叉齿可能仍无法恢复无料状态。
- 记录测试前状态、测试介质以及最终执行元件的响应。
记录应同时列明物位、开关状态、PLC 输入和阀门位置。
常见问题
问题 1:哪类点式物位开关适合易挂料的导电液体?
带驱动屏蔽的射频(RF)导纳式通常是首选,因为屏蔽可减小附着层影响。黏度适中时,音叉式可作为第二选择。应排除普通电容式,因为导电积料会被识别为持续有液状态。应使用多个样品验证开关适用性。
问题 2:点式物位开关能替代连续雷达液位变送器吗?
不能。点式开关只检测一个高度,不能提供雷达变送器所给出的液位值、趋势或库存。应将其作为独立的高高位或低低位保护层,而非主测量。应分开布设电缆、输入和电源,避免一次故障使两者同时失效。
问题 3:高高位开关应低于最高液位多少?
应由最大进料速率和实测停机延迟确定。本算例中,5.0 mm/s 持续 3.8 s 得到 19.0 mm;考虑波动和公差取两倍为 38 mm,再向上取至 50 mm。采用最大可信流入量,并测量从开关响应到阀门完成行程的整条链路。
问题 4:为什么更换介质后电容式开关会误动作?
因为其标定依赖原液体的介电常数。er 较低时,有液和无液状态更接近,可能漏检;er 较高或存在导电附着层时,可能持续报有液。每次更换介质后都应复核;er 低于约 2 时,应排除该类开关。
问题 5:高高位报警应锁存还是自动复位?
防溢流保护应采用锁存和手动复位。自动复位可能在罐内液位仍高于动作点时清除报警,导致操作员确认状态前保护已解除。非锁存适合需要自动重启的泵低低位保护。交付时应通过断开导线验证两种逻辑。
问题 6:验证测试需要证明什么?
应证明整条链路有效:介质到达探头、开关改变状态、安全栅和 PLC 输入正确识别、最终执行元件实际动作。按测试按钮只检验电子部件。应记录物位、开关状态、输入状态、阀门位置、测试介质及日期。
总结
点式物位开关采用排除法选型:当介质超出某类开关的介电常数、密度、黏度或挂料限制时,先排除该类,再检查复位逻辑和报警的电气独立性。本高高位算例中,5.0 mm/s 的上升速率在 3.8 s 停机延迟内消耗 19.0 mm 顶部裕量,因此 50 mm 动作间距是有依据的最低值。下一步应将介质限制、动作标高、故障安全方向及验证测试范围写入回路图。
与 METRAVON 工程师讨论此应用
请提供介质、介电常数或堆积密度、黏度、过程温度,以及报警是否必须锁存。我们的工程师会据此匹配开关类型,并按最大进料速率和实测停机延迟核查动作标高,再推荐输出和安装布置。