


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


运粮车在停车、转弯或驶过不平路面时,称重传感器可能显示不同重量。这种差异并不自动表明传感器损坏。加速度、坡度及牵引连接处的运动,都可能改变通过称重支承传递的力,显示仪表也可能应用滤波。
先建立可重复的停车读数
应在合适的水平地面上比较读数,车辆保持静止,且每次采用相同支承状态。牵引连接、支腿及附属设备应处于预定称重状态。如果支腿或刚性连接在被测支承之外承担了部分车辆重量,衡器实际测到的载荷就会改变。
对载货运粮车应采用获准的参考称重方法。参考值与车载指示值的记录时间应足够接近,避免卸料、洒漏或其他物料变化使比较失效。未实施所需隔离和机械支承时,严禁在升起或载货的车辆下方作业。
运粮车称重传感器需要分别进行静态与移动验收测试
| 状态 | 比较内容 | 含义 |
|---|---|---|
| 停车 | 物料和支承位置不变时重复读数 | 商定静态条件下的基础重复性 |
| 重新就位 | 移动后返回同一称重位置 | 稳定后能否恢复原指示值 |
| 行驶 | 同时记录速度、地形及指示值 | 反映动态特性,并非独立校准砝码 |
| 卸料 | 在等效条件下取得卸料前后读数 | 差值能否一致地代表转移的粮食量 |
如果停车读数一致而移动值波动,应先调查移动测量方法,再考虑更换硬件。如果重新就位后读数不能恢复,应检查支承就位情况、限位机构、松动的安装件及电缆受拉情况。在机械和电气检查能够支持诊断之前,应将观察到的表现与故障结论分开。
不能仅凭额定载荷推断适用于车辆
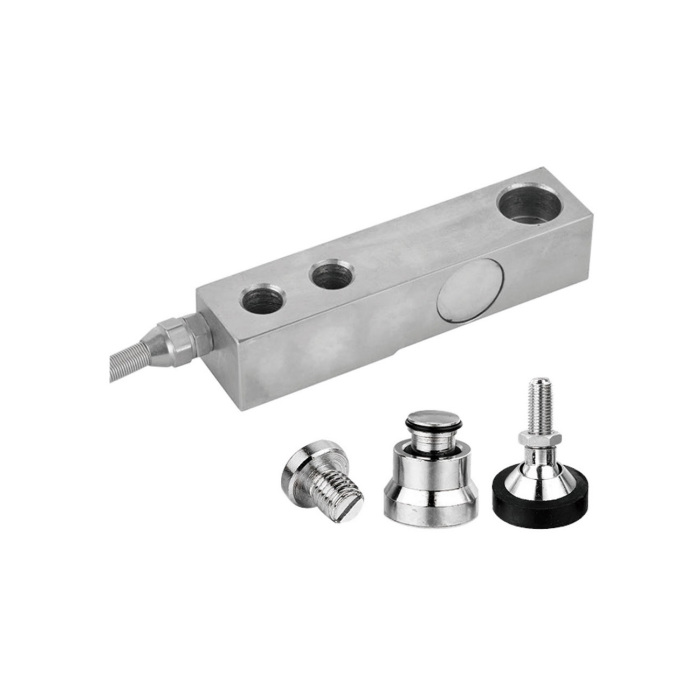
METRAVON的 MV-LC0150 页面列出了单端剪切梁结构、250 kg-10 t额定载荷、标称2 mV/V信号和4-12 V激励电压。它描述的是称重总成,而不是经过适用性确认的动态运粮车系统。因此,目录载荷范围只能作为机械评估的起点,不能据此认定允许安装在移动运粮车下方。
车辆设计方必须评估冲击载荷、横向限位、疲劳工况、支承几何关系及完整安装。称重电子系统也需要明确的读数有效性判定方法。较慢的显示滤波可以让移动读数看起来平稳,但不会使其成为准确的静态等效重量。
现场常见问题
Q1. 可以在斜坡上去皮,再到水平地面卸料吗?
这两次读数的机械条件并不相同。除非完整系统具有针对该工况经过验证的补偿方法,否则应在商定的停车配置下比较皮重与毛重。
Q2. 额定载荷更大的传感器一定更可靠吗?
更高额定载荷不能解决侧向受力、支承结构不良或电子系统不适用的问题。它还可能降低给定小载荷所产生的信号变化。应根据评估后的支承受力选择额定载荷,再验证实际可用的称重性能。
总结
将可重复的停车称重与任何行驶中称重要求分别处理。申请运粮车应用评估时,应提供支承图、旧传感器标识及停车与移动读数记录;不要仅按车辆总装载能力订购通用梁式传感器。
