


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


搅拌时雷达液位跳变,可能来自表面运动、目标变化,或读数的采样与显示方式。慢速趋势上的重复模式,不能证明雷达检测到了每片经过的叶片。增加阻尼或改变液位偏移前,应将仪表数据与搅拌器运行状态比较。
保留扰动的时间信息
同步记录搅拌器启动、停止、转速变化,以及雷达距离、状态和接收系统值。使用供货电子单元可提供的诊断;不要假定每种输出都能提供高速回波记录。明确各条曲线的更新频率,以及历史库保存的是平均值、选定样本,还是仅超过阈值的变化。
周期扰动采样过慢时,可能表现为另一个更慢的周期,或近似恒定。这属于采样效应,不是出现新工艺周期的证据。因此,显示刷新率不足以用于识别机械频率。比较趋势周期与搅拌转速前,应向集成商确认实际保存了什么数据。
雷达液位跳变需要受控比较
| 观察时点 | 有用的比较 |
|---|---|
| 启动时 | 区分电气切换时刻与随后形成的表面运动。 |
| 稳定转速 | 使用时间分辨率足够的仪表与过程记录,比较重复扰动。 |
| 另一转速 | 在获批运行条件下,检查表现是否变化。 |
| 停止后 | 观察静置和恢复过程,而不只比较最终平稳读数。 |
任何搅拌器操作变化都必须经工艺负责人批准。若停机或变速会造成不安全或不可接受工况,不要操作。现有运行记录可能已能提供所需比较,无需专门测试。
整理证据后,再检查测量路径
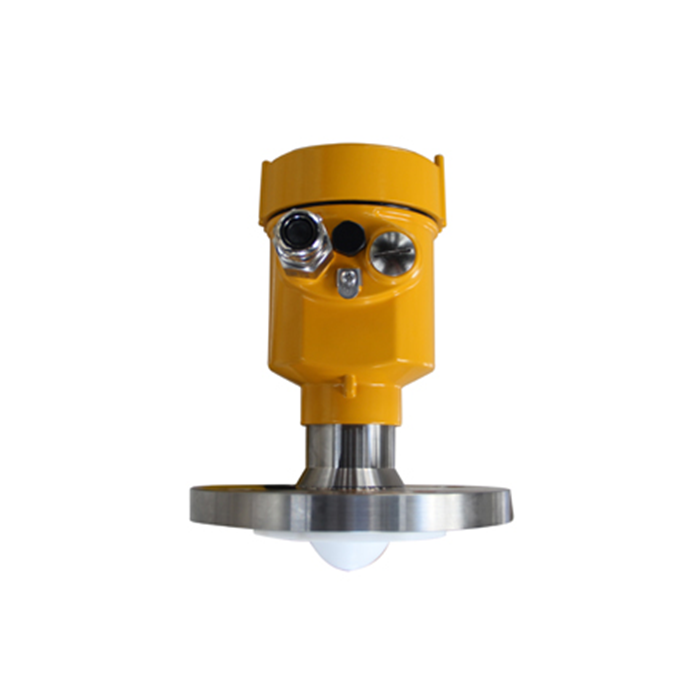
其中,METRAVON MV-RD12标注的波束角为8度。按轴、叶片、进料口和预期液位绘制目标路径。液面上升时,相互影响可能变化;一个液位下路径清晰,不能证明整个批次都有足够净空。
若本地距离稳定,只有PLC值跳变,应单独调查接收链路。若本地读数随搅拌变化,应评估实际目标及可获取的回波信息。改变抑制设置前,先区分真实液面运动与其他反射干扰。
滤波常见问题
问题1:为什么不把阻尼加大到趋势平滑?
阻尼可减小可见波动,也会延迟真实液位变化。先识别扰动并明确工艺所需响应,再同时检查所选滤波的稳定性和检测延迟。
问题2:与搅拌有关的模式能否证明传感器故障?
不能。它可能反映真实表面运动或不合适的观测位置。若未解决测量路径和所需测量量的问题,在原位置更换设备也可能出现类似表现。
总结
使用带时序的证据,区分工艺运动、目标变化和采样数据效应。提供搅拌器布置、运行状态及未经编辑的趋势,在改变滤波前开展MV-RD12故障评估。
