


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


雷达物位测量可用性关注的是:过程需要读数时,是否有可用读数。标称距离精度回答另一个问题:规定条件下,有效读数与参考有多接近。传感器可能在静置罐中表现良好,却在进料、搅拌或清洗时出现重要测量空缺。
既记录成功读数,也记录缺测时段
应用试验中,应在读数及有效性状态旁标注过程阶段。正常运行涉及入口流、搅拌、起泡及清洗后恢复时,应将这些时段纳入。保持最后有效值的趋势即使看起来平滑,也不能算作连续的新测量。
其中,METRAVON MV-RD12列明液体距离测量标称精度为+/-2 mm。这一数值没有说明应用可用性,也未说明信号丢失后的恢复时间。这些行为需要所选配置和代表性罐内条件下的证据。
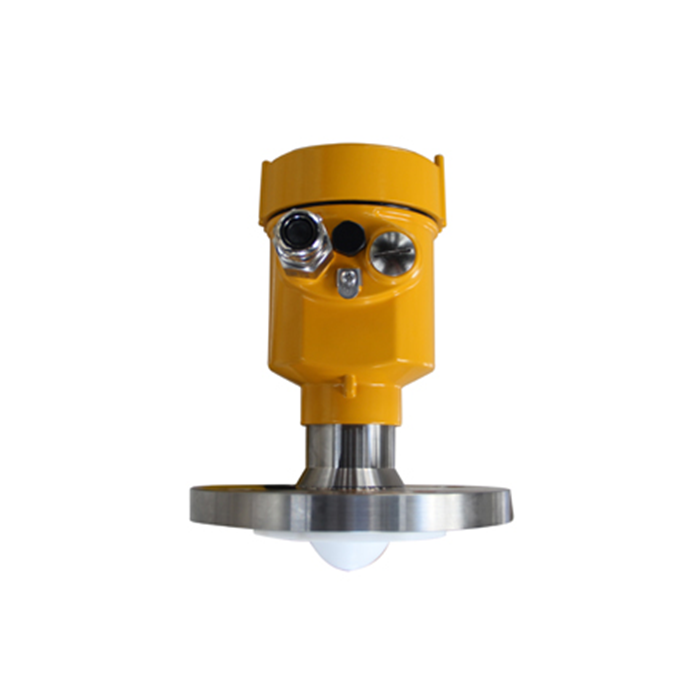
雷达物位测量可用性取决于运行阶段
| 阶段 | 试验应确定什么 |
|---|---|
| 静置 | 与合适参考一致,并有稳定且已识别的液体目标。 |
| 进料 | 入口流存在时仍有可用读数,无效时段被标识而不是隐藏。 |
| 搅拌 | 实际搅拌状态及变化表面条件下的行为。 |
| 恢复 | 中断或清洗阶段后,如何识别新的有效读数。 |
对指定观测窗口,可用性的一个简单指标是有效测量时间除以所需测量总时间。计算前应定义“有效”及所需窗口。计划中不需要测量的时段可单独处理,但不能悄然删除困难运行阶段来改善结果。
还应记录最长连续缺测时间。两次试验的总体可用性可能相同,但一次是零散短缺测,另一次是在关键进料期间长时间中断。控制后果取决于这一时序,而不只是百分比。
按失效机理选择改进措施
非接触雷达避免浸入式感测元件,但天线仍需要合适视野,并能耐受实际过程暴露。如果仅在入口流穿过波束时失效,应评估安装。如果沉积随时间累积,应评估清洁检修空间及结构。对目标丢失应采用经验证有效的解决措施,不能只加大阻尼来替代。
约定测量无效时控制器的行为。应检查所选接口的故障指示,不要假定接收端能识别每种无效状态。保持值可能适合某些显示,却不适合进料决策。任何所需独立保护仍要单独评估系统;仅靠可用性计算不能确定安全功能。
试验问题
问题1:稳定液位下测试三十分钟就足够吗?
它只能描述该条件,不代表整个运行周期。应将试验扩展到测量任务涉及的阶段,并记录无法测试的阶段。
问题2:可以假定更高频雷达消除全部缺测吗?
不能。频率无法解决每种障碍、沉积或目标歧义。应在实际位置和过程状态下比较拟议组件,不能把频率当成可用性保证。
总结
应结合参考准确度,按所需工况中的有效数据判断雷达价值。提供运行顺序及可接受的中断限值,以制定有意义的MV-RD12应用试验。
