


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


空集水坑与浅层积水不一定提供相同目标。倾斜混凝土底面、泵坑凹部和独立水洼,可能分处传感器视野中的不同区域。因此,空集水坑超声液位需要明确终态:当不再存在连续水面时,仪表应输出什么?
调整空坑设置前,先标明坑底形态
在包含底坡、泵吸入口和低点的集水坑剖面上标出传感器位置。明确哪个物理标高代表零水深,以及该标高是否实际位于传感器下方。大部分腔体排空后,局部仍可能积水;测到这处水洼并不能证明其他区域有多少可用水。
在获批排空过程中,保留观测距离和可获取的回波状态。若水面分散为水洼后回波发生变化,不要立即按新目标重新标定。应先识别仪表看到的是水、坑底还是其他结构。
空集水坑超声液位:规定周期末段的要求
| 状态 | 验收问题 |
|---|---|
| 连续水面 | 测量是否跟随独立观察到的水位? |
| 浅水洼 | 看到的是哪一处局部表面,是否代表所需的泵运行条件? |
| 坑底露出 | 该读数对已配置任务是否有效,还是应标为不可用? |
| 重新进水 | 仪表能否恢复水面目标,且不出现无法解释的保留值? |
考虑雷达时,不要假定它能解决坑体形状问题
其中,METRAVON MV-RD12T是采用PVDF透镜组件、安装于水面上方的雷达。在浸入式探头不便检修的场合,可评估其非接触方案。但它仍需合适目标和安装基准;从声波改成雷达,不会使斜底变平,也不会把分离水洼变成一个连续表面。
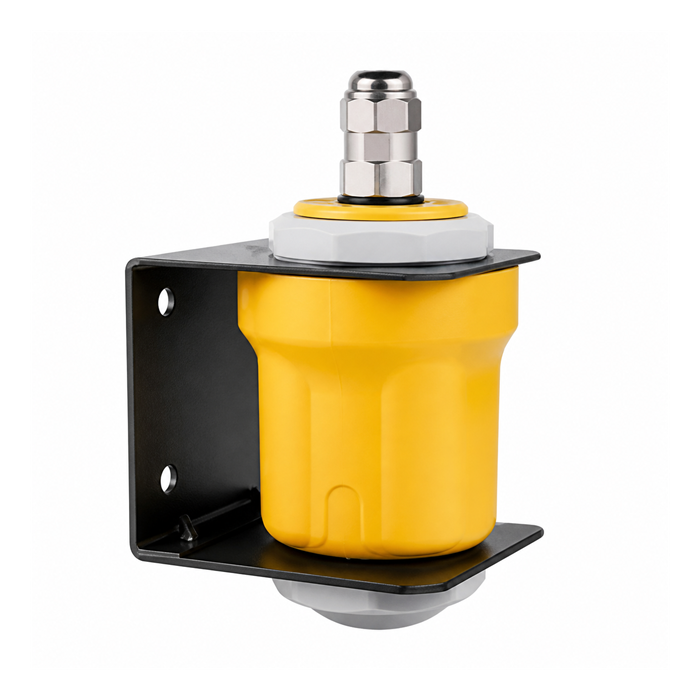
提供传感器到水面的近端、远端距离,而不只给出坑深。明确低于何种水位后不再需要连续测量。将泵的最低运行要求与传感器能否输出数字分开。
排空常见问题
问题1:丢失回波是否应自动转成零水位?
只有控制设计明确证明该解释合理时才可以。丢失回波还可能由其他原因造成,不只代表空坑。保留有效性状态,避免控制器将仪表故障与确认无水混淆。
问题2:干燥坑底读数正确,能否证明低水位保护有效?
不能。所需动作可能必须在坑底露出前发生。应按现场批准的测试程序,验证实际跳闸标高、过程响应和任何独立保护装置。
总结
将从水面过渡至坑底露出的过程纳入测量规格。提供集水坑断面、泵吸入口标高和排空观察记录,以评估MV-RD12T应用。
