


 Inglês
 Chinês
 Espanhol
 Russo
 Francês
 Alemão
 Indonésio
 Tailandês
 Vietnamita
 Árabe
 Italiano
 Turco
 Polonês
 Japonês

Resumo de Engenharia: O
RS-485 é uma interface de comunicação serial diferencial amplamente utilizada em aplicações industriais de campo. É comumente empregada para conectar PLC, RTUs, instrumentos industriais, dispositivos I/O remotos e gateways industriais. Em projetos práticos, o RS-485 é frequentemente combinado com o protocolo Modbus RTU. A comunicação confiável depende não apenas do par A/B, mas também da taxa de baud, do enderecamento do dispositivo, da topologia do barramento, da terminação, da polarização, do terraamento, do isolamento, da proteção contra picos de tensão e da correta interpretação dos registradores.
O que é o RS-485?
O RS-485 é um padrão de interface elétrica diferencial para comunicação serial industrial. Ele define principalmente as características elétricas de transmissores e receptores, incluindo sinalização diferencial, carga do barramento, limiares de recepção e comportamento em redes multi-drop. O
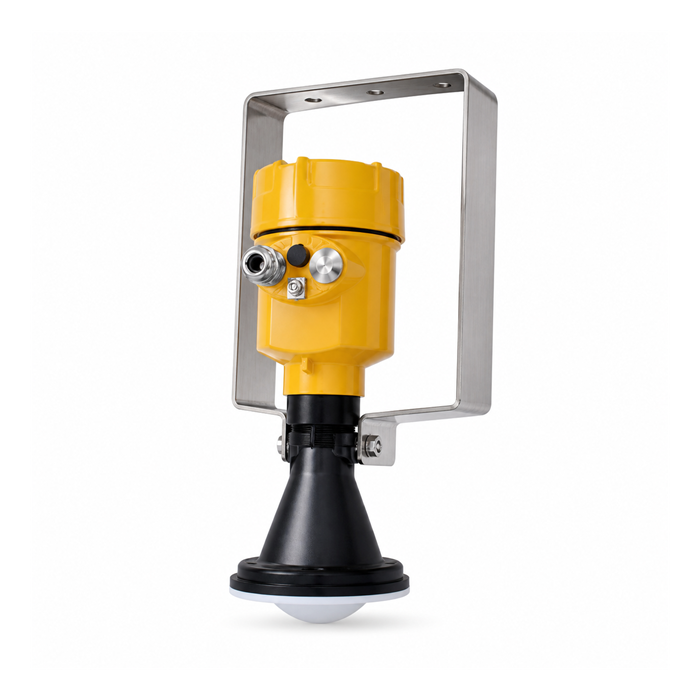
RS-485 é amplamente utilizado com transmissores de nível por radar, instrumentos de pesagem, RTUs, I/O remotos, PLC e gateways industriais, por permitir a implementação de uma comunicação digital por cabos robusta em ambientes com ruído elétrico.
RS-485 é uma interface de comunicação física. Modbus RTU é um protocolo de comunicação.
Portanto, RS-485 não é o mesmo que Modbus RTU; no entanto,Modbus RTU via RS-485.É uma das combinações mais comuns na automação industrial.
Arquiteturas típicas:
Transmissor de Nível por Radar → RTU Modbus RS-485 → PLC
– Indicador de Pesagem → RTU Modbus RS-485 → PLC / DCS
– Sensor de Nível de Água por Radar → RTU Modbus RS-485 → RTU → 4G → Servidor MQTT / HTTP
Como funciona a comunicação diferencial RS-485?
A característica fundamental do RS-485 éSinalização diferencial. Um barramento RS-485 típico com dois fios utiliza um par torcido, geralmente designado como A e B.
O receptor não depende da tensão absoluta de um único condutor em relação à terra; em vez disso, deteta a diferença de tensão entre os dois condutores:
V−= V−− V− B
Se o ruído eletromagnético externo se aplicar de forma semelhante a ambos os condutores, a componente de modo comum é reduzida pelo receptor diferencial. É por isso que a sinalização diferencial e o cablagem com par torcido são importantes para a imunidade ao ruído no RS-485.
– Por que o RS-485 costuma utilizar cabo com par torcido?
Os locais industriais podem conter acionadores de frequência variável, motores, contactores, relés, válvulas solenoides, fontes de alimentação com comutação e cabos de alimentação de alta corrente. Todos esses componentes podem gerar interferência eletromagnética.
A torção dos condutores A e B ajuda a que ambos os fios sofram interferência externa semelhante. Como o receptor avalia a diferença entre A e B, uma parte significativa do ruído em modo comum pode ser rejeitada.
Para aplicações de longa distância ou com alta interferência, o cabo industrial de par torcido ou de par torcido blindado é geralmente preferível em relação a dois condutores não relacionados.
Como deve ser conectado o RS-485 A e B?
Os dispositivos industriais podem utilizar etiquetas como A/B, 485A/485B, D+/D− ou RS-485+/RS-485−. Uma complicação prática é que as convenções de nomenclatura A/B nem sempre são idênticas entre diferentes fabricantes.
Não assuma que "A é sempre positiva" ou que "B é sempre negativa". Sempre siga o diagrama de cablagem correspondente aos dispositivos que estão sendo conectados.
Se a energia, as configurações Modbus e o endereço do dispositivo estiverem corretos, mas não houver nenhuma resposta, verificar a polaridade A/B é uma das primeiras etapas de resolução de problemas.
O RS-485 é Half-Duplex ou Full-Duplex?
RS-485 de 2 fios: Arquitetura Half-Duplex Comum;
A maioria dos instrumentos industriais utiliza um par A/B tanto para transmissão quanto para recepção; apenas um nó deve controlar ativamente o barramento em cada momento;
Solicitação do Master → Master libera o barramento → Resposta do Slave → Master recebe a resposta;
RS-485 de 4 fios: Implementação Full-Duplex é possível;
Alguns sistemas utilizam um par diferencial para transmissão e outro para recepção, por exemplo TX+/TX− e RX+/RX−.Portanto, o RS-485 não é, por si só, limitado à operação semiduplex.
Para transmissores de nível de radar, instrumentos de pesagem, RTUs e dispositivos Modbus, o protocolo RS-485 semiduplex de 2 fios continua sendo a implementação mais comum.
Por que os transceptores RS-485 utilizam DE e RE?
Os transceptores RS-485 típicos de 2 fios incluem os controles DE (Driver Enable – Ativação do Driver) e RE (Receiver Enable – Ativação do Receptor). Durante a transmissão, o driver é ativado.Após o envio do quadro, o transmissor deve liberar o barramento para que outro dispositivo possa responder.
Um controle de direção incorreto pode causar timeouts do Modbus, conflito no barramento ou que um dispositivo escravo nunca receba a oportunidade de responder. PLC, RTUs e gateways industriais geralmente gerenciam esse problema automaticamente; já os projetos personalizados de MCU devem gerenciar corretamente o tempo de transmissão.
Qual é a relação entre o RS-485 e o Modbus RTU?
O RS-485 define como os dados elétricos são transmitidos através do cabo; o Modbus RTU define como esses dados são estruturados e interpretados.
: O protocolo RS-485, por si só, não define quais bytes representam nível, peso, fluxo ou alarmes. O Modbus RTU adiciona endereçamento de dispositivos, códigos de função, endereços de registradores, comprimento de dados, verificação CRC e estrutura de solicitação/resposta.
: PLC → RS-485 → Solicitação Modbus RTU → Transmissor de Nível de Radar;
: Transmissor de Nível de Radar → Resposta Modbus RTU → RS-485 → PLC;
: Por que a simples "Saída RS-485" não é suficiente?
Antes da integração, confirme pelo menos o protocolo, o ID do dispositivo escravo, a taxa de baud, o número de bits de dados, a paridade, os bits de fim, o mapa de registradores, o tipo de dados, o fator de escalonamento e a ordem de bytes.
Dois dispositivos podem suportar simultaneamente o protocolo RS-485 Modbus RTU, mas ainda assim não conseguir comunicar-se se um for configurado para 9600 8N1 e o outro para 19200 8E1.
Comum RS-485 Modbus RTU Parâmetros
| Parâmetro; | Nota de Engenharia; |
|---|---|
| Interface Física; | RS-485; |
| Protocolo; | Comumente Modbus RTU; confirme o dispositivo específico |
| Taxa de Baud; | 2400, 4800, 9600, 19200 bps ou outros valores suportados; |
| Bits de Dados; | Comummente 8 bits; |
| Paridade; | Nenhuma / Pares / Ímpares |
| Stop Bits: | (1 ou 2); |
| – ID do Esclavo; | – Cada esclavo no mesmo barramento deve utilizar um endereço único; |
| – Endereço de Registro | Cada parâmetro de medição é mapeado para um registro definido: |
| Tipo de dado | INT16, UINT16, INT32, UINT32, Float, etc.; |
| Escalonamento; | Por exemplo, valor bruto ÷ 10 or ÷ 100; |
| Ordem de bytes | Confirme de acordo com o documento de protocolo do dispositivo: |
– Quantos dispositivos podem ser conectados a um único barramento RS-485?
– O design tradicional do RS-485 é frequentemente discutido em termos de– carga de 32 unidades;– No entanto, a afirmação «O RS-485 suporta um máximo de 32 dispositivos» não é uma regra universal para redes modernas.
Os transceptores modernos podem ser dimensionados para carga de 1, 1/2, 1/4 ou 1/8 de unidade; assim, o número de nós elétricos pode exceder 32.
Em projetos reais, o comprimento do barramento, a taxa de baud, o tempo de resposta, o ciclo de polling, o comprimento do ramo, a terminação, a fonte de alimentação e as condições de EMC podem representar os limites práticos antes que ocorra a sobreenchimento do transceptor.
Distância de Comunicação RS-485 e Taxa de Baud
O RS-485 é ideal para comunicações industriais de longa distância.A distância de aproximadamente1200 mé frequentemente citada como referência técnica para velocidades de comunicação mais baixas, mas não é uma distância garantida para todos os dispositivos e instalações.
A distância real depende da taxa de baud, da impedância do cabo, da capacitância, do tamanho do condutor, do número de nós, da topologia dos ramos, da terminação, da tensão em modo comum, do aterramento, das interferências e do desempenho do transceptor.
Como regra geral:quanto maior for o barramento, menor será a taxa de baud recomendada.
Por que se utiliza um resistor de terminação de 120 Ω?
Em barramentos RS-485 de longa distância ou alta velocidade, um ajuste inadequado de impedância nas extremidades do cabo pode causar reflexões, ruído (ringing), bordas distorcidas, erros CRC e timeouts intermitentes.
É uma prática comum na engenharia terminar as duas extremidades físicas do tronco principal com resistores próximos à impedância característica do cabo, frequentemente120 Ω.
120 Ω — Dispositivo 1 — Dispositivo 2 — Dispositivo 3 — ... — Dispositivo N — 120 Ω
Os resistores de terminação normalmente são instalados nas duas extremidades do barramento principal, e não em todos os nós.
Resistores de polarização e projeto de segurança contra falhas
Quando nenhum nó está operacionalmente controlando o barramento, alguns sistemas utilizam resistores de polarização de alta (pull-up) e de baixa (pull-down) para manter um estado de espera definido.Muitos transceptores modernos incorporam internamente um comportamento de segurança contra falhas; por isso, a polarização externa deve ser avaliada de acordo com o hardware real.
Topologia recomendada para barramento RS-485;
PLC → Dispositivo 1 → Dispositivo 2 → Dispositivo 3 → Dispositivo 4;
Devem ser evitados ramificações em estrela de longo comprimento sempre que possível, pois esses segmentos longos geram discontinuidades de impedância e reflexões.
Aterramento, Isolação e Proteção contra Transientes;
A comunicação diferencial não elimina os limites de tensão em modo comum. Para trajetórias externas de longa distância, edifícios distintos, estações de bombeamento, silos ou locais com ruído elétrico, avalie a referência de sinal, a terminação de blindagem, o isolamento galvânico, a proteção contra transientes e os transientes induzidos por raios.
RS-485 vs. 4–20 mA vs.HART
| Item | RS-485 Modbus RTU | 4–20 mA | 4–20 mA/HART |
|---|---|---|---|
| Tipo de sinal | Digital | Analógico | Analógico + Digital |
| Interface Típica: | – Bus diferencial RS-485: | – Loop de corrente: | – Loop de corrente + FSK: |
| – Variáveis múltiplas: | – Conveniente: | – Normalmente, uma variável primária por loop: | – Suporta variáveis digitais adicionais: |
| – Bus para múltiplos dispositivos: | – Suportado: | – Não é normalmente utilizado como bus analógico compartilhado: | – Suportado em modos específicos de multiponto: |
| – PLC tradicionalIntegração | – Requer interface RS-485; | – Muito comum; | – Requer módulo compatível com HART para dados digitais; |
| – Integração RTU / IoT; | – Muito comum; | – Requer entrada analógica; | – Requer interface HART ou gateway; |
– Aplicações RS-485 nos Sistemas Industriais METRAVON;
– 1.Medição de nível por radar para tanques e silos –
: Transmissor de nível por radar → RTU Modbus RS-485 → PLC / RTU –
: Transmissor de nível por radar → RS-485 → Gateway Industrial → 4G / Ethernet → Plataforma SCADA / IoT –
: 2. Monitoramento do armazenamento de materiais sólidos em grande volume –
: Vários transmissores de nível por radar → Bus RTU Modbus RS-485 → PLC –
: 3. Sistemas de pesagem industrial
Célula de Carga → Transmissor/Indicador de Pesagem → RTU RS-485 Modbus → PLC
; 4. Monitoramento Remoto do Nível e Fluxo de Água – Sensor de Nível de Água por Radar
→ RTU RS-485 Modbus → RTU
– Medidor de Fluxo por Radar → RS-485 → RTU 4G → Servidor MQTT/HTTP
; 5. I/O Remoto e Aquisição Distribuída de Dados – Instrumentos de Campo
→ I/O Remoto / RTU → RS-485/Ethernet → PLC / SCADA
; 6.Portais de IoT Industrial
Dispositivo RTU RS-485/Modbus → Porta Industrial → Ethernet / 4G → MQTT / HTTP → SCADA / Cloud / Servidor do Cliente
Resolução de Problemas para RS-485
| Síntoma | Causas Comuns | Verifique Primeiro |
|---|---|---|
| Nenhuma Resposta | Conexão A/B invertida, endereço incorreto, taxa de baud incorreta, protocolo incorreto, falta de alimentação | Alimentação, A/B, ID do Esclavo, configurações série,Requisição Modbus |
| : Tempo de espera intermitente; | : Cabo longo, interferência, erro de terminação, taxa de baud muito alta; | : Cabo, terminação de 120 Ω, blindagem, conexão ao solo, taxa de baud; |
| : Um dispositivo funciona, vários dispositivos apresentam falhas; | : Endereços duplicados, problema de topologia, carga de dados, temporização do polling; | : IDs de dispositivo escravo, estrutura do barramento, ciclo de polling; |
| : Comunicação funciona, mas os valores são incorretos; | : Registro incorreto, tipo de dados, ordem de bytes.Escalonamento do mapa de registro | ; INT/Float; ordem de bytes; Escalonamento |
– Lista de Verificação para Projeto e Integração Engenheirástica;
| – Item; | – O que deve ser confirmado; |
|---|---|
| – Saída; | – RS-485; |
| – Protocolo; | – Modbus RTU ou outro protocolo especificado; |
| – ID do dispositivo escravo; | – Valor padrão e método de modificação. |
| Velocidade de baud rate | Deve corresponder ao PLC, RTU ou gateway; |
| Mapa de registros; | Nível, peso, fluxo, status, alarmes, etc.; |
| Tipo de dados; | INT16, UINT16, INT32, Float, etc. |
| Ordem de bytes; | Confirmação da definição do dispositivo; |
| Fator de escalonamento; | Por exemplo: ×0.1 or ×0.01; |
| Distância do cabo; | Distância máxima do campo; |
| Quantidade de nós; | Total de dispositivos no barramento; |
| Isolamento; | Se é necessário uso de RS-485 isolado; |
| Proteção contra picos de tensão; | Importante para aplicações externas ou de longa distância; |
| Protocolo de gateway | MQTT, HTTP, TCP ou protocolo especificado pelo cliente; |
Perguntas Frequentes (FAQ);
P1: O RS-485 é o mesmo que o Modbus RTU?
Não. O RS-485 é a interface elétrica; o Modbus RTU é o protocolo de comunicação.
P2: O RS-485 é sempre em modo half-duplex?
Não. O RS-485 de 2 fios é geralmente em modo half-duplex, enquanto o RS-485 de 4 fios pode suportar comunicação em modo full-duplex.
Q3: Quantos dispositivos podem ser conectados a um único barramento RS-485?
O design tradicional costuma referir-se a 32 cargas unitárias, mas os transceptores modernos com baixa carga unitária podem suportar mais nós.
Q4: O RS-485 pode comunicar-se a uma distância de 1200 m?
Uma distância de aproximadamente 1200 m pode ser alcançada sob condições adequadas de baixa velocidade, cablagem e ambiente, mas essa distância não é garantida para todos os dispositivos.
Q5: Por que se utiliza um resistor de 120 Ω?
Reduz as reflexões na linha de transmissão e é normalmente instalado nas duas extremidades do barramento principal.
Q6: O RS-485 pode ser conectado diretamente a um servidor MQTT?
Não. Normalmente, é necessário um gateway industrial para converter dados Modbus RTU em comunicações via MQTT, HTTP ou TCP/IP.
Q7: É possível que vários transmissores de nível por radar compartilhem um único barramento RS-485?
Sim, desde que os endereços sejam únicos e o barramento seja projetado corretamente.
Q8: Uma célula de carga convencional pode ser conectada diretamente ao RS-485?
Normalmente não. Uma célula de carga com medidor de deformação geralmente requer um transmissor de pesagem, um indicador ou um módulo de pesagem.
Q9: O que deve ser verificado se a comunicação funcionar, mas o valor exibido for incorreto?
Verifique o endereço do registro, o tipo de dados, o formato assinado/sem sinal, o formato de ponto flutuante, a ordem de bytes e o fator de escalonamento.
Conclusão
O RS-485 é uma interface serial diferencial industrial madura, amplamente utilizada na medição de nível, pesagem industrial, monitoramento do nível e fluxo de água, RTUs, I/O remoto e sistemas de aquisição de dados industriais.
– METRAVON: Comunicação Industrial e Integração de Sistemas;
– O METRAVON permite configurar arquiteturas de comunicação RS-485 Modbus RTU para transmissores de nível por radar, instrumentos de pesagem, dispositivos de medição de nível e fluxo por radar, PLC, RTUs, sistemas de E/S remota e gateways industriais.
