英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語
1。 レーダーレベルの送信機のコミッショニングのコアは、単に「ディスプレイの修正を行う」ではありません
レーダーレベルの送信機がインストールされた後、フィールドの試運転は通常、機器が通常の操作に置く前に必要です。
委託の目的は、ローカル表示に示す番号が現在の液体レベルに一致するようにするだけではありません。 実質の目的は正しい、完全な測定の鎖を確立することです:
完全なレーダーレベル測定の鎖
ステップ1 - 幾何学的パラメータ:正しいタンク次元および器械の参照ポイントを定義して下さい。
ステップ2 - レーダー距離測定:レーダーは、参照面から製品面までの距離を測定します。
ステップ3 - レベル変換:測定された距離を対応するレベル値に変換します。
ステップ4 - アナログまたはデジタル出力:測定レベルは4〜20mAまたはデジタル通信信号に変換されます。
ステップ5 - PLC/DCSの表示:制御システムは信号を解釈し、最終的な工学値を表示します。
現在の液体レベルが「正しく見える」ように、オフセットパラメータが1つだけ変更されると、タンクレベルが変化したときに重要な測定エラーが発生することがあります。
従って、レーダーレベルの送信機の試運転は通常下記のものを含んでいるべきです:
設置点検;
基本的な変数構成;
Echoの点検;
出力構成;
インターロックおよびPLCの証明;
動的レベルの変更のテスト。
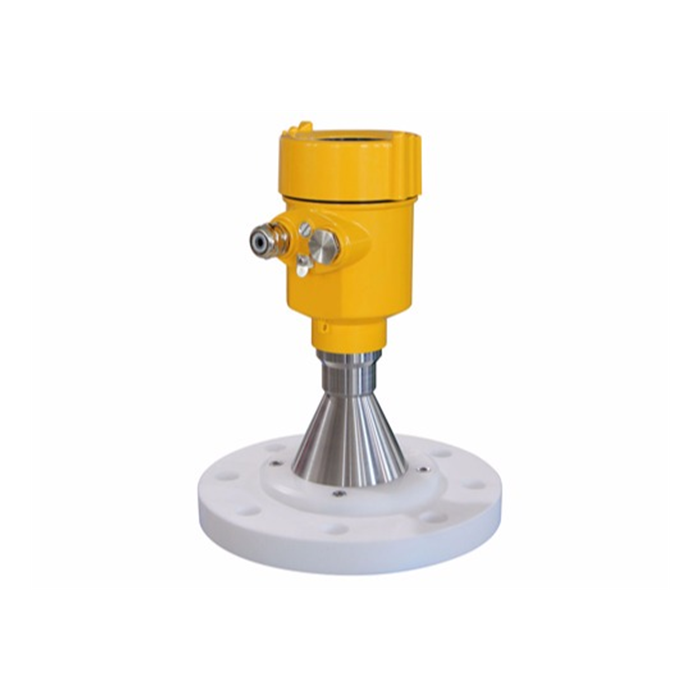
2。 参加を開始する前にインストールをチェック
コミッショニングソフトウェアは、機械的なインストールエラーを修正することはできません。
パラメータを設定する前に、次の項目を確認してください。
アンテナが一般に測定された液体の表面に向いているかどうか;
取り付けノズルが過度に長くても、
アンテナが取り付けノズルによって妨げられるかどうか;
レーダーが充填入口の上に直接インストールされているかどうか。
レーダービームパス内に明らかな障害が存在するかどうか。
土台のフランジがレベルであるかどうか;
保護帽子か包装材料がアンテナに残っているかどうか;
ケーブルの記入項目が正しく密封されるかどうか;
接地が現場の要件に適合しているかどうか。
タンクに撹拌機、加熱コイル、サポート構造、またはその他の内部コンポーネントが含まれている場合は、レーダーから近接距離を事前に記録する必要があります。 エコーカーブを分析する際には、後日使用することができます。
3。 最初に空のタンクの間隔およびフル タンクの間隔を置きます
ほとんどのレーダーレベルの送信機によって測定される基本的な変数は次のとおりです。
アンテナ参照平面からの測定媒体の表面への間隔。
楽器は、この距離を既知のタンクジオメトリに従ってレベル値に変換します。
共通の定義を使用して:
E=空のタンク参照の間隔;
D= レーダー参照平面からの液体の表面への現在の間隔;
L= 現在の液体レベル。
関係は:
L = E − D
これは、タイムオブフライトレーダー測定に一般的に使用される基本的なレベルの変換ロジックです。
例えば:
タンク底からレーダーの基準点までの距離は10mです。
レーダーは現在、アンテナから液体表面まで4mの距離を測定します。
従って液体レベルはおよそです:
10 − 4 = 6 m
空のタンク距離が500mmで誤って入力されている場合は、測定範囲を渡る表示レベルは、対応するオフセットを含む場合があります。
4。 4 mA および 20 mA に相当する液体のレベルを確かめて下さい
4~20mAの測定範囲は、制御システムの設定で正確に対応しなければなりません。
例えば:
4 mA = 0 m;
20 mA = 10 m.
10mのフルスケールの範囲のため:
12 mA は、約 5 m に対応する必要があります。
フィールドインストゥルメントが0〜10 mに設定されている場合は、PLCは0〜8 mに設定されています。レーダー自体が完全に測定されている場合でも、コントロールルーム表示は誤りになります。
委託中は、機器と制御システムの両側で次のパラメータを確認します。
器械 LRV;
器械URV;
PLCのアナログの入力範囲;
工学単位;
4 mA が低レベルまたは高レベルに対応しているかどうか。
5。 レーダーレベルの送信機をコミッションに使用できる方法は?
一般的な委託方法には、主に次のものが含まれます。
5。 1 ローカル表示および調節モジュール
器械のボタンか磁気キーは構成するのに使用することができます:
空のタンクの設定;
フル タンクの設定;
工学単位;
ダンピング;
出力設定;
中型タイプ。
この方法は、迅速なフィールドの委託に適しています。
5。 2 HARTハンドヘルドコミュニケーター
4〜20 mA / HART通信をサポートするレーダーレベルの送信機の場合、互換性のあるHARTコミュニケーターは、機器のパラメータと診断情報を読むために使用できます。
5。 3 PCコミッションソフトウェア
エンジニアリングソフトウェアは通常、次のような詳細な診断情報を表示することができます。
エコー曲線;
境界曲線;
偽のエコー;
現在検出されたターゲット;
信号強度;
故障履歴。
複雑なタンクでは、エコーの曲線を、LCDに表示した値だけに依存するのではなく、コミッションソフトウェアで分析する方が好ましいです。
5。 4 Bluetoothまたはモバイルデバイス
一部の新しいレーダーレベルトランスミッタは、モバイルデバイスを介してBluetooth設定をサポートしています。 在庫は特定の機器モデルによって異なります。
6。 なぜエコー・カーブ・クリティカル・フォー・コミッショニング?
レーダーレベルの送信機は、材料や液体表面に電磁波を伝送し、反射信号を受信します。
実質の貯蔵タンクでは、器械は通常1つのエコーより多くを受け取ります。
可能な反射信号は下記のものを含んでいます:
土台のノズルのエコー;
タンク屋根構造エコー;
タンク壁エコー;
梯子のエコー;
加熱コイルエコー;
アジテーターエコー;
実際の液体表面エコー。
委託ソフトウェアの主な目的の1つは、技術者がレーダーが現在追跡しているかを判断するのに役立ちます。
基本的なEchoのカーブの診断プロセス
ステップ1 - 表示された間隔を比較して下さい:現在、レーダーによって識別される距離またはレベルを確認してください。
ステップ2 - 実際のレベルと比較してください。表示された値が既知または推定された液体表面に一致するかどうかを決定します。
ステップ3 - 内部構造を確認してください。表示された距離が間違っている場合、ノズル、梯子、コイル、攪拌機、または他の構造がその距離に存在するかどうかを識別します。
ステップ4 - エコー曲線を分析:近くの偽のエコーで真のレベルのエコーの強さと位置を比較します。
ステップ5 - 構成の最適化:正しいインストール、信号処理パラメータを調整、または必要に応じてのみ偽エコー抑制を適用します。
機器が現在表示されている3. 2mが、実際の液体表面は、対応する位置にはっきりしていませんが、エンジニアは3.の周りのタンク構造が何であるかをチェックする必要があります。 2メートルの距離。
7。 偽物エコーマッピングが行われるべき場合?
False-echo マッピングまたは false-echo の抑制は、固定内部の障害によって引き起こされる強力な反射を抑制するために一般的に使用されます。
後だけこの機能を実行することをお勧めします。
実際の液体レベルは知られている;
内部タンクの構造は理解されます;
機器のインストールが確定しました。
実際の液体レベルが不明な場合、または、真の液体表面エコーが誤って虚偽のエコーマッピング範囲内に含まれている場合は、その後の測定が失敗する可能性があります。
したがって、偽エコー抑制は、すべてのプロジェクトで実行しなければならない必須の手順ではなく、委託ツールです。
8月8日 ダメージタイムの設定は?
液体レベルが著しく変動すると、一部のユーザーは直接減衰値が増加します。
表示された傾向をより安定させることができますが、応答遅延も紹介します。
適切なダンピング値は、実際のプロセスダイナミクスに応じて選択する必要があります。
例えば:
非常に遅いレベルの変更の大きい貯蔵タンクはより長い減衰とより滑らかな出力を使うことができます;
迅速な充填と空に小さなバッチタンクは、過度のダンピングを使用しないでください。
急な高レベルまたは低レベル警報応答を必要とするアプリケーションは、応答時間に特定の注意を払う必要があります。
そのため、より大きなダンピング値が必ずしも良くありません。
9月9日 4〜20mAループテストを実行する方法
多くのレーダーレベルの送信機は出力シミュレーション機能を提供します。
例えば、楽器は一時的にシミュレートすることができます。
4 mA;
12 mA;
20 mA。
対応する PLC の表示はチェックできます:
4 mA → 0 %;
12 mA → 50 %;
20 mA → 100 %。
一部の産業用機器では、ユーザーは距離またはレベルプロセス変数をシミュレートして、完全なシグナルチェーンを検証することもできます。 同様に現在の出力およびプロセス可変的なシミュレーション機能は分野の器械からの制御システムへの信号道を確かめるために産業送信機で広く利用されています。
4~20mAループ検証プロセス
ステップ1 - 4 mAを模倣して下さい:PLC または DCS が設定された低範囲値を表示することを確認してください。通常は 0 % です。
ステップ2 - 12mAを模倣して下さい:設定範囲の約50 %の制御システムが表示されることを確認します。
ステップ3 - 20 mAを模倣して下さい:PLC または DCS が設定した範囲値を表示することを確認してください。通常は 100 % です。
ステップ4 - スケールチェック:パーセンテージが正しいが、エンジニアリング値が間違っている場合は、PLC LRV、URV、およびエンジニアリングユニット構成を確認します。
ステップ5 - シミュレーションモードを終了します。テストの後で、器械を正常な測定モードに元通りにして下さい。
テスト完了後、シミュレーションモードから取り出す必要があります。
10月10日 最終的な受諾後レーダーのレベル送信機のコミッション
受託完了後、少なくとも3つの測定ポイントを検証することをお勧めします。
低いレベル;
中間のレベル;
高いレベル。
実際の充填と空のサイト条件下で実行できない場合は、レーダー読み取りは手動で測定されたレベル、ゲージ読み取り、歴史的に信頼できる機器、または別の信頼できる参照に対してチェックすることができます。
最終的な試運転記録には以下が含まれます。
空のタンク距離;
測定の範囲;
4 mA および 20 mA に対応する値;
ダンピングの設定;
故障出力構成;
偽エコー抑制状態;
器械の住所;
コミュニケーション変数。
これらのレコードを維持することで、問題が後で起きた場合、元の設定を素早く復元できます。
FAQ
Q1:レーダーレベルの送信機を委託する前にタンクが空でなければなりませんか?
A:通常ではありません。 しかし、現在の液体レベルまたはタンクの幾何学は正確に知られなければなりません。 実際の液体表面位置は、偽エコーマッピングを実行するときに特に重要です。
Q2:レーダーレベルの送信機は、タンクを水で充填することによって校正する必要がありますか?
A:非接触レーダーは主に間隔を測定します。 多くのアプリケーションでは、いくつかの分析機器と同じ方法で標準的な液体で校正を必要としません。 しかし、インストールの参照ポイントと測定範囲は正しく設定する必要があります。
Q3:レーダーレベルの送信機の4 mAと20 mA値を調整するにはどうすればよいですか?
A:LRVとURVを計測範囲または電流出力設定で構成し、これらの値がPLCアナログ入力スケーリングに正確に対応していることを確認してください。
Q4: なぜエコー曲線が試運転中にチェックされるべきですか?
A:LCDは最終的な測定の結果だけを示します。 エコー曲線は、機器が実際に液体表面または内部タンク障害を追跡しているかどうかを判断するのに役立ちます。
Q5: 表示された液体レベルが変動し続ける場合、減衰値は単に増加することができますか?
A:ダンピングの増加は最適化方法として使用できますが、エンジニアは偽のエコー、攪拌、泡、またはインストールの問題によって引き起こされるかどうかを最初に決定する必要があります。
Q6:レーダーレベルの送信機を委託するためにHARTを使用できますか?
A:はい。 機器が4〜20 mA / HART通信をサポートしている場合、互換性のあるHARTツールを使用して、関連するパラメータを読み、設定することができます。
Q7: PLCの読書がレーダーのローカル表示に一致しなかったら点検されるべきは何ですか。
A:まず、PLC測定範囲、エンジニアリングユニット、4~20mAスケーリング関係、配線を確認します。 それから問題が器械の側面か制御システムの側面にあるかどうかを判断するために実際のループ流れを測定して下さい。
Q8: レーダーの委託サポートのためにMETRAVONが要求する分野情報は何ですか。
A:レーダーモデル、タンク高さ、測定媒体、インストール写真、現在の実際のレベル、機器の表示値、出力電流、およびエコー曲線のスクリーンショットを提供することをお勧めします。
コンテンツ
レーダーレベルの送信機の委託は、次の順序で完了する必要があります。
推奨レーダー委員会シーケンス
ステップ1 - インストール確認
ステップ2 - 幾何学的パラメータ構成
ステップ3 - 測定範囲の設定
ステップ4 - エコー分析
ステップ5 - 出力テスト
ステップ6 - PLC / DCSの統合テスト
ステップ7 - 動的測定検証
高品質のコミッションは、現在の番号を調整するだけではありません。 目的は測定チェーン全体が完全な測定範囲を渡る正しく作動することを保障することです。
複雑な貯蔵タンクでは、METRAVONは、プロジェクトの委託中に初期設定パラメータとecho-curveレコードを保持して、将来のメンテナンス、トラブルシューティング、および故障解析に使用できることを推奨しています。
関連リソース
著者: アルビン ・ ソース: メトラフォン 楽器