


 英語
 中国語
 スペイン語
 ロシア語
 ポルトガル語
 フランス語
 ドイツ語
 インドネシア語
 タイ語
 ベトナム語
 アラビア語
 イタリア語
 トルコ語
 ポーランド語


METRAVONガイド付きウェーブレーダー測定エラー診断と精度改善ガイド
ガイドされた波レーダー(GWR)は棒、ケーブル、または同軸プローブを使用して、プロセス媒体に対する電磁パルスを誘導します。 信号が2つのプロダクト間の液体の表面かインターフェイスのような誘電性の特性の変化に達するとき、信号の部分は送信機に反映されます。 装置は信号の旅行時間からの間隔を計算します。
電磁場はプローブによって導かれているため、GWRは一般的にタンク壁、サポート構造、およびガス空間条件に空きスペースレーダーよりも少ない機密性です。 しかしながら、測定性能は依然として影響を受けることができます参照の設定、プローブタイプ、誘電特性、上下非測定ゾーン、ビルドアップ、機械的インストール、およびエコー解釈.
GWRの精度の向上は、単にフィルタリングの増加の問題ではありません。 最初のステップは、エラーの実際のソースを特定し、関連するインストール、プローブ、構成、またはプロセス条件を修正することです。
1。 ガイドされた波レーダー測定エラーの原因は何ですか?
正しい参照設定
空の/完全な値、プローブの長さ、または参照面が固定レベルのオフセットを作成できます。
Echo みらい
フィールド反射、プローブエンドエコー、ビルドアップ、または固定干渉は、実際の製品エコーと競合することができます。
弱いプロダクト エコー
低誘電性媒体はより弱い反射を作り出し、調査の選択および信号処理のより大きい要求を置く。
プローブ条件
造り、曲がる、壁の接触、ケーブルの動き、または機械負荷は正常な信号の伝搬を変えることができます。
2。 なぜ参照設定は、固定エラーの一般的なソースですか?
GWRは、機器の参照面から製品表面に直接距離を測定します。 制御システムがタンク底から測定されるレベルを必要とする場合、送信機の設定は、参照平面を容器の幾何学に正しく関連付けなければなりません。
共通の構成の間違いは下記のものを含んでいます:
フランジの表面、糸の参照および調査の開始ポイントを混乱させて下さい;
空距離の入力が間違っています。
有効な測定の範囲として総調査の長さを使用して;
上部または下部の非測定領域を無視する。
送信機と PLC/DCS のスケーリングとの間のMismatch。
指定されたレベルが一定の量で実際のレベルよりも高いままであれば、参照構成と制御システムのスケーリングは、信号フィルタを変更する前にチェックする必要があります。
3。 ガイド付きウェーブレーダーは、上部と下部の不感帯を持っていますか?
はい。
工程の接続、送信機のカップリング、機械構造に近く、進んだ信号は強いニア フィールド区域を作成できます。 これは、一般的に、上部の不感帯、ブロック距離、またはニアフィールド制限として記述されます。
特に製品エコーが弱く、容器の底がプローブの端に近く、またはプローブの端部反射が強い場合、より低い非測定領域も存在できます。
正確な上方距離と下方距離はモデルに依存しており、1つのユニバーサル番号で表すのではなく、製品文書から取られるべきです。
選択ノート:選択された送信機および調査のために指定される有効な測定区域内の最高および最低の操作レベルは残ります。
4。 誘電性特性の欠陥GWRの測定方法か。
GWR反射は、プローブに沿って誘電特性の変化によって生成されます。 低い誘電率の一定のプロダクトは通常より弱い表面のエコーを作り出します。
重要な要因は次のとおりです。
プローブタイプ;
測定の間隔;
プロセス接続;
近くの金属構造;
送信機' sの弱エコーの検出の機能。
同軸プローブは、強力な結束電磁場を提供し、しばしば選択された低誘電液に有用です。 最小測定可能な誘電率はモデルとプローブに依存しています。
低誘電性媒体のために、適切なプローブと送信機を選択することは、単にフィルタリングを増やすよりも重要です。
5。 ロッド、ケーブル、同軸プローブのディファはどうすればよいですか?
| プローブタイプ | 典型的な特徴 | 正確さ/設置検討 |
|---|---|---|
| ロッドプローブ | 短距離から中程度の液体測定に適した硬質 | 曲げ、壁の接触、および大きい金属の構造への余分な近接を避けて下さい |
| ケーブルプローブ | より長い範囲および選択されたバルク固体適用のために適した | 長いプローブ長さの動作、引張荷重、アンカー、精度を考慮してください。 |
| 同軸プローブ | 高制御電磁場 | 選択された低誘電性液体のために有用なが、同軸構造の内部の蓄積か詰まることは考慮されなければなりません |
すべてのGWRの器械は1つの普遍的な正確さの指定を割り当てるべきではないです。 プローブタイプ、プローブ長さ、中距離、範囲は実際の性能に影響を与えることができます。
6。 なぜプローブビルドアップ原因レベルジャンプできますか?
プローブの周りの誘電環境を変更し、追加の反射を作成したり、真の製品表面エコーを弱めることができます。
典型的な徴候は下記のものを含んでいます:
スローレベルのオフセット;
Sudden は、正しい位置にジャンプします。
低いレベルの気孔の検出;
複数の競争のエコー;
容器が空いているときの非ゼロ読書。
ビルドアップ傾向のメディアでは、フィルタリングに依存する前に、プローブの選択とインストールを改善することをお勧めします。
可能なアクションは次のとおりです。
コーティングやビルドアップに適したプローブを選択
直接満ちる影響を避けて下さい;
プローブを定期的にクリーニングする。
コーティングの反射を診断するためにエコーのカーブを使用して;
利用できる蓄積コンペンセーションか支えられる診断機能を使用して。
7。 タンク内部に影響を受けた波レーダーはありますか?
GWRは、一般的に、プローブの周りにフィールドが集中しているため、タンク壁、ビーム、および通常の内部構造に空きスペースレーダーよりも機密性が低いです。
しかし、近隣の金属構造物、直接プローブ・ツー・ウォール・コンタクト、またはスイングや繰り返し内部装置を打つケーブル・プローブは、異常な信号を引き起こす可能性があります。
よい取付けの練習は下記のものを含んでいます:
プローブとタンク壁の間の直接接触を避けます。
直接満ちる流れの影響を避けて下さい;
要求される長いケーブルの調査のための底固定か重くすることを考慮すること;
プローブの有効化は、アジテーターでエングルされることができません。
メーカーの次の' プロセス関係の近くでsの整理の条件。
8月8日 攪拌とタービンの影響GWR?
電磁界がプローブを追従するので、GWRは、多岐にわたる液体表面によく機能します。 しかし、重度の攪拌は、以下のような機械的な問題を作成することができます。
ケーブルの動き;
プローブ曲げ;
機械的影響;
プローブ・ツー・ウォール・コンタクト。
電気測定の性能および機械調査のローディングは従って両方評価されるべきです。
9月9日 GWRは完全に泡によって影響を受けていませんか?
いいえ。
GWRは泡および泥炭表面の適用で頻繁によく行いますが、器械が泡の表面を検出するか、泡を突き通するか、または液体表面反射を受け取るかどうかは泡の厚さ、液体の内容および誘電性の特性によって決まります。
ポストインストールフィルタリングに左からではなく、アプリケーション選択中に重度のまたは永続的な泡が識別されるべきです。
10月10日 どのようにGWRエコー処理が不足している必要がありますか?
現代の産業ガイド付きウェーブレーダーは、通常、最高のエコーピークだけを選択していません。 信号処理には以下が含まれます:
エコー振幅評価;
歴史的エコーの追跡;
複数のエコー解析;
固定干渉マッピング;
エンド・オブ・プローブの評価;
動的しきい値とターゲットトラッキング。
「9点移動平均」や「最小斜面点」、または特定のメディアフィルタの実装などの特定の方法は、ユニバーサルGWRアルゴリズムとして提示すべきではありません。 これらは、実装固有の設計選択です。
11月11日 ダンピングは測定精度を向上させますか?
ダンピングは主に改善します表示および出力安定性お問い合わせ レーダー送信機の基本的な距離測定精度は向上しません。
適切な弱まることは減らすことができます:
短期表面変動;
一時的なポンプ開始の妨害;
制御システムの表示ジッタ。
過剰なダンピングは、応答を実際のレベル変更に遅らせることができます。
原則のトラブルシューティング:レベルが大きいか繰り返されたジャンプをするときは、symptomを隠すために弱まる増加する前にエコーのカーブ、調査および設置条件を点検して下さい。
12月12日 内部ハードウェア性能の欠陥精度は?
はい。しかし、これらは主にフィールド調節可能な設定ではなく、メーカーレベルの設計要因です。
内部性能は伴うことができます:
脈拍か高周波信号の設計;
サンプリングおよび時間測定の決断;
アナログフロントエンドノイズ;
動的範囲;
温度安定性;
時計およびデジタル信号処理の性能。
エンドユーザーにとって、実用的なアプローチは、公開された精度、反復性、最小誘電率、最大範囲、プローブタイプ、およびプロセス条件に応じて、パルス幅または内部サンプリング周波数を変更しようとするよりも、機器を選択することです。
13 日 温度と圧力は直接GWRエラーを引き起こしますか?
GWRは電磁伝搬を使用し、通常のガス空間の温度と圧力変化は、ガス温度が超音波音速度に影響を及ぼすのと同じ方法で測定に影響を与えません。
極端なプロセス条件は、測定を間接的に間接的に影響することができます:
誘電特性の変化;
プローブ長さの小さい熱変化;
シールおよび機械材料の高温効果;
プローブの凝縮またはビルドアップ。
高圧・蒸気条件下での工程環境の変化
従って高温および高圧適用は単純分野の「温度の訂正の要因に頼るのではなくそれらのプロセス条件のために設計されている送信機を使用するべきです。 ツイート
14。 GWRは実際のエンティとフルタンクの校正が必要ですか?
通常ではありません。 現代の工業用GWR機器は、一般的に工場の校正と入試または確認によって行われます。
空の参照の間隔;
完全な参照の間隔;
プローブ長さ;
適当な媒体か誘電体の設定;
出力範囲;
適用変数。
信頼性の高い既知レベルのポイントが利用可能な場合は、完全な測定チェーンを検証するために使用できます。
15。 Echo Curveがトラブルシューティングに使用できるのは?
| シンプトム | 最初のチェック |
|---|---|
| 一定した高いですか低いオフセット | 参照平面、空/フル値、調査の長さ、PLCのスケーリング |
| 固定位置への突然ジャンプ | 固定干渉、ビルドアップ、ニアフィールド反射、エンドオブプローブエコー |
| 低レベルのエコーの損失 | より低い死んだ地帯、調査の端、低い誘電率、タンク底の影響 |
| 高レベルのエコーの損失 | アッパー不感帯、プロセス接続反射、ニアフィールドビルドアップ |
| スロードリフト | プローブのビルドアップ、媒体の変更、構成または参照の変更 |
16。 GWR測定精度を改善する実用的なステップ
測定の参照を確認して下さい:参照平面、空/フル値、プローブ長さを確認します。
プローブの検査:曲げ、壁の接触、組み立て、または異常なケーブルの動きのために見て下さい。
媒体を確認して下さい:誘電性の特性、泡、インターフェイスの状態およびプロダクト変更を点検して下さい。
echo 曲線のレビュー:実際の製品エコー、固定干渉、プローブエンド信号を識別します。
上部および下の死んだ地帯を点検して下さい:効果的な測定領域内で動作レベルを維持します。
アプリケーションパラメータの最適化:媒体のタイプ、echoの追跡を調節し、適切なところだけ弱まる。
信頼できる参照と比較して下さい:マニュアルのガウジング、視力ガラス、または利用可能な別の信頼できる参照を使用してください。
制御システムをチェック:PLC/DCSで4~20mA、HART、デジタルスケーリングを検証します。
17 .. 典型的な技術的な変数
以下の情報は、一般的な産業選択の参照、すべてのMETRAVONによって導かれる波レーダー モデルのための普遍的な指定ではないです。
| パラメータ | 共通の産業構成 | 選択ノート |
|---|---|---|
| 測定原理 | ガイド付き波レーダー/飛行時間 | 接触連続的なレベル測定 |
| プローブタイプ | 棒、ケーブル、同軸 | 範囲、媒体および機械条件に従って選ぶ |
| レンジ | 数メートルから10メートル | 長い範囲は一般にケーブル調査を使用します |
| 精度: | ミリ単位のモデルに対応 | 長いケーブル、固体および複雑なプロセス条件は別の性能をもたらすことができます |
| 最小誘電率 | プローブとモデルに依存する | 同軸プローブは、低誘電性液体によく使われます。 |
| プロセス温度 | モデルから探す | 高温設計は熱心なプロセス構造を要求します |
| プロセス圧力 | 各種圧力クラスへの真空 | 工程関係およびシールの設計によって決まって下さい |
| ソリューション | 4–20 mA/HARTおよび他のデジタル インターフェイス | モデル依存 |
よくある質問:ガイド付き波レーダー測定エラーと精度
Q1:GWRに固定された測定のオフセットがあったら最初に点検されるべきは何ですか。
A:参照の平面、空/完全な構成、調査の長さおよびPLC/DCSのスケーリングを点検して下さい。
Q2:ガイドされた波レーダーに不感帯はありますか?
A: はい。 プローブと送信機モデルにより、上下の非測定領域が存在し、変化します。
Q3:低誘電率の一定原因測定問題はできますか?
A: はい。 低い誘電体プロダクトは通常より弱いechoesを作り出します。 適切なプローブと送信機の選択は、単にフィルタリングを増やすよりも重要です。
Q4: なぜ同軸プローブは、低誘電性液体に使用されますか?
A:同軸構造は電磁場を混同し、安定した伝搬条件を提供します。
Q5: プローブビルドアップの原因はどのような問題がありますか?
A: ビルドアップは、追加のエコー、固定オフセット、突然のジャンプ、または真のレベルのエコーの損失を作成できます。
Q6: 減衰が増加すると精度が向上しますか?
A: 主に出力を安定させるダンピング。 基本的な距離測定精度は向上しません。
Q7: 実際の空とフルタンクの校正が必要ですか?
A: 通常ではありません。 現代のGWR機器は、一般的に船舶ジオメトリと既知の参照距離を使用して構成されています。 既知のプロセス レベルは確認のために使用することができます。
Q8:標準GWRアルゴリズムの9点移動平均ですか?
A: いいえ。 1つの信号処理方法だけであり、普遍的な産業GWRのアルゴリズムとして提示すべきではありません。
Q9: ガイドされた波レーダーは、空きスペースレーダーよりも常に正確ですか?
A: いいえ。 どちらの技術もミリ単位の楽器を持っています。 実際の精度はモデル、範囲、プローブ、アンテナ、およびプロセス条件によって異なります。
Q10: GWRのトラブルシューティングに必要な情報は?
A:送信機モデル、プローブタイプ、長さ、中、実際のレベル、表示レベル、船舶寸法、設置写真、プローブ条件、エコーカーブ、温度、圧力、構成データを提供してください。
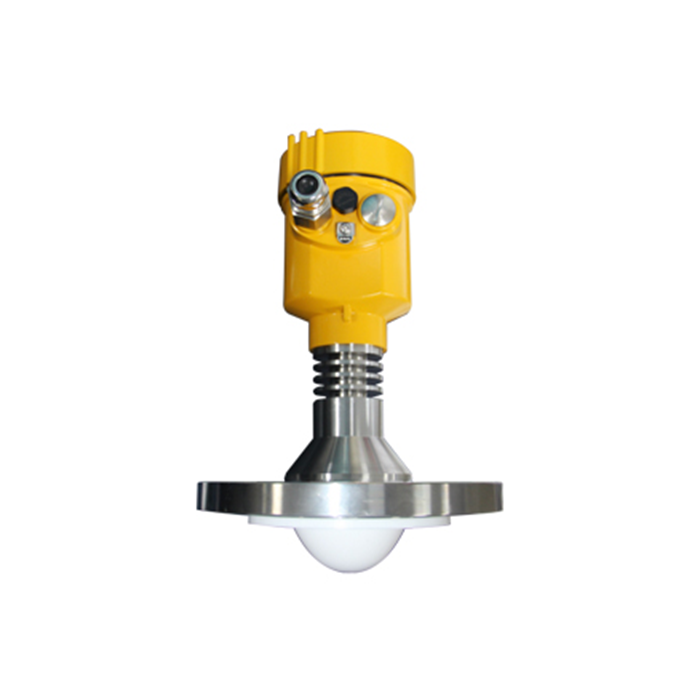
コンテンツ
ガイドされた波レーダーの測定の間違いは単にソフトウェア問題ではないです。 一般的なフィールド原因は、参照構成、上部および下の死んだ地帯、誘電性の特性、調査の選択、構成、機械取付けおよび不正確なエコーの同一証明.
現代産業GWRの器械は高度の複数のエコーおよび信号追跡の技術を使用します、従って実用的な分野の最適化は内部サンプリングか脈拍生成変数を変更しようとするのではなく正しい選択、取付け、エコーの診断および参照の確認に焦点を合わせるべきです。
METRAVON は誘電性の特性、範囲、プローブ構成、プロセス温度および圧力、蓄積傾向および機械的な設置条件に従って、波レーダーの器械を選ばれるべき導きました。 正しい構成およびechoの分析は長期安定性を著しく改善し、異常なレベルのジャンプを減らすことができます。
