Englisch
 Chinesisch
 Spanisch
 Russisch
 Portugiesisch
 Französisch
 Indonesisch
 Thailändisch
 Vietnamesisch
 Arabisch
 Italienisch
 Türkisch
 Polnisch
 Japanisch
1. Der Kern der Radar-Füllstandssender Inbetriebnahme ist nicht einfach "Making the Display Correct"
Nachdem ein Radar-Füllstandssender installiert wurde, ist in der Regel eine Feldinbetriebnahme erforderlich, bevor das Instrument in den Normalbetrieb versetzt wird.
Der Zweck der Inbetriebnahme besteht nicht nur darin, die auf dem lokalen Display angezeigte Nummer dem aktuellen Flüssigkeitsstand anzupassen. Das eigentliche Ziel ist es, eine korrekte und vollständige Messkette zu etablieren:
Komplette Radarpegelmesskette
Schritt 1 – Geometrische Parameter:Definieren Sie die korrekten Tankabmessungen und den Instrumentenbezugspunkt.
Schritt 2 – Radardistanzmessung:Das Radar misst den Abstand von der Bezugsebene zur Produktoberfläche.
Schritt 3 – Level Conversion:Das Gerät wandelt den gemessenen Abstand in den entsprechenden Pegelwert um.
Schritt 4 – Analoger oder digitaler Output:Der gemessene Pegel wird in ein 4-20 mA oder digitales Kommunikationssignal umgewandelt.
Schritt 5 – PLC/DCS-Anzeige:Das Steuerungssystem interpretiert das Signal und zeigt den endgültigen Engineering-Wert an.
Wenn nur ein Offset-Parameter geändert wird, so dass der aktuelle Flüssigkeitsstand "richtig aussieht", können bei einem Tankstandswechsel noch erhebliche Messfehler auftreten.
Daher sollte die Inbetriebnahme von Radarpegelsendern normalerweise Folgendes umfassen:
Anlageninspektion;
Grundparameterkonfiguration;
Echoinspektion;
Ausgangskonfiguration;
Überprüfung von Verriegelungs- und SPS-Systemen;
Prüfung der dynamischen Füllstandsänderung.
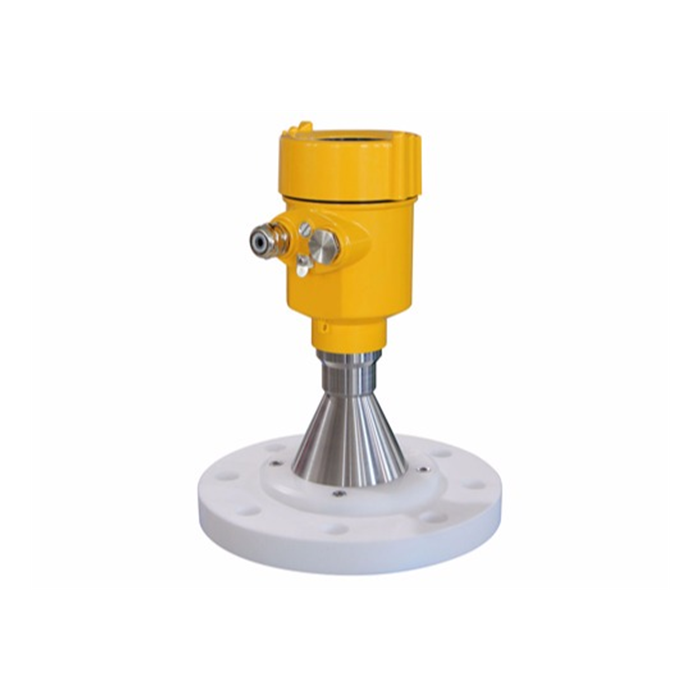
2. Überprüfen Sie die Installation vor Inbetriebnahme
Inbetriebnahmesoftware kann mechanische Installationsfehler nicht korrigieren.
Bevor Sie Parameter konfigurieren, überprüfen Sie die folgenden Elemente:
ob die Antenne im Allgemeinen auf die gemessene Flüssigkeitsoberfläche gerichtet ist;
ob die Montagedüse zu lang ist;
ob die Antenne durch die Montagedüse behindert wird;
Angabe, ob das Radar direkt über dem Einfülleingang angebracht ist;
ob offensichtliche Hindernisse innerhalb des Radarstrahlengangs vorhanden sind;
ob der Befestigungsflansch eben ist;
ob eine Schutzkappe oder ein Verpackungsmaterial auf der Antenne verbleibt;
ob der Kabeleingang korrekt versiegelt ist;
Ob die Erdung den Anforderungen des Standorts entspricht.
Wenn der Tank Rührer, Heizwendeln, Stützstrukturen oder andere interne Komponenten enthält, sollten ihre ungefähren Entfernungen vom Radar im Voraus aufgezeichnet werden. Diese Informationen können später bei der Analyse der Echokurve verwendet werden.
3. Stellen Sie zuerst die leere Tankdistanz und die volle Tankdistanz ein
Die von den meisten Radarpegelsendern gemessene Grundvariable ist:
Der Abstand von der Antennenbezugsebene zur Oberfläche des Messmediums.
Das Gerät wandelt diesen Abstand dann entsprechend der bekannten Tankgeometrie in einen Pegelwert um.
Verwendung einer gemeinsamen Definition:
E= Bezugsentfernung des leeren Tanks;
D= aktueller Abstand von der Radarbezugsebene zur Flüssigkeitsoberfläche;
L= aktueller Flüssigkeitsstand.
Die Beziehung ist:
L = E − D
Dies ist die grundlegende Pegelumwandlungslogik, die üblicherweise für die Radarzeitmessung verwendet wird.
Zum Beispiel:
Der Abstand vom Tankboden zum Radarbezugspunkt beträgt 10 m.
Das Radar misst derzeit einen Abstand von 4 m von der Antenne zur Flüssigkeitsoberfläche.
Der Flüssigkeitsstand beträgt daher etwa:
10 − 4 = 6 m
Wenn der Leertankabstand um 500 mm falsch eingegeben wird, kann die angezeigte Höhe über den Messbereich einen entsprechenden Versatz enthalten.
4. Bestätigen Sie, welche Flüssigkeitsstände 4 mA und 20 mA entsprechen
Der Messbereich von 4-20 mA muss exakt der Steuerungskonfiguration entsprechen.
Zum Beispiel:
4 mA = 0 m;
20 mA = 10 m.
Für eine volle Reichweite von 10 m:
12 mA sollten etwa 5 m entsprechen.
Wenn das Feldinstrument für 0-10 m konfiguriert ist, aber die SPS für 0-8 m konfiguriert ist, ist die Kontrollraumanzeige immer noch falsch, selbst wenn das Radar selbst perfekt misst.
Während der Inbetriebnahme sind folgende Parameter sowohl auf der Instrumenten- als auch auf der Steuerungsseite zu überprüfen:
Instrument LRV;
Instrument URV;
analoger PLC-Eingangsbereich;
technische Einheiten;
Ob 4 mA dem niedrigen oder hohen Pegel entspricht.
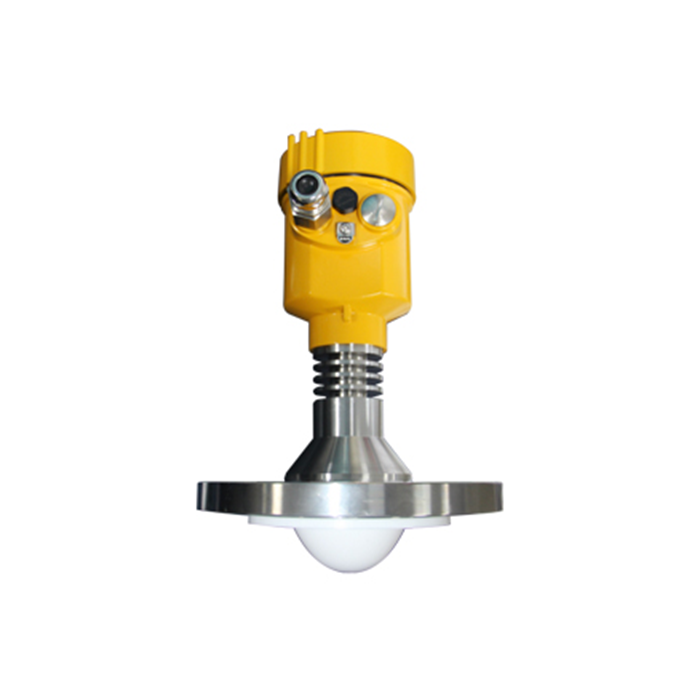
5. Welche Methoden können verwendet werden, um einen Radarpegelsender zu beauftragen?
Zu den üblichen Inbetriebnahmemethoden gehören vor allem:
5. 1 Lokales Anzeige- und Anpassungsmodul
Die Tasten oder Magnettasten am Instrument können verwendet werden, um Folgendes zu konfigurieren:
Einstellung des leeren Tanks;
Einstellung des Volltanks;
technische Einheiten;
Dämpfung;
Ausgangseinstellungen;
Mitteltyp.
Diese Methode eignet sich für eine schnelle Feldinbetriebnahme.
5. 2 HART Handheld Communicator
Für Radar-Füllstandssender, die 4-20 mA/HART-Kommunikation unterstützen, kann ein kompatibler HART-Kommunikator zum Lesen von Instrumentenparametern und Diagnoseinformationen verwendet werden.
5. 3 PC Inbetriebnahme Software
Engineering-Software kann in der Regel detailliertere Diagnoseinformationen anzeigen, einschließlich:
Echokurve;
Schwellenwertkurve;
Falsche Echos;
aktuell ermitteltes Ziel;
Signalstärke;
Fehlergeschichte.
Für komplexe Tanks ist es vorzuziehen, die Echokurve durch eine Inbetriebnahmesoftware zu analysieren, anstatt sich nur auf den auf dem LCD angezeigten Wert zu verlassen.
5. 4 Bluetooth oder Mobilgerät
Einige neuere Radarpegelsender unterstützen die Bluetooth-Konfiguration über mobile Geräte. Die Verfügbarkeit hängt vom spezifischen Instrumentenmodell ab.
6. Warum ist die Echokurve während der Inbetriebnahme kritisch?
Ein Radarpegelsender sendet elektromagnetische Wellen in Richtung der Material- oder Flüssigkeitsoberfläche und empfängt die reflektierten Signale.
In einem echten Lagertank erhält das Instrument normalerweise mehr als ein Echo.
Mögliche reflektierte Signale sind:
Montagedüsenecho;
Echo der Tankdachstruktur;
Echo der Tankwand,
Leiterecho;
Heizspulenecho;
Rührecho;
Tatsächliches Echo der Flüssigkeitsoberfläche.
Einer der Hauptzwecke der Inbetriebnahme von Software besteht darin, Ingenieuren zu helfen, festzustellen, welches Ziel das Radar derzeit verfolgt.
Grundlegender Echokurvendiagnostikprozess
Schritt 1 – Vergleichen Sie die angezeigte Distanz:Überprüfen Sie die aktuell vom Radar ermittelte Entfernung oder Höhe.
Schritt 2 – Vergleichen Sie mit der tatsächlichen Ebene:Bestimmen Sie, ob der angezeigte Wert der bekannten oder geschätzten Flüssigkeitsoberfläche entspricht.
Schritt 3 – Überprüfen Sie interne Strukturen:Wenn der angezeigte Abstand falsch ist, ist zu ermitteln, ob eine Düse, Leiter, Spule, Rührwerk oder eine andere Struktur in etwa diesem Abstand existiert.
Schritt 4 – Analysieren Sie die Echokurve:Vergleichen Sie die Stärke und Position des wahren Level-Echos mit nahe gelegenen falschen Echos.
Schritt 5 – Optimieren der Konfiguration:Korrekte Installation, Anpassung der Signalverarbeitungsparameter oder Anwendung von Falschechounterdrückung nur wenn nötig.
Wenn das Instrument derzeit 3 anzeigt. 2 m, aber die tatsächliche Flüssigkeitsoberfläche befindet sich eindeutig nicht an der entsprechenden Position, der Ingenieur sollte überprüfen, welche Tankstruktur um die 3 herum existiert. 2 m Abstand.
7. Wann sollte False-Echo-Mapping durchgeführt werden?
Falsch-Echo-Mapping oder Falsch-Echo-Unterdrückung wird im Allgemeinen verwendet, um starke Reflexionen zu unterdrücken, die durch feste interne Hindernisse verursacht werden.
Es wird empfohlen, diese Funktion erst auszuführen, nachdem:
Der tatsächliche Flüssigkeitsstand ist bekannt;
Die innere Tankstruktur wird verstanden;
Die Instrumenteninstallation wurde abgeschlossen.
Wenn der tatsächliche Flüssigkeitsstand unbekannt ist oder wenn das wahre Flüssigkeitsoberflächenecho versehentlich innerhalb des Falschecho-Mapping-Bereichs enthalten ist, kann die nachfolgende Messung fehlschlagen.
Daher ist die False-Echo-Unterdrückung eher ein Inbetriebnahmewerkzeug als ein obligatorisches Verfahren, das bei jedem Projekt durchgeführt werden muss.
8. Wie sollte die Dämpfungszeit eingestellt werden?
Wenn der Flüssigkeitsstand stark schwankt, erhöhen einige Benutzer direkt den Dämpfungswert.
Dies kann den angezeigten Trend stabiler machen, führt aber auch zu einer Reaktionsverzögerung.
Der geeignete Dämpfungswert sollte entsprechend der tatsächlichen Prozessdynamik gewählt werden.
Zum Beispiel:
Große Lagertanks mit sehr langsamen Niveauänderungen können eine glattere Ausgabe mit längerer Dämpfung verwenden;
Kleine Dosierbehälter mit schneller Befüllung und Entleerung sollten keine übermäßige Dämpfung verwenden;
Anwendungen, die eine schnelle Alarmreaktion auf hoher oder niedriger Ebene erfordern, müssen besonders auf die Reaktionszeit achten.
Daher ist ein größerer Dämpfungswert nicht immer besser.
9. Wie man einen 4-20 mA Loop Test durchführt
Viele Radarpegelsender bieten eine Ausgangssimulationsfunktion.
Zum Beispiel kann das Instrument vorübergehend simulieren:
4 mA;
12 mA;
20 mA.
Die entsprechende SPS-Anzeige kann dann überprüft werden:
4 mA → 0 %;
12 mA → 50 %;
20 mA → 100 %.
Einige industrielle Instrumente erlauben dem Benutzer auch, Abstands- oder Niveauprozeßvariablen zu simulieren, um die komplette Signalkette zu überprüfen. Ähnliche Stromausgangs- und prozessvariable Simulationsfunktionen werden in industriellen Sendern weit verbreitet eingesetzt, um den Signalweg vom Feldgerät zur Steuerung zu verifizieren.
4–20 mA Loop Verifikationsprozess
Schritt 1 – Simulieren Sie 4 mA:Bestätigen Sie, dass die SPS oder das DCS den konfigurierten Low-Range-Wert anzeigt, typischerweise 0 %.
Schritt 2 – Simulieren Sie 12 mA:Bestätigen Sie, dass das Steuerungssystem etwa 50 % der konfigurierten Reichweite anzeigt.
Schritt 3 – Simulieren Sie 20 mA:Bestätigen Sie, dass die SPS oder DCS den konfigurierten Wert für den oberen Bereich anzeigt, typischerweise 100 %.
Schritt 4 – Skalierung überprüfen:Wenn die Prozentsätze korrekt sind, aber der Engineering-Wert falsch ist, überprüfen Sie die Konfiguration von SPS LRV, URV und Engineering-Unit.
Schritt 5 – Exit Simulationsmodus:Nach der Prüfung ist das Gerät wieder in den normalen Messmodus zu versetzen.
Nach Abschluss der Prüfung muss das Gerät aus dem Simulationsmodus genommen werden.
10. Endgültige Annahme nach Inbetriebnahme des Radarpegelsenders
Nach Abschluss der Inbetriebnahme wird empfohlen, mindestens drei Messpunkte zu überprüfen:
niedriges Niveau;
mittlere Höhe;
Hohes Niveau.
Wenn das tatsächliche Befüllen und Entleeren unter Standortbedingungen nicht durchgeführt werden kann, kann die Radarmessung anhand eines manuell gemessenen Füllstands, eines Messgeräts, eines historisch zuverlässigen Instruments oder einer anderen vertrauenswürdigen Referenz überprüft werden.
Das endgültige Kommissionsprotokoll sollte Folgendes enthalten:
Leerbehälterabstand;
Messbereich;
Werte entsprechend 4 mA und 20 mA;
Dämpfungseinstellung;
Konfiguration des Fehlerausgangs;
Falschechounterdrückungsstatus;
Instrumentenadresse;
Kommunikationsparameter.
Durch das Beibehalten dieser Datensätze kann die ursprüngliche Konfiguration schnell wiederhergestellt werden, wenn später Probleme auftreten.
FAQ
F1: Muss der Tank leer sein, bevor er einen Radarpegelsender in Betrieb nimmt?
A:Normalerweise nicht. Allerdings muss der aktuelle Flüssigkeitsstand oder die Tankgeometrie genau bekannt sein. Die tatsächliche Position der Flüssigkeitsoberfläche ist besonders wichtig bei der Durchführung von Falschecho-Mapping.
F2: Muss ein Radarpegelsender kalibriert werden, indem der Tank mit Wasser gefüllt wird?
A:Kontaktloses Radar misst in erster Linie die Entfernung. In vielen Anwendungen erfordert es keine Kalibrierung mit einer Standardflüssigkeit in der gleichen Weise wie einige analytische Instrumente. Der Einbaubezugspunkt und der Messbereich müssen jedoch korrekt konfiguriert werden.
Q3: Wie passen Sie die 4 mA- und 20 mA-Werte eines Radarpegelsenders an?
A:Konfigurieren Sie den LRV und den URV in den Messbereichs- oder Current Output-Einstellungen und stellen Sie sicher, dass diese Werte genau der analogen Skalierung der SPS entsprechen.
Q4: Warum sollte die Echokurve während der Inbetriebnahme überprüft werden?
A:Das LCD zeigt nur das endgültige Messergebnis an. Die Echokurve hilft festzustellen, ob das Instrument tatsächlich die Flüssigkeitsoberfläche oder ein internes Tankhindernis verfolgt.
F5: Wenn der angezeigte Flüssigkeitsstand ständig schwankt, kann der Dämpfungswert einfach erhöht werden?
A:Die zunehmende Dämpfung kann als Optimierungsmethode verwendet werden, aber der Ingenieur sollte zuerst feststellen, ob die Schwankungen durch falsche Echos, Agitation, Schaum oder Installationsprobleme verursacht werden.
F6: Kann HART verwendet werden, um einen Radarpegelsender in Betrieb zu nehmen?
A:Ja. Wenn das Instrument 4-20 mA/HART-Kommunikation unterstützt, können kompatible HART-Tools zum Lesen und Konfigurieren der relevanten Parameter verwendet werden.
F7: Was sollte überprüft werden, wenn der SPS-Messwert nicht mit der lokalen Anzeige des Radars übereinstimmt?
A:Überprüfen Sie zunächst den SPS-Messbereich, die technischen Einheiten, die Skalierungsbeziehung von 4-20 mA und die Verdrahtung. Messen Sie dann den tatsächlichen Schleifenstrom, um festzustellen, ob das Problem auf der Instrumentenseite oder der Steuerungsseite liegt.
F8: Welche Feldinformationen benötigt METRAVON für die Unterstützung der Radar-Inbetriebnahme?
A:Es wird empfohlen, das Radarmodell, die Tankhöhe, das gemessene Medium, die Installationsfotos, den aktuellen Istpegel, den Anzeigewert des Instruments, den Ausgangsstrom und Screenshots der Echokurve bereitzustellen.
Schlussfolgerung
Die Inbetriebnahme von Radar-Füllstandssendern sollte in folgender Reihenfolge erfolgen:
Empfohlene Radarkommissionierungssequenz
Schritt 1 – Installationsbestätigung
Schritt 2 – Geometrische Parameterkonfiguration
Schritt 3 – Einstellung des Messbereichs
Schritt 4 – Echoanalyse
Schritt 5 – Output Testing
Schritt 6 – PLC/DCS-Integrationstest
Schritt 7 – Dynamische Messüberprüfung
Bei einer qualitativ hochwertigen Inbetriebnahme geht es nicht nur darum, die aktuelle Nummer anzupassen, bis sie korrekt erscheint. Ziel ist es, sicherzustellen, dass die gesamte Messkette über den gesamten Messbereich korrekt funktioniert.
Für komplexe Lagertanks empfiehlt METRAVON, die anfänglichen Konfigurationsparameter und Echokurvendatensätze während der Projektinbetriebnahme beizubehalten, damit sie für die zukünftige Wartung, Fehlersuche und Fehleranalyse verwendet werden können.
Verwandte Ressourcen
Füllstandmesser · Füllstandsmessung
Autor: Arvin · Quelle: METRAVON Instrumente