


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


只有观测表面与控制任务一致,污水池液位测量才有用。雷达可能看到泡沫、漂浮物或入口附近的湍流水,而不是抽排所需的代表性液位。接受安装位置或调整滤波前,应确定控制器必须跟踪什么。
找到正常运行期间仍可观测水面的位置
在水池剖面图上标出入口落水、曝气器、梯子、吊链及泵区。检查最低和最高所需表面处的测量路径。维护停机时无遮挡的位置,在运行时可能被运动吊链、泡沫积聚或进水遮挡。
这款METRAVON MV-RD12T采用42 mm PVDF透镜组件,用于大气压水位应用。非接触结构避免了探头浸没,但仍需评估污水气体、飞溅及清洗化学品对透镜、电缆密封和支架的影响。
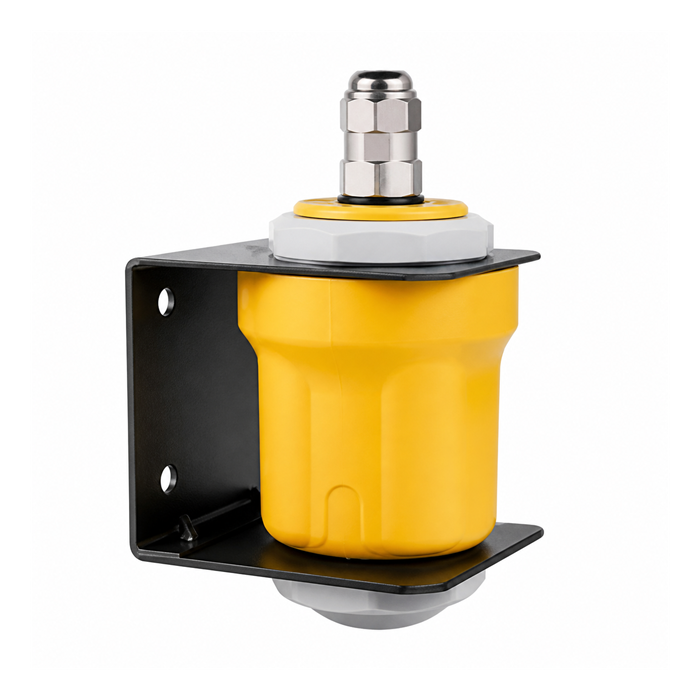
按预定目标测试污水池液位测量
若泵运行顺序需要测量持续泡沫下的液体,应在实际泡沫条件下证明该测量。不能假定泡沫高度到水位存在固定修正量。目标变化时,保存回波及过程状态,使维护人员能区分表面变化与仪表故障。
| 状态 | 比较项 | 原因 |
|---|---|---|
| 平静水池 | 雷达距离与安全水位参考 | 建立基准及初始量程换算。 |
| 泵启动 | 原始读数、控制器值及泵状态 | 区分实际液面下降与信号或输入故障。 |
| 泡沫事件 | 观测表面与回波对应目标 | 说明指示是否仍支持分配给它的任务。 |
| 快速进水 | 液位上涨与总控制响应 | 检查滤波是否掩盖有意义的上涨。 |
将传感器滤波与泵运行顺序分开
阻尼改变测量值跟随表面的速度。控制器死区和最短运行时间用于处理泵频繁启停。若不记录三者作用就同时调整,可能让平稳显示看似合格,却延迟所需泵动作。
调试时,分别核验就地距离、计算液位及PLC或RTU输入。明确回波丢失、通信超时和供电恢复的响应。选定实际4-20 mA或RS485/Modbus RTU电子单元,并取得其故障指示资料;不能假定所有输出选项都在同一台仪表内。
淹水与检查常见问题
Q1. 标注IP68是否允许浸水测量?
不是。壳体防护不能证明天线被水覆盖时仍有可用雷达路径。应按供货组件审查淹水深度和时长,尽可能将电气接头置于淹水区外,并规定被淹测量如何标记为不可用。
Q2. 泵控制信号能否同时提供独立高液位保护?
由同一传感器产生的多个报警,共享该传感器的故障模式。风险评估要求独立性时,应采用单独评估的保护链,并与正常控制回路分别试验。
Q3. 清洗前维护人员应记录什么?
任何改动前,记录透镜原始状态、安装位置、原始读数及回波。按批准程序清洗后比较结果,以判断附着物是否影响信号,并据此设定有证据支持的检查间隔。
总结
开展污水液位应用审查时,应提供水池剖面、泡沫行为、泵运行顺序及淹水暴露条件。只有针对所需目标,并试验证实测量不可用时的响应后,才能接受MV-RD12T。
