


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


河道水位传感器原理与误差分析:雷达、超声波和静压测量如何验证
河道水位传感器提供的是水面位置的测量信息,但雷达与超声波首先测量探头到水面的距离,静压投入式传感器首先测量探头处的液柱压力。若没有正确参考高程和换算方法,不同设备的显示数据不能直接比较。
本文专门讨论物理测量链和不确定度来源,不重复整套水文遥测系统的通信、太阳能和平台架构。
水位高程、相对水位和水深不是同一个量
雷达安装在桥底时,输出距离D;若雷达参考点高程为Z_sensor,则水位高程Z_water=Z_sensor−D。水深还需要确定目标河床位置及其高程,河床冲淤后两者关系会改变。
Z_water = Z_sensor − D
示例:参考点高程105.00 m,测距8.20 m,水位高程96.80 m。
若参考点移动0.10 m,而设备仍使用旧高程,最终水位高程可产生对应系统偏差。
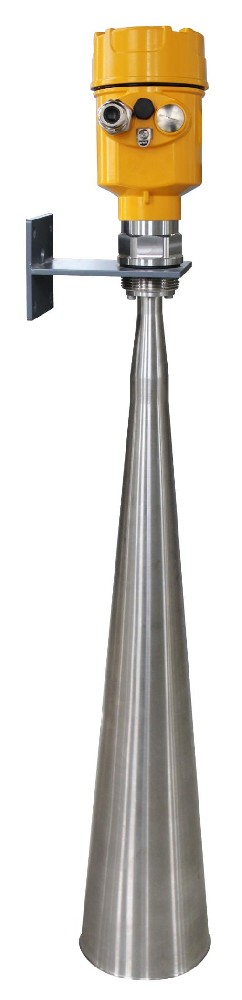
雷达测距的能力与误差
脉冲雷达利用传播延时,FMCW雷达利用延迟回波与发射扫频之间的拍频来估算距离。水位项目中,有效回波必须来自被测水面,而不是桥墩、岸坡或枯水期暴露的河床。
优点:非接触,不需要长期浸水;普通空气温度变化不直接通过声速影响雷达。
限制:固定结构、波束覆盖、强水花、天线凝露、结冰与漂浮物都可能影响目标跟踪。
中心频率高不等于所有型号具有更小测量误差;调频带宽、天线和信号处理同样重要。
具体技术路径可参考METRAVON雷达水位计系列,并按型号核实波束与近端距离。
超声波测距为什么需要气相补偿
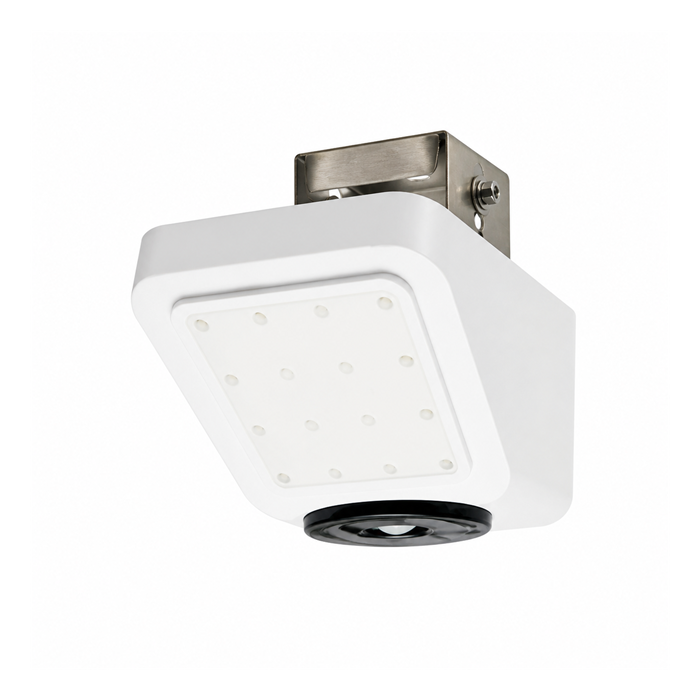
罐顶/桥底超声波测量的是声波在气体中往返传播时间。气体温度、组成和分层会影响声速,即使设备有温度传感器,明显的垂直温度梯度仍可能造成误差。
D = c_gas × t / 2
t为往返时间,c_gas为实际声路中的有效声速。
声束内固定物、厚泡沫、浓蒸汽及最高水位处的近端盲区还会带来其他误差。
超声波适合气相条件较稳定、声束空间充足的渠道;不是只有清水才能测,但温度和干扰条件必须匹配。
静压液位换算的密度与大气压力问题
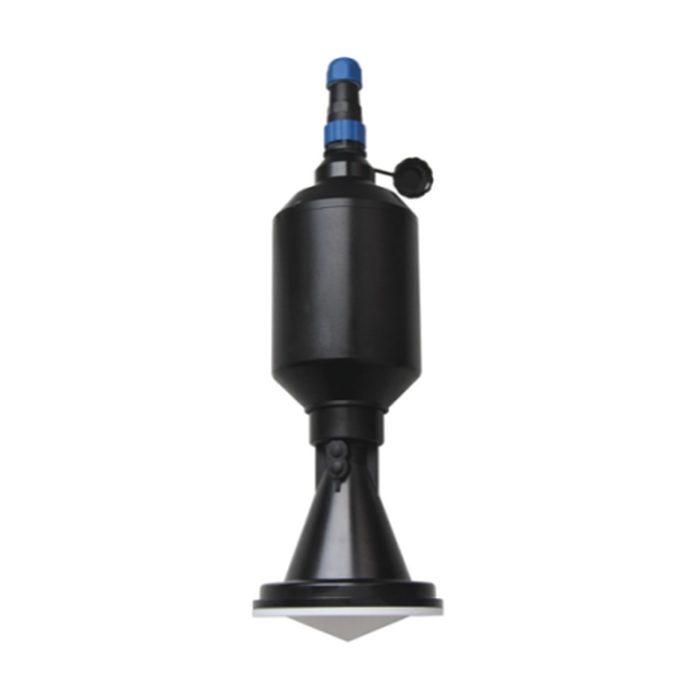
静压传感器依据探头以上水柱压力计算液柱高度。通气表压式通常经通气电缆补偿大气压;绝压式可能需要单独的气压补偿方案。水密度随温度、盐度和悬浮物变化可能造成换算偏差。
h = P / (ρg)
P是正确补偿后的液柱压力,ρ是有效水密度,g是当地重力加速度。
探头测得的是自身以上的水柱高;要得到水位高程,还需加上探头安装高程。
安装探头时避开易淤积的位置,保护电缆及通气管。
浑水不会自动意味着无法测量,但长期泥沙覆盖和机械损伤可能导致故障。
分辨率、重复性与现场准确度
| 术语 | 正确理解 |
|---|---|
| 分辨率 | 仪表能显示或识别的最小增量;不等于测量准确度 |
| 重复性 | 相同条件下多次读数的一致程度;可能存在固定偏差 |
| 参考基准误差 | 传感器参考高程、安装位置或所定义局部零点的不确定性;计算水深时还需考虑河床高程的不确定性。 |
| 现场总误差 | 传感器、安装、环境、换算及采集链路共同产生 |
例如显示到1 mm的设备不能因此宣称±1 mm准确度;应基于相应型号数据表和现场验证确认允许误差。
现场比对与采购问答
记录测点编号、测量参考点、统一高程基准和实际观测水位。
在安全条件下比较本地传感器值与可靠人工水尺或其他参考观测。
尽可能在不同代表性水位下对比,而不是只检查单个点。
检查系统中的单位、零点偏移、输出映射与时间戳。
保存验收记录,为今后支架位移或参数更改后的诊断提供基线。
雷达一定比人工水尺准确吗?
不能统一判断。人工水尺仍是可用参考,自动仪表必须按实际条件校核。
水位计能直接求出流量吗?
普通水位计不能;还需要适用的率定关系或流速与断面数据。
80GHz一定比26GHz准确吗?
不能仅凭频率判断;按型号数据、天线、带宽和现场条件验证。
安装后如何建立误差预算
工程验收不能只复述厂商在理想条件下给出的传感器准确度。应分别列出探头测距或压力测量、参考高程测量、温度/密度补偿、机械位移和数据量化或映射可能贡献的误差。
| 误差来源 | 举例与避免方法 |
|---|---|
| 参考高程 | 桥梁横梁或支架改动后复测参考点 |
| 测量原理相关 | 雷达固定回波、超声波温度梯度、静压密度变化 |
| 长期漂移 | 通过不同季节与水位的可信参考观测复核 |
| 信号处理 | 区分输出分辨率、滤波延迟和平台单位换算 |
若采用多个独立误差源的统计合成,必须先确认是否独立、是否存在系统偏差,不应把所有最大误差简单按一个统一公式合并。
向METRAVON咨询工程选型与报价
请提供需要输出水位高程还是相对水深、历史水位范围、安装基准、河道结构及验收误差要求。我们可据此评估合适的METRAVON水位测量方案。
技术邮箱:Arvin@metravon.com
电话 / WhatsApp / 微信:+86 153 6781 2163
