


 英文
 西班牙语
 俄语
 葡萄牙语
 法语
 德语
 印尼语
 泰语
 越南语
 阿拉伯语
 意大利语
 土耳其语
 波兰语
 日语


METRAVON毫米波雷达芯片工作原理、核心架构与技术特点
毫米波雷达芯片是汽车雷达、工业测距雷达、物位雷达、运动检测以及部分物联网感知设备中的核心电子器件。
它负责产生、发射和接收高频电磁信号,并将目标回波转换成可以由数字系统处理的数据。根据芯片架构不同,部分产品还会把ADC、DSP、MCU以及部分目标检测算法集成到同一SoC中。
一、什么是毫米波?
通常把约30GHz至300GHz、对应波长约1mm至10mm的电磁波称为毫米波。
实际雷达产品只使用其中部分频段,例如60GHz、77GHz、79GHz以及工业物位测量中常见的约80GHz频段。
需要特别区分两个概念:中心工作频率决定雷达所处频段,而有效调频带宽是影响FMCW距离分辨能力的重要因素。
二、毫米波雷达是主动式传感器
雷达主动发射电磁信号,并分析目标反射回来的回波,因此属于主动式传感技术。
目标本身不需要安装无线发射器。只要目标能够产生足够的电磁反射,雷达就可以对其进行检测。
三、FMCW雷达怎样测量距离?
大量现代毫米波雷达采用FMCW(Frequency Modulated Continuous Wave,调频连续波)技术。
雷达连续发射频率随时间变化的Chirp信号。信号到达目标并返回后,由于传播存在延迟,返回信号与当前发射信号之间产生频率差。
混频器将两者进行比较,形成低频拍频信号。系统根据拍频和已知调频斜率估算传播延时,再计算目标距离。
因此,FMCW雷达虽然最终仍然利用电磁波传播延迟获得距离,但通常不是直接用高速计时器测量极短的往返时间。
四、一个毫米波雷达芯片通常包含什么?
产生稳定、可控的毫米波频率和Chirp信号。
把射频信号放大后送往发射天线。
放大微弱回波,同时尽量降低附加噪声。
将回波与本振/发射参考信号转换为较低频率的基带或中频信号。
把模拟信号转换为数字采样数据。
执行FFT、滤波、目标检测和数据输出等任务。
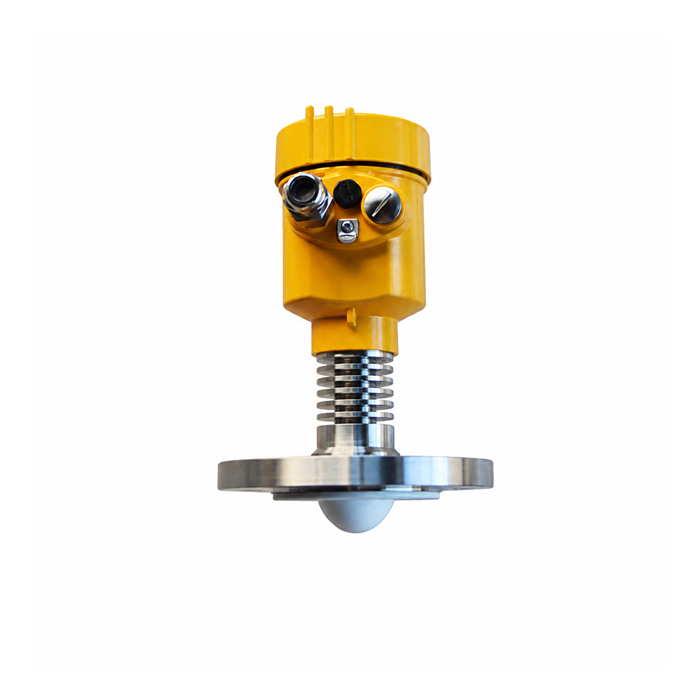
五、高频为什么有利于天线小型化?
频率越高,对应波长越短。在相似天线孔径条件下,更短波长通常有利于形成较窄波束,同时可以减小天线尺寸。
在工业物位雷达中,这意味着较小过程接口也可以获得较集中的测量波束,更容易避开罐壁、搅拌器、管道和其他固定结构。
六、毫米波频率越高,测距精度就一定越高吗?
不是。
实际测量性能同时取决于:
- 有效调频带宽;
- 信噪比;
- 射频链路噪声;
- 天线设计;
- ADC性能;
- 系统标定;
- 目标检测算法。
因此,不能仅根据60GHz、77GHz或80GHz判断最终测量精度。
七、雷达怎样测量速度和角度?
运动目标会产生多普勒效应。通过比较连续Chirp之间的相位和频率变化,雷达可以估算目标的径向速度。
角度测量则通常需要多个接收天线组成阵列,通过比较不同天线通道的相位差估算信号到达方向。
因此,角分辨能力不仅与频率有关,还取决于天线数量、阵列孔径、天线布局和算法。
八、现代毫米波雷达芯片使用哪些半导体技术?
高度集成毫米波产品常见:
- CMOS;
- RF CMOS;
- SiGe BiCMOS。
GaAs和GaN等技术也可以用于部分高频、高功率或特定射频应用,但不能把它们描述成现代工业和汽车毫米波雷达芯片的唯一主流基础。
九、为什么芯片性能不等于整机性能?
雷达芯片只是整个测量系统的一部分。
最终性能还取决于:
- 天线;
- PCB射频设计;
- 电源和EMC设计;
- 外壳与天线罩;
- 信号处理算法;
- 整机标定;
- 安装环境。
因此,同样使用相近射频芯片的两套雷达系统,实际测量能力仍可能明显不同。
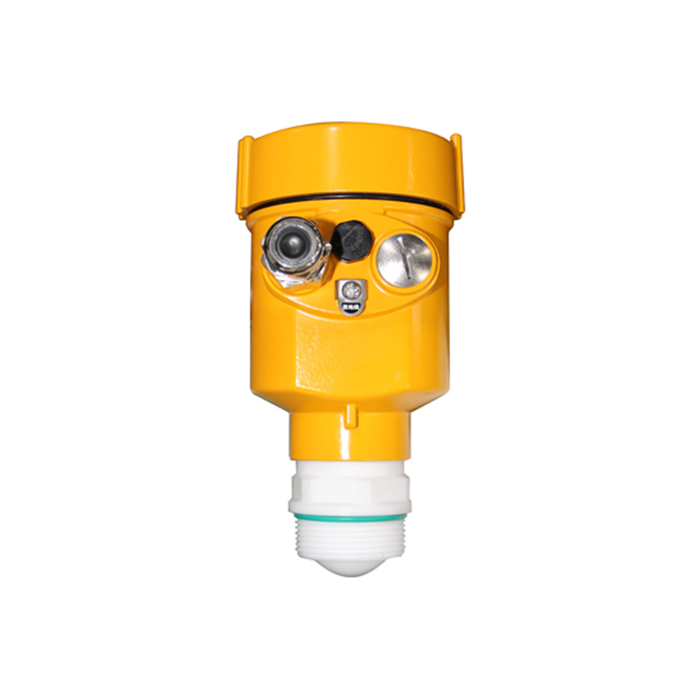
十、毫米波芯片在工业物位雷达中的价值
对于约80GHz工业物位雷达,毫米波芯片为高频FMCW信号的产生和接收提供基础,而真正决定仪表现场表现的,则是射频前端、天线、动态范围和物位回波算法的整体设计。
其工程价值更多体现在紧凑尺寸、窄波束和复杂容器中的目标分离,而不是单纯追求更高工作频率。
十一、总结
理解毫米波雷达芯片,需要同时看中心频率、调频带宽、射频前端、天线和数字信号处理,而不能只看“GHz”数字。
毫米波芯片的高度集成推动了雷达的小型化和成本下降,但对于工业物位测量而言,最终可靠性仍然来自完整雷达系统设计和现场应用条件的匹配。
